AGV (Automated Guided Vehicle) và AMR (Autonomous Mobile Robot) trong nhà máy là bài toán ghép nhiều mảnh: đọc lidar, camera, encoder; biết mình đang ở đâu; tìm đường; tránh người và vật cản; nhận lệnh từ hệ thống điều hành sản xuất. ROS 2 (Robot Operating System 2) không phải hệ điều hành theo nghĩa Windows hay Linux, mà là bộ khung phần mềm + công cụ + thư viện giúp các mảnh đó nói chuyện với nhau theo một chuẩn chung.
- Hiểu ROS 2 giải quyết vấn đề gì cho AGV và khác ROS 1 ở điểm nào.
- Phân biệt các khái niệm node, topic, service, action, parameter, launch.
- Hình dung kiến trúc phần mềm của một AGV và lộ trình 25 bài trong series.
1. Vì sao dùng ROS 2 cho AGV?
Bạn hoàn toàn có thể tự viết toàn bộ phần mềm AGV bằng C++ thuần. Nhưng sẽ phải tự làm lại những thứ cộng đồng đã làm rất tốt: driver cho hàng trăm loại lidar, camera; bộ định vị AMCL; SLAM tạo bản đồ; Nav2 lập đường đi và điều khiển bám đường; công cụ xem dữ liệu 3D (RViz2), ghi/phát lại dữ liệu (rosbag2), mô phỏng (Gazebo). ROS 2 cho phép bạn tập trung vào phần đặc thù của dự án – cơ cấu nâng, quy trình giao nhận, giao tiếp PLC – và dùng lại phần còn lại.
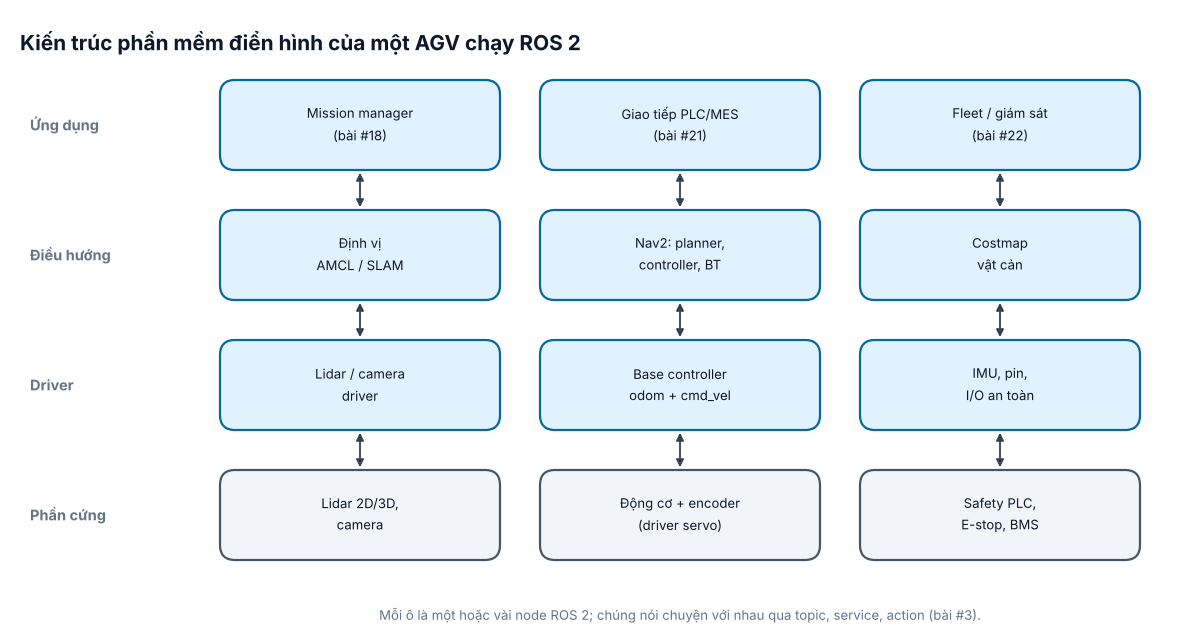
Hình 1 là kiến trúc mà series này sẽ xây dần. Mỗi ô là một hoặc vài node – tiến trình độc lập làm một việc. Node driver lidar chỉ đọc cảm biến và phát dữ liệu /scan; node định vị chỉ tính vị trí; Nav2 chỉ lập đường và xuất lệnh vận tốc /cmd_vel; node base controller biến lệnh vận tốc thành tốc độ bánh xe. Tách nhỏ như vậy giúp thay một khối (đổi hãng lidar, đổi thuật toán) mà không đụng tới khối khác.
2. ROS 2 khác ROS 1 ở đâu?
| Tiêu chí | ROS 1 (Noetic – bản cuối) | ROS 2 (Humble, Jazzy…) |
|---|---|---|
| Kiến trúc mạng | Cần roscore (master) làm trung gian | Không có master, node tự tìm nhau qua DDS |
| Chất lượng truyền | TCP cố định | QoS cấu hình được cho từng topic (bài #4) |
| Thời gian thực, nhúng | Hạn chế | Thiết kế để chạy được trên RTOS, vi điều khiển (micro-ROS) |
| Vòng đời node | Không chuẩn hóa | Lifecycle node: configure → activate → deactivate (Nav2 dùng triệt để) |
| Bảo mật | Không có | SROS2: xác thực, mã hóa trên DDS |
| Hỗ trợ | Noetic hết hỗ trợ tháng 5/2025 | Humble (LTS) hỗ trợ đến 5/2027, Jazzy (LTS) đến 5/2029 |
Với dự án mới, không còn lý do chọn ROS 1. Series này dùng ROS 2 Humble Hawksbill trên Ubuntu 22.04 vì đây là bản LTS có hệ sinh thái driver và Nav2 ổn định nhất hiện nay; các lệnh và khái niệm gần như giữ nguyên khi lên Jazzy (Ubuntu 24.04).
3. Bên trong ROS 2: các tầng phần mềm
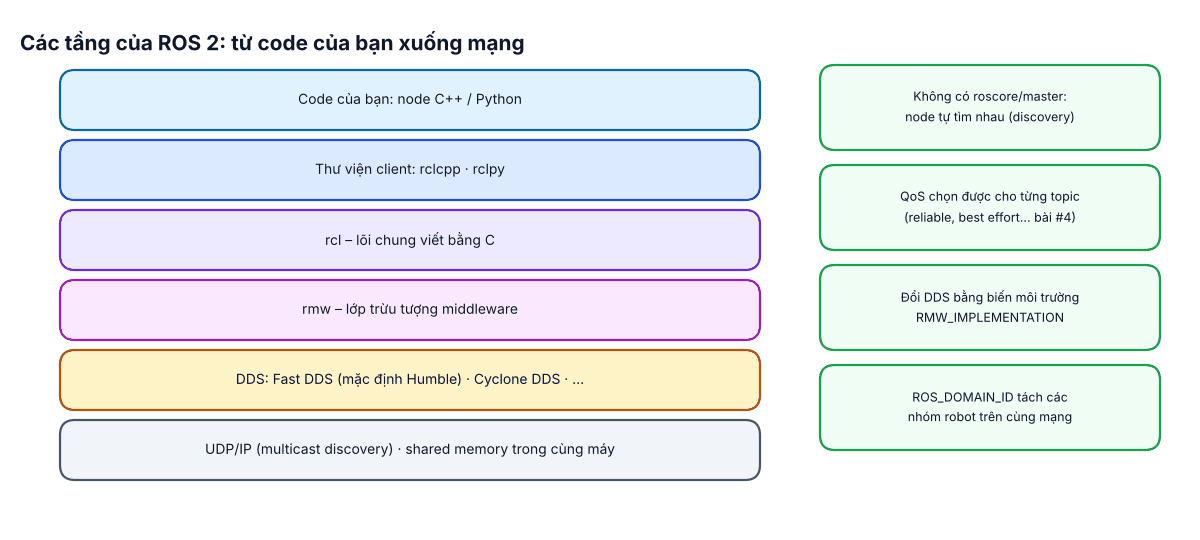
Khi bạn gọi publisher.publish(msg) trong Python, lệnh đi qua rclpy → rcl (lõi C dùng chung cho mọi ngôn ngữ) → rmw (lớp trừu tượng) → một bản cài DDS cụ thể (mặc định trên Humble là eProsima Fast DDS) → mạng UDP hoặc bộ nhớ chia sẻ nếu hai node cùng máy. Nhờ lớp rmw, bạn đổi DDS chỉ bằng một biến môi trường:
sudo apt install ros-humble-rmw-cyclonedds-cpp
export RMW_IMPLEMENTATION=rmw_cyclonedds_cpp   # đổi sang Cyclone DDS
export ROS_DOMAIN_ID=12                        # nhóm robot dùng chung domain mới thấy nhau
ROS_DOMAIN_ID (0–101 an toàn trên mọi hệ điều hành) rất quan trọng trong nhà máy có nhiều đội robot chung mạng: hai nhóm khác domain sẽ không thấy nhau, tránh nhận nhầm lệnh.
4. Các khái niệm cốt lõi
| Khái niệm | Là gì | Ví dụ trên AGV |
|---|---|---|
| Node | Một tiến trình làm một việc | lidar_driver, amcl, controller_server |
| Topic | Kênh phát dữ liệu liên tục, nhiều người nghe | /scan, /odom, /cmd_vel |
| Service | Hỏi – đáp một lần | Bật đèn báo, reset odometry |
| Action | Nhiệm vụ chạy lâu, có phản hồi tiến độ, hủy được | /navigate_to_pose, docking sạc |
| Parameter | Cấu hình của node, đổi được khi chạy | Tốc độ tối đa, bán kính robot |
| Launch | File khởi động nhiều node cùng cấu hình | bringup.launch.py bật toàn bộ xe |
| TF2 | Quan hệ vị trí giữa các hệ tọa độ theo thời gian | map → odom → base_link → laser (bài #5) |
Một ví dụ node tối giản bằng Python để thấy "hình dáng" code ROS 2 – node này phát trạng thái AGV mỗi giây:
import rclpy
from rclpy.node import Node
from std_msgs.msg import String


class AgvStatus(Node):
    def __init__(self):
        super().__init__('agv_status')
        self.pub = self.create_publisher(String, 'agv/status', 10)
        self.count = 0
        self.create_timer(1.0, self.tick)          # gọi tick() mỗi 1 s

    def tick(self):
        self.count += 1
        msg = String()
        msg.data = f'AGV-01 san sang, chu ky {self.count}'
        self.pub.publish(msg)
        self.get_logger().info(msg.data)


def main():
    rclpy.init()
    node = AgvStatus()
    try:
        rclpy.spin(node)                              # chờ và xử lý timer, callback
    finally:
        node.destroy_node()
        rclpy.shutdown()


if __name__ == '__main__':
    main()
5. Lộ trình 25 bài của series
| Giai đoạn | Bài | Kết quả đạt được |
|---|---|---|
| Nền tảng ROS 2 | #1–#5 | Cài đặt, viết node, hiểu topic/service/action, QoS, TF |
| Robot thật và mô phỏng | #6–#9 | Động học, bringup, rosbag2, Gazebo + URDF |
| Bản đồ và điều hướng | #10–#15 | SLAM, AMCL, Nav2, costmap, planner, controller |
| Cảm biến và an toàn | #16–#17 | Lidar/camera, vật cản động, vùng an toàn |
| Vận hành nhà máy | #18–#24 | Nhiệm vụ, sạc, pin, PLC/MES, nhiều xe, Docker, commissioning |
| Tổng hợp | #25 | Project AGV tự hành hoàn chỉnh |
6. Lỗi tư duy thường gặp khi mới bắt đầu
- Nhồi mọi thứ vào một node: khó debug, không tái sử dụng được. Mỗi node một nhiệm vụ rõ ràng.
- Bỏ qua TF và đơn vị: ROS dùng mét, radian, giây và hệ tọa độ x tiến – y trái – z lên (REP 103). Sai quy ước là nguồn lỗi số 1 của AGV.
- Học Nav2 trước khi hiểu topic/TF: Nav2 có hàng trăm tham số; không vững nền tảng sẽ chỉnh mò.
- Tin rằng ROS lo an toàn: xem lại khung cảnh báo ở mục 1.