Một AGV hết pin giữa lối đi là sự cố tắc nghẽn cả dây chuyền. Ngược lại, gọi xe đi sạc quá sớm làm giảm năng suất đội xe. Quản lý pin tốt nghĩa là biết chính xác còn bao nhiêu năng lượng, đủ cho nhiệm vụ tiếp theo không, và pin đang xuống cấp ra sao.
- Hiểu SOC, SOH và cách ước lượng đúng cho pin LiFePO4.
- Viết node đếm coulomb phát
sensor_msgs/BatteryState. - Dự đoán thời gian hoạt động và ra quyết định đi sạc hợp lý.
1. Pin AGV thường dùng
| Thông số | LiFePO4 (phổ biến cho AGV) |
|---|---|
| Điện áp danh định / cell | 3,2 V; pack 24 V là 8 cell nối tiếp (8S = 25,6 V), pack 48 V là 16S |
| Ngưỡng sạc / cell | khoảng 3,6–3,65 V |
| Ngưỡng ngắt xả / cell | thường 2,5–2,8 V (BMS cắt) |
| Tuổi thọ | Vài nghìn chu kỳ, phụ thuộc độ sâu xả, nhiệt độ, dòng |
| Ưu điểm | An toàn nhiệt hơn NMC, chịu sạc nhanh/sạc bổ sung (opportunity charging) tốt |
Ví dụ pack 8S 100 Ah có năng lượng 25,6 V × 100 Ah ≈ 2,56 kWh.
2. Vì sao không đoán SOC bằng điện áp
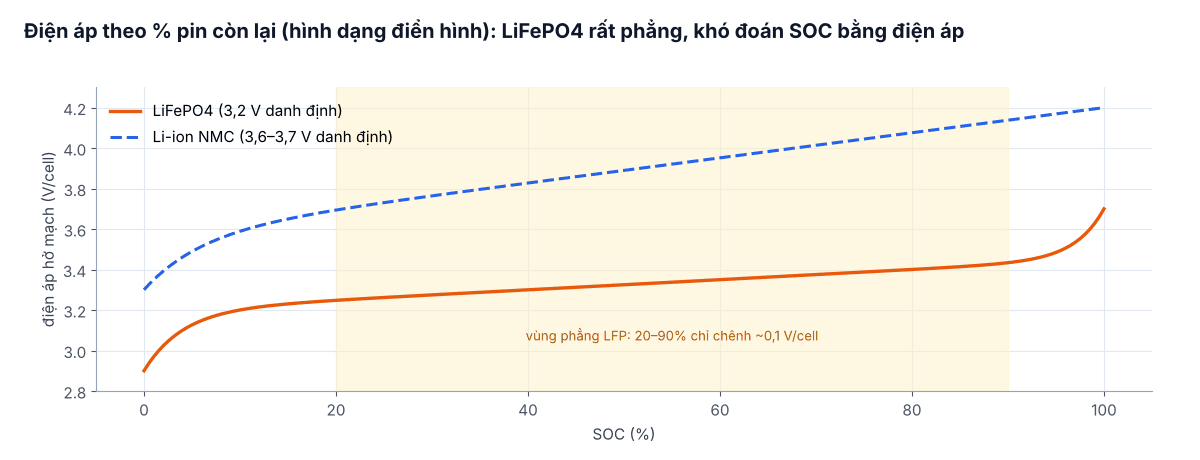
Với LiFePO4, từ khoảng 20% tới 90% điện áp chỉ chênh cỡ 0,1 V mỗi cell, trong khi sụt áp do dòng tải và nhiệt độ có thể lớn hơn thế. Đọc điện áp lúc xe đang tăng tốc có thể khiến "50%" nhảy thành "20%". Điện áp chỉ dùng được ở hai đầu (gần đầy, gần cạn) và để hiệu chỉnh khi xe đứng yên lâu.
3. Đếm coulomb
SOC được tính bằng tích phân dòng: SOC(t) = SOC(t₀) − ∫ I dt / Qthực. Phần lớn BMS đã làm việc này; nếu BMS chỉ cho điện áp, dòng thì node ROS tự tính:
import rclpy
from rclpy.node import Node
from sensor_msgs.msg import BatteryState


class BatteryNode(Node):
    def __init__(self):
        super().__init__('battery_node')
        self.declare_parameter('capacity_ah', 100.0)    # dung lượng thực tế hiện tại
        self.declare_parameter('design_ah', 100.0)
        self.soc = 0.80                                 # khởi tạo từ BMS / lần lưu trước
        self.i_avg = 0.0
        self.pub = self.create_publisher(BatteryState, 'battery_state', 10)
        self.dt = 0.5
        self.create_timer(self.dt, self.tick)

    def read_bms(self):
        return 25.9, -18.0, 31.0      # V, A (âm = xả), °C – thay bằng đọc CAN/RS485

    def tick(self):
        v, i, temp = self.read_bms()
        cap = self.get_parameter('capacity_ah').value
        self.soc += i * self.dt / 3600.0 / cap
        self.soc = min(1.0, max(0.0, self.soc))
        self.i_avg = 0.98 * self.i_avg + 0.02 * i      # trung bình trượt ~25 s
        msg = BatteryState()
        msg.header.stamp = self.get_clock().now().to_msg()
        msg.voltage, msg.current, msg.temperature = v, i, temp
        msg.charge = self.soc * cap
        msg.capacity = cap
        msg.design_capacity = self.get_parameter('design_ah').value
        msg.percentage = self.soc                       # 0..1 theo định nghĩa message
        msg.power_supply_status = (BatteryState.POWER_SUPPLY_STATUS_CHARGING if i > 0.5
                                   else BatteryState.POWER_SUPPLY_STATUS_DISCHARGING)
        msg.power_supply_technology = BatteryState.POWER_SUPPLY_TECHNOLOGY_LIFE
        msg.present = True
        self.pub.publish(msg)

    def runtime_hours(self, reserve=0.20):
        if self.i_avg >= -0.1:
            return float('inf')
        usable_ah = (self.soc - reserve) * self.get_parameter('capacity_ah').value
        return max(0.0, usable_ah / -self.i_avg)


def main():
    rclpy.init()
    rclpy.spin(BatteryNode())
Đếm coulomb trôi dần do sai số cảm biến dòng, nên cần neo lại: đặt SOC = 100% mỗi khi sạc đầy (pha CV kết thúc), và hiệu chỉnh bằng điện áp hở mạch khi xe nghỉ lâu ở vùng gần cạn.
4. Dự đoán thời gian còn chạy
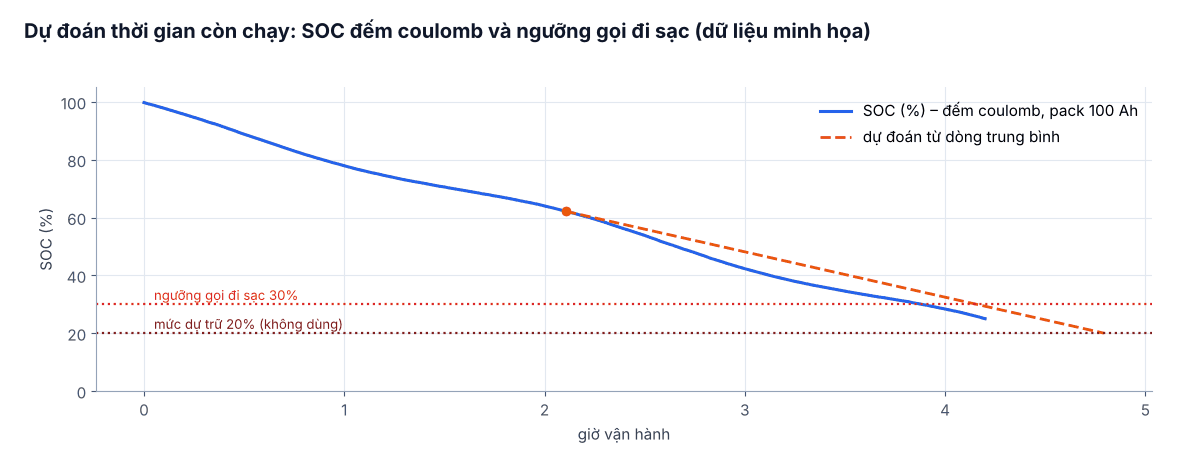
Thời gian còn chạy ≈ (SOC − mức dự trữ) × dung lượng / dòng trung bình. Ví dụ pack 100 Ah đang 62%, dự trữ 20%, dòng trung bình 18 A: (0,62 − 0,20) × 100 / 18 ≈ 2,3 giờ. Dùng dòng trung bình trượt (vài phút) chứ không dùng dòng tức thời – dòng lúc tăng tốc, nâng hàng gấp nhiều lần lúc chạy đều.
Quyết định đi sạc tốt hơn khi dựa trên năng lượng cần cho nhiệm vụ: ước lượng Ah cho mỗi mét đường và mỗi lần nâng từ dữ liệu lịch sử, rồi kiểm tra "sau nhiệm vụ này, xe còn đủ năng lượng để về dock gần nhất cộng mức dự trữ không". Nếu không đủ, mission manager (bài #18) nhận job tiếp theo sau khi sạc.
5. Sức khỏe pin (SOH)
- SOH theo dung lượng = dung lượng đo được / dung lượng thiết kế. Đo bằng cách đếm Ah trong một lần xả sâu có kiểm soát, hoặc ước lượng từ lượng Ah nạp vào giữa hai mốc SOC đã biết.
- SOH theo điện trở trong: R ≈ ΔV / ΔI khi dòng thay đổi đột ngột (bắt đầu tăng tốc). Điện trở tăng dần theo tuổi, làm điện áp sụt sâu hơn khi tải nặng.
- Theo dõi chênh lệch điện áp giữa các cell (BMS báo): chênh lệch tăng dần là dấu hiệu mất cân bằng hoặc cell yếu.
- Thường thay pin khi dung lượng còn khoảng 70–80% so với thiết kế (tùy yêu cầu thời gian chạy mỗi ca).
6. Lỗi thường gặp
- Nhầm
percentage0–1 với 0–100: message chuẩn dùng 0..1; nhiều node tự viết phát 0..100 làm dashboard và Nav2 docking hiểu sai. - Không cập nhật dung lượng thực tế: pin đã còn 80 Ah mà vẫn tính 100 Ah → SOC báo cao hơn thật, xe cạn pin bất ngờ.
- Ngưỡng đi sạc cố định không tính quãng đường về dock: xe ở xa dock nhất có thể không về kịp.
- Bỏ qua nhiệt độ: pin lạnh (kho lạnh) giảm dung lượng khả dụng và không được sạc dòng lớn dưới 0 °C.