AGV dùng lidar định vị theo bản đồ (natural navigation) cần một bản đồ tốt của nhà xưởng. SLAM (Simultaneous Localization And Mapping) vừa định vị vừa vẽ bản đồ khi bạn lái xe đi khắp kho. Trong ROS 2, SLAM Toolbox là lựa chọn mặc định của Nav2 – ổn định với bản đồ lớn và có thể tiếp tục mở rộng bản đồ cũ.
- Hiểu nguyên lý scan matching, đồ thị tư thế và đóng vòng.
- Cấu hình và chạy SLAM Toolbox, lái xe quét bản đồ đúng kỹ thuật.
- Lưu, kiểm tra và chỉnh sửa bản đồ cho Nav2.
1. Nguyên lý
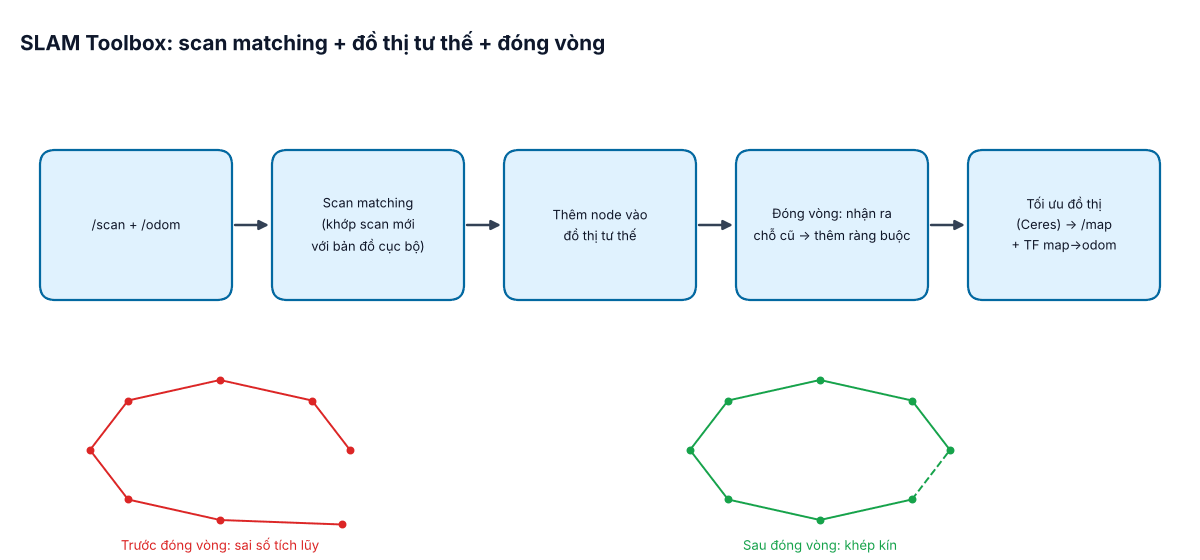
Mỗi khi xe đi được một đoạn (mặc định 0,5 m hoặc quay 0,5 rad), SLAM Toolbox lấy bản quét mới, dùng odom làm gợi ý ban đầu rồi khớp nó với bản đồ cục bộ để tìm vị trí chính xác. Mỗi vị trí trở thành một node trong đồ thị tư thế. Sai số nhỏ cộng dồn khiến bản đồ cong dần; khi xe quay lại chỗ cũ, thuật toán nhận ra (đóng vòng) và thêm ràng buộc, bộ tối ưu (Ceres) dàn đều sai số cho cả vòng – bản đồ khép kín.
2. Cấu hình và chạy
Sao chép file mẫu mapper_params_online_async.yaml trong package slam_toolbox về package của bạn và sửa các tham số chính:
slam_toolbox:
  ros__parameters:
    solver_plugin: solver_plugins::CeresSolver
    mode: mapping                 # mapping | localization
    odom_frame: odom
    map_frame: map
    base_frame: base_footprint
    scan_topic: /scan
    resolution: 0.05              # 5 cm / ô
    max_laser_range: 20.0         # m, nên ≤ tầm tin cậy của lidar
    minimum_travel_distance: 0.5
    minimum_travel_heading: 0.5
    map_update_interval: 5.0
    transform_publish_period: 0.02
    do_loop_closing: true
    loop_search_maximum_distance: 3.0
ros2 launch agv_bringup bringup.launch.py # driver, lidar, TF
ros2 launch slam_toolbox online_async_launch.py \
slam_params_file:=$HOME/agv_ws/src/agv_navigation/config/mapper.yaml
rviz2 # thêm display Map (/map) và LaserScanSLAM Toolbox phát /map và TF map → odom. Nhờ chế độ async, nếu máy xử lý không kịp, nó bỏ qua bớt scan thay vì trễ dần – phù hợp cho máy tính nhúng.
3. Kỹ thuật lái xe khi quét bản đồ
- Đi chậm (0,2–0,3 m/s), quay chậm – quay nhanh là nguyên nhân hàng đầu gây méo bản đồ.
- Bắt đầu ở nơi nhiều đặc điểm (góc tường, cột), tránh khởi đầu giữa khoảng trống lớn.
- Chủ động tạo vòng: đi hết một dãy rồi quay về điểm đầu theo lối khác để thuật toán đóng vòng sớm, trước khi sai số quá lớn.
- Quét lúc kho ít người và xe nâng; vật di động sẽ in "bóng ma" lên bản đồ.
- Với dãy kệ dài giống hệt nhau (hành lang đồng nhất), đi chậm hơn và đảm bảo odom tốt – scan matching dễ "trượt" dọc hành lang.
4. Lưu và đọc bản đồ
mkdir -p ~/maps
ros2 run nav2_map_server map_saver_cli -f ~/maps/kho_a
# tạo ra kho_a.pgm (ảnh) và kho_a.yaml (thông tin)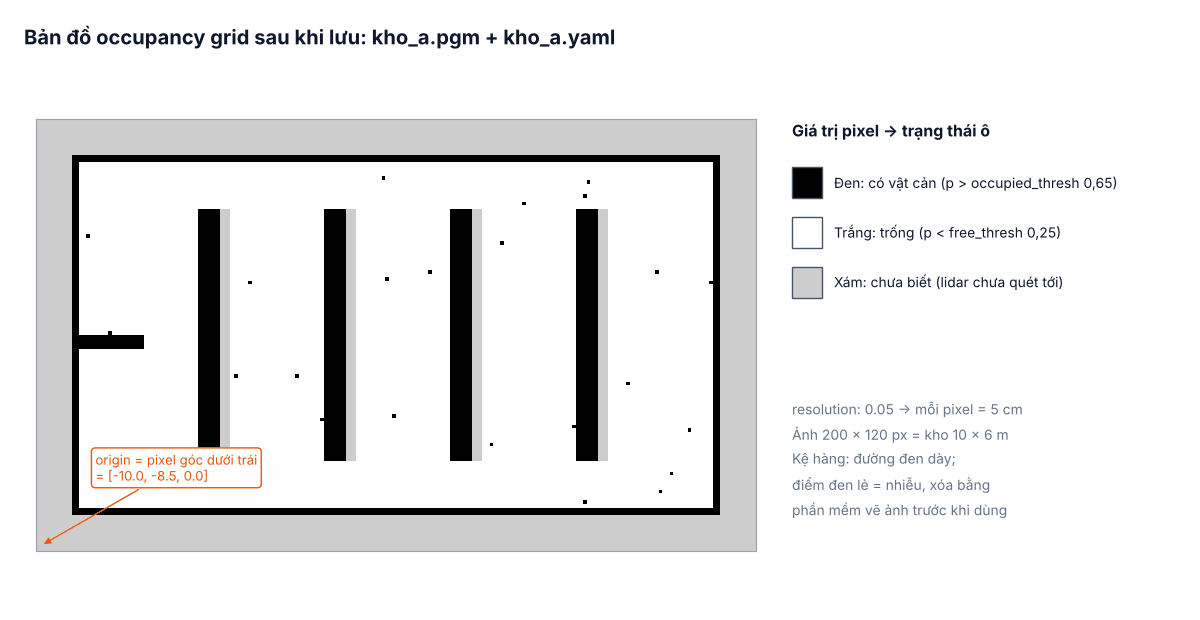
image: kho_a.pgm
mode: trinary
resolution: 0.05
origin: [-10.0, -8.5, 0.0]    # tọa độ (x, y, yaw) của pixel góc dưới trái
negate: 0
occupied_thresh: 0.65
free_thresh: 0.25
Ngoài file ảnh, nên lưu luôn đồ thị tư thế bằng nút Serialize Map trong panel SlamToolboxPlugin của RViz: sau này có thể mở lại để quét bổ sung một khu mới mà không phải làm lại từ đầu, hoặc dùng chế độ localization của SLAM Toolbox.
5. Đánh giá chất lượng bản đồ
- Tường thẳng phải thẳng, góc vuông phải vuông; đo khoảng cách giữa hai cột trên bản đồ so với thực tế (sai lệch < 5 cm trên 20 m là tốt).
- Không có tường "kép" (hai đường song song) – dấu hiệu đóng vòng thất bại.
- Các vùng xe sẽ chạy phải được quét kỹ, không còn xám (chưa biết).
6. Lỗi thường gặp
- "Message Filter dropping message": thiếu TF
odom → base_footprinthoặc saibase_frametrong tham số. - Bản đồ xoay, lệch khi xe quay: odom góc kém (hiệu chỉnh track width, thêm IMU) hoặc lidar khai báo sai vị trí trong URDF.
- Bản đồ bị nhân đôi tường: đóng vòng không thành công – đi lại vòng chậm hơn, tăng
loop_search_maximum_distancevừa phải. - Máy chậm, CPU cao: tăng
minimum_travel_distance, giảmmax_laser_range, dùng resolution 0,05 thay vì 0,02.