Bài cuối ghép 24 bài trước thành một sản phẩm: AGV kéo kệ tự hành vận chuyển hàng giữa kho và chuyền sản xuất. Project được thiết kế để làm theo nhóm 2–4 người, có thể dừng ở mức mô phỏng nếu chưa có phần cứng, và có tiêu chí nghiệm thu đo được.
1. Yêu cầu bài toán
| Hạng mục | Yêu cầu |
|---|---|
| Nhiệm vụ | Nhận job (lấy kệ ở trạm A, giao tới trạm B), tự đi sạc khi pin < 30% |
| Khu vực | Kho mô phỏng/thật khoảng 20 × 15 m, lối đi rộng 1,6–2 m, có người đi lại |
| Tốc độ | Tối đa 0,8 m/s; 0,3 m/s trong vùng có người |
| Độ chính xác tại trạm | ±3 cm, ±2° |
| An toàn | E-stop phần cứng, Collision Monitor, watchdog lệnh, dừng khi mất định vị |
| Tích hợp | Handshake Modbus TCP với một trạm PLC (hoặc PLC mô phỏng) |
2. Kiến trúc
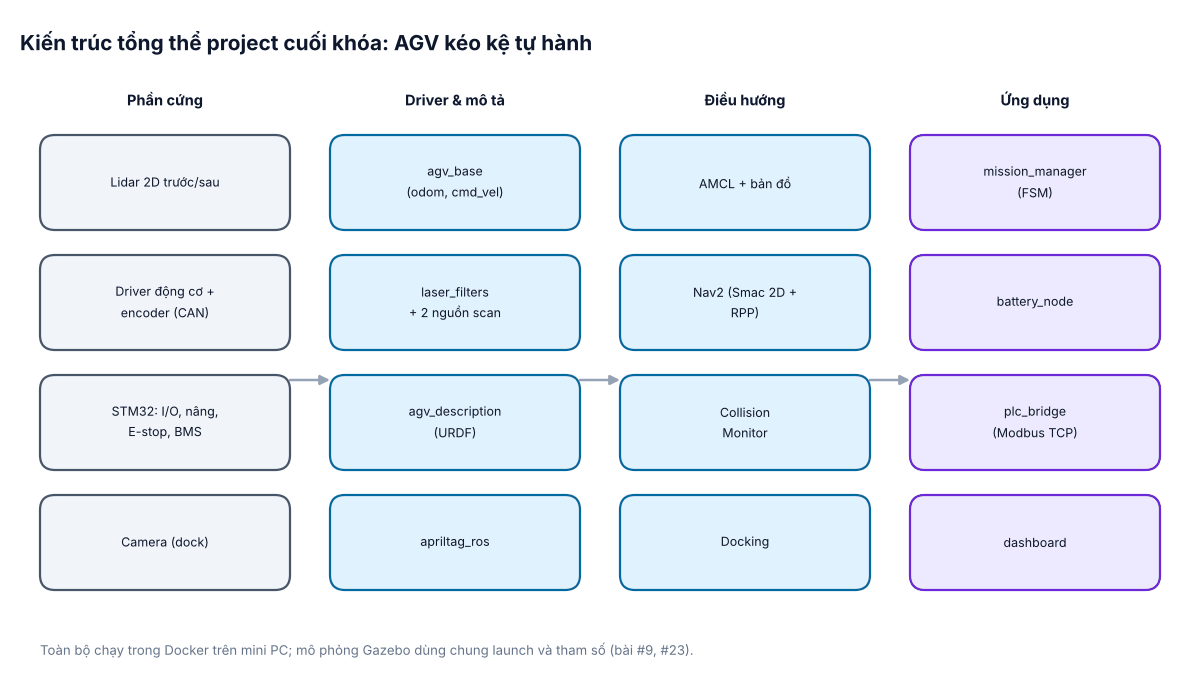
| Package | Nội dung | Bài liên quan |
|---|---|---|
agv_description | URDF/Xacro, mesh, plugin Gazebo | #5, #9 |
agv_base | Driver động cơ, động học, odom, watchdog | #6, #7 |
agv_bringup | Launch phần cứng/mô phỏng, twist_mux, bộ lọc lidar | #7, #16 |
agv_navigation | Bản đồ, tham số AMCL, Nav2, costmap, collision monitor | #10–#15, #17 |
agv_mission | Mission manager, trạm, docking, pin | #18–#20 |
agv_integration | Cầu nối PLC/MES | #21 |
agv_interfaces | Message/action riêng: AgvState, Job | #3 |
Gợi ý phần cứng tối thiểu: khung nhôm định hình, hai động cơ BLDC/DC có hộp số và encoder, driver động cơ giao tiếp CAN/RS485, pin LiFePO4 24 V, mini PC x86 (hoặc Jetson Orin Nano), hai lidar 2D, vi điều khiển STM32/ESP32 cho I/O và cơ cấu nâng, nút dừng khẩn cắt điện động lực, camera cho docking.
3. Launch tổng
# agv_bringup/launch/agv_full.launch.py
import os
from ament_index_python.packages import get_package_share_directory
from launch import LaunchDescription
from launch.actions import DeclareLaunchArgument, IncludeLaunchDescription
from launch.launch_description_sources import PythonLaunchDescriptionSource
from launch.substitutions import LaunchConfiguration
from launch_ros.actions import Node


def generate_launch_description():
    bring = get_package_share_directory('agv_bringup')
    nav = get_package_share_directory('agv_navigation')
    nav2 = get_package_share_directory('nav2_bringup')
    sim = LaunchConfiguration('sim')
    return LaunchDescription([
        DeclareLaunchArgument('sim', default_value='false'),
        DeclareLaunchArgument('map', default_value=os.path.join(nav, 'maps', 'kho_a.yaml')),
        IncludeLaunchDescription(PythonLaunchDescriptionSource(os.path.join(bring, 'launch', 'bringup.launch.py')),
                                 launch_arguments={'use_sim_time': sim}.items()),
        IncludeLaunchDescription(PythonLaunchDescriptionSource(os.path.join(nav2, 'launch', 'bringup_launch.py')),
                                 launch_arguments={'map': LaunchConfiguration('map'),
                                                   'params_file': os.path.join(nav, 'config', 'nav2_params.yaml'),
                                                   'use_sim_time': sim}.items()),
        Node(package='agv_mission', executable='mission_manager',
             parameters=[os.path.join(bring, 'config', 'stations.yaml'), {'use_sim_time': sim}]),
        Node(package='agv_mission', executable='battery_node'),
        Node(package='agv_integration', executable='plc_bridge',
             parameters=[{'host': '192.168.10.50'}]),
    ])
4. Kế hoạch thực hiện
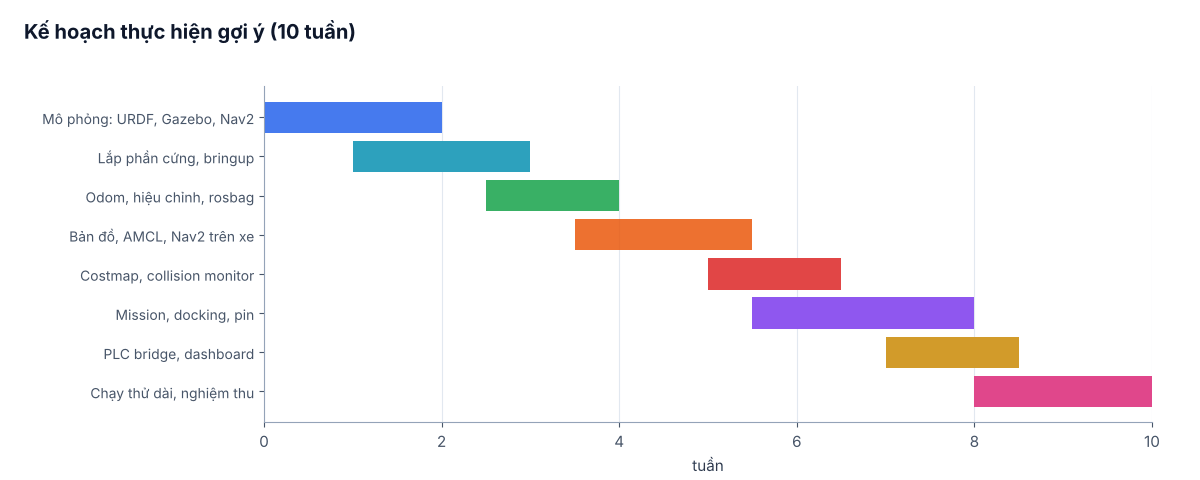
Nguyên tắc: mô phỏng trước, phần cứng song song. Ngay tuần đầu dựng URDF và chạy Nav2 trong Gazebo để cả nhóm phát triển phần mềm trong khi phần cứng đang lắp. Mỗi mốc kết thúc bằng một buổi demo và một rosbag lưu lại làm "dữ liệu chuẩn" cho kiểm thử hồi quy.
5. Tiêu chí nghiệm thu
| # | Tiêu chí | Cách đo |
|---|---|---|
| 1 | 50 job A → B liên tiếp không cần người can thiệp | Log mission manager |
| 2 | Sai số dừng tại trạm ±3 cm, ±2° | Đo thước tại vạch mốc, 20 lần |
| 3 | Dừng trước vật thử đặt bất ngờ trên đường ở 0,8 m/s | Đo khoảng cách dừng, 10 lần, mọi lần đều dừng kịp |
| 4 | Tự docking sạc thành công ≥ 19/20 lần | Log dòng sạc |
| 5 | Xe dừng trong ≤ 1 s khi tắt Wi-Fi/nav2 | Bấm giờ từ rosbag |
| 6 | Handshake với trạm PLC đúng trong các tình huống lỗi | Kịch bản thử: mất kết nối, trạm lỗi, hủy job |
| 7 | Build và test tự động xanh trên CI, image có tag | Pipeline CI |
6. Hướng mở rộng
- Thêm xe thứ hai và fleet manager với đặt chỗ giao lộ (bài #22).
- Nhận diện kệ bằng camera hoặc lidar để căn chỉnh chính xác khi chui gầm kệ.
- Thay RPP bằng MPPI và so sánh định lượng thời gian nhiệm vụ, độ mượt.
- Dashboard web hiển thị bản đồ, vị trí, trạng thái đội xe theo thời gian thực.
- Chuyển lên ROS 2 Jazzy (Ubuntu 24.04) và Gazebo Harmonic để có vòng đời hỗ trợ dài hơn.