Mô phỏng cho phép thử điều hướng, SLAM, logic nhiệm vụ hàng trăm lần mà không tốn pin, không sợ va chạm. Điều kiện để mô phỏng có giá trị: mô hình robot đúng kích thước, đúng khối lượng, cảm biến đúng vị trí, và robot mô phỏng dùng chung topic, TF với xe thật.
- Viết mô tả URDF/Xacro cho AGV vi sai với macro tái sử dụng.
- Tính tham số quán tính đúng để mô phỏng ổn định.
- Thêm plugin diff drive, lidar và spawn robot vào Gazebo.
1. URDF: robot là cây link và joint
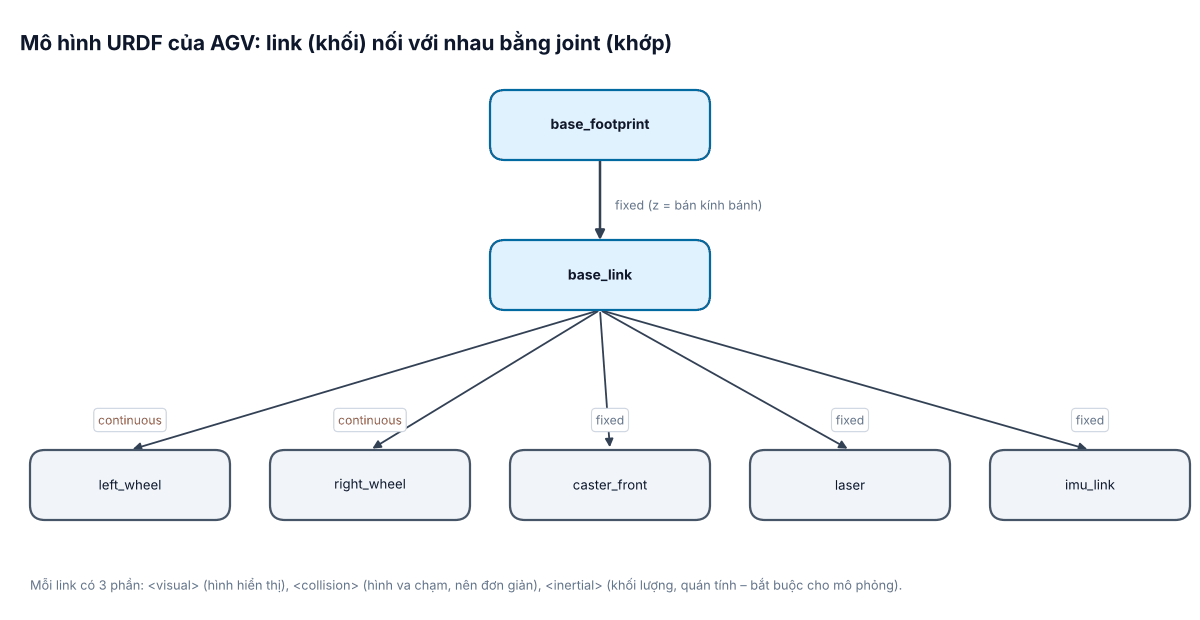
| Loại joint | Dùng cho |
|---|---|
fixed | Cảm biến, khung gắn cứng |
continuous | Bánh xe (quay không giới hạn) |
revolute | Khớp quay có giới hạn: cơ cấu lái, tay máy |
prismatic | Tịnh tiến: bàn nâng của AGV |
2. Xacro: viết gọn bằng macro và tham số
<?xml version="1.0"?>
<robot name="agv" xmlns:xacro="http://www.ros.org/wiki/xacro">
  <xacro:property name="base_l" value="0.60"/>
  <xacro:property name="base_w" value="0.45"/>
  <xacro:property name="base_h" value="0.20"/>
  <xacro:property name="wheel_r" value="0.075"/>
  <xacro:property name="wheel_w" value="0.04"/>
  <xacro:property name="track" value="0.50"/>

  <xacro:macro name="box_inertia" params="m x y z">
    <inertial>
      <mass value="${m}"/>
      <inertia ixx="${m*(y*y+z*z)/12}" ixy="0" ixz="0"
               iyy="${m*(x*x+z*z)/12}" iyz="0" izz="${m*(x*x+y*y)/12}"/>
    </inertial>
  </xacro:macro>

  <link name="base_footprint"/>
  <link name="base_link">
    <visual><geometry><box size="${base_l} ${base_w} ${base_h}"/></geometry></visual>
    <collision><geometry><box size="${base_l} ${base_w} ${base_h}"/></geometry></collision>
    <xacro:box_inertia m="25" x="${base_l}" y="${base_w}" z="${base_h}"/>
  </link>
  <joint name="base_joint" type="fixed">
    <parent link="base_footprint"/><child link="base_link"/>
    <origin xyz="0 0 ${wheel_r}"/>
  </joint>

  <xacro:macro name="wheel" params="side y">
    <link name="${side}_wheel">
      <visual><origin rpy="${pi/2} 0 0"/>
        <geometry><cylinder radius="${wheel_r}" length="${wheel_w}"/></geometry></visual>
      <collision><origin rpy="${pi/2} 0 0"/>
        <geometry><cylinder radius="${wheel_r}" length="${wheel_w}"/></geometry></collision>
      <inertial><mass value="1.5"/>
        <inertia ixx="${1.5*(3*wheel_r*wheel_r+wheel_w*wheel_w)/12}" ixy="0" ixz="0"
                 iyy="${1.5*(3*wheel_r*wheel_r+wheel_w*wheel_w)/12}" iyz="0" izz="${1.5*wheel_r*wheel_r/2}"/>
      </inertial>
    </link>
    <joint name="${side}_wheel_joint" type="continuous">
      <parent link="base_link"/><child link="${side}_wheel"/>
      <origin xyz="0 ${y} 0"/><axis xyz="0 1 0"/>
    </joint>
  </xacro:macro>
  <xacro:wheel side="left"  y="${track/2}"/>
  <xacro:wheel side="right" y="${-track/2}"/>

  <link name="laser"/>
  <joint name="laser_joint" type="fixed">
    <parent link="base_link"/><child link="laser"/>
    <origin xyz="0.22 0 0.15"/>
  </joint>
</robot>
Kiểm tra nhanh: xacro agv.urdf.xacro > /tmp/agv.urdf && check_urdf /tmp/agv.urdf, rồi xem trong RViz bằng joint_state_publisher_gui. (Ví dụ rút gọn: xe thật cần thêm bánh tự lựa để không bị chúi.)
Công thức quán tính (khối đặc, đồng chất): hộp Ixx = m(y² + z²)/12 (tương tự cho các trục khác); trụ quay quanh trục của nó I = m·r²/2, quanh trục vuông góc I = m(3r² + h²)/12. Thân xe 25 kg kích thước 0,60 × 0,45 × 0,20 m cho Ixx ≈ 0,505, Iyy ≈ 0,833, Izz ≈ 1,172 kg·m².
3. Plugin cho Gazebo
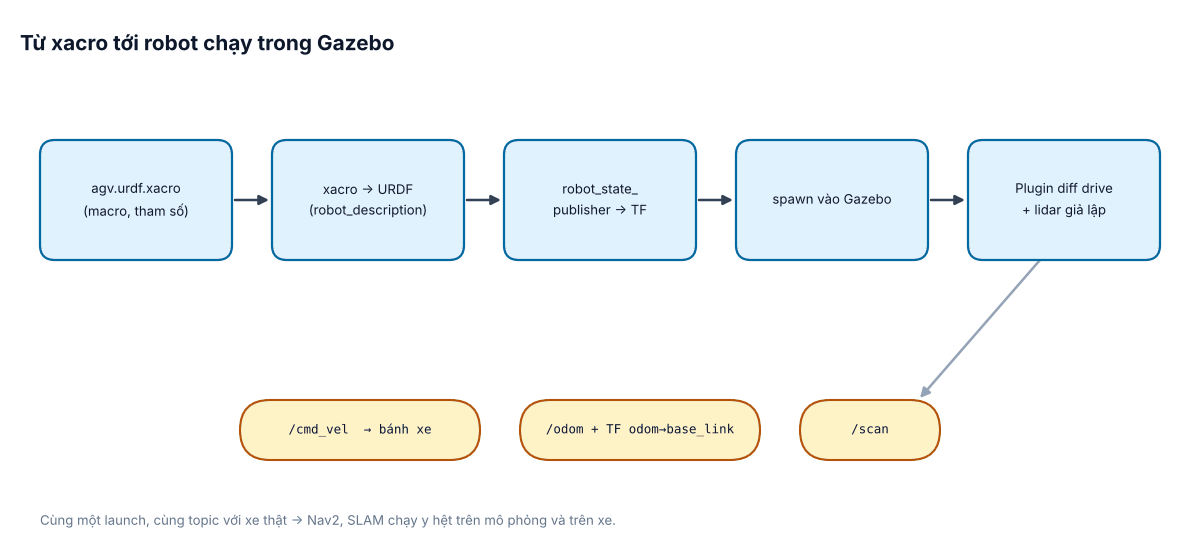
Với Gazebo Classic 11 (cặp với Humble trong gói gazebo_ros_pkgs), thêm vào xacro plugin điều khiển vi sai và cảm biến lidar:
<gazebo>
  <plugin name="diff_drive" filename="libgazebo_ros_diff_drive.so">
    <left_joint>left_wheel_joint</left_joint>
    <right_joint>right_wheel_joint</right_joint>
    <wheel_separation>0.50</wheel_separation>
    <wheel_diameter>0.15</wheel_diameter>
    <max_wheel_torque>20</max_wheel_torque>
    <max_wheel_acceleration>1.0</max_wheel_acceleration>
    <publish_odom>true</publish_odom>
    <publish_odom_tf>true</publish_odom_tf>
    <odometry_frame>odom</odometry_frame>
    <robot_base_frame>base_footprint</robot_base_frame>
  </plugin>
</gazebo>

<gazebo reference="laser">
  <sensor name="lidar" type="ray">
    <update_rate>10</update_rate>
    <ray>
      <scan><horizontal>
        <samples>720</samples><min_angle>-3.14159</min_angle><max_angle>3.14159</max_angle>
      </horizontal></scan>
      <range><min>0.15</min><max>12.0</max><resolution>0.01</resolution></range>
      <noise><type>gaussian</type><mean>0.0</mean><stddev>0.01</stddev></noise>
    </ray>
    <plugin name="scan" filename="libgazebo_ros_ray_sensor.so">
      <ros><remapping>~/out:=scan</remapping></ros>
      <output_type>sensor_msgs/LaserScan</output_type>
      <frame_name>laser</frame_name>
    </plugin>
  </sensor>
</gazebo>
# Khởi động Gazebo và đưa robot vào (sau khi robot_state_publisher đã chạy)
ros2 launch gazebo_ros gazebo.launch.py world:=kho_a.world
ros2 run gazebo_ros spawn_entity.py -topic robot_description -entity agv -x 0 -y 0 -z 0.05ros_gz: spawn bằng ros_gz_sim create, nối topic Gazebo–ROS bằng ros_gz_bridge, plugin diff drive và lidar là các "system" của Gazebo. Khái niệm URDF, inertial, TF trong bài giữ nguyên.4. Để mô phỏng sát thực tế
- Thêm nhiễu cảm biến (như khối
<noise>ở trên) và giới hạn tầm, góc quét đúng datasheet lidar thật. - Đặt
max_wheel_acceleration, mô-men giống động cơ thật; ma sát bánh (mu1,mu2) hợp lý. - Dựng world có kệ, cột, lối đi đúng tỷ lệ kho thật; thêm vật cản di động để thử costmap.
- Chạy cùng launch file với xe thật, chỉ khác tham số
use_sim_time:=truevà nguồn phần cứng.
5. Lỗi thường gặp
- Robot không hiện trong Gazebo: thiếu
<inertial>ở link có collision, hoặc spawn trước khirobot_descriptionđược phát. - Bánh quay nhưng xe không đi: trục quay bánh sai (
axis), hoặc collision bánh không chạm đất. - TF odom bị hai nguồn: plugin phát odom TF trong khi bạn cũng chạy EKF phát cùng khâu.
- Mô phỏng chạy chậm hơn thời gian thực: giảm số tia lidar, dùng hình collision đơn giản thay vì mesh.