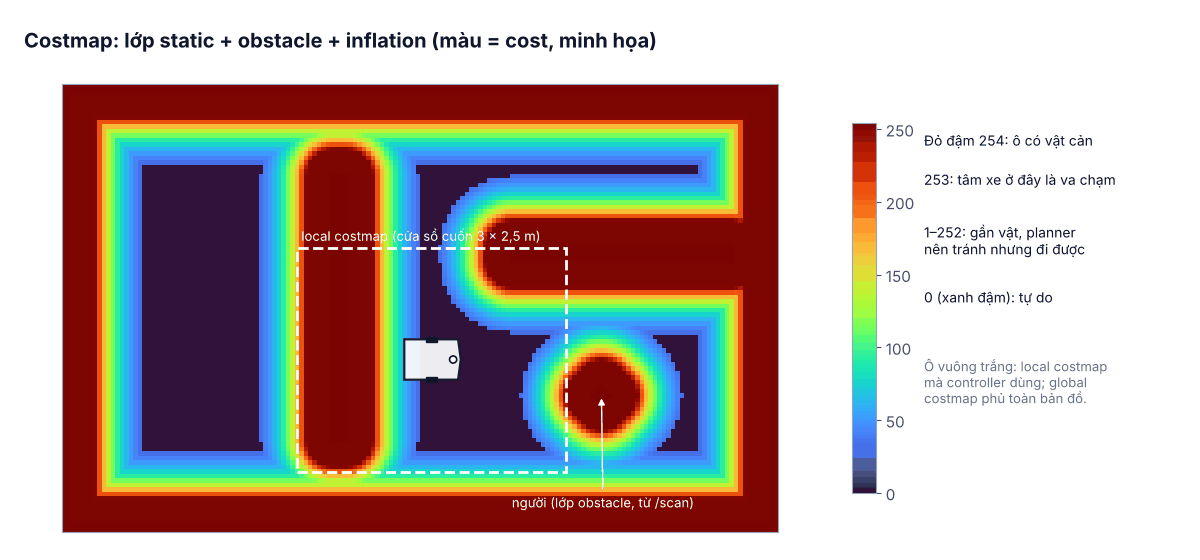
Costmap là "bức tranh" Nav2 dùng để quyết định đi đâu: mỗi ô lưới mang một giá trị chi phí 0–254. Cấu hình costmap tốt thì xe đi giữa lối, tránh người mượt mà; cấu hình kém thì xe hoặc đi sát kệ, hoặc không dám qua lối hẹp, hoặc "nhớ" mãi vật cản đã đi khỏi.
- Hiểu ý nghĩa các mức cost và các lớp của costmap.
- Chọn tham số inflation hợp với lối đi trong kho.
- Cấu hình nguồn quan sát để vật cản động xuất hiện và biến mất đúng lúc.
1. Các mức cost và các lớp
| Giá trị | Tên | Ý nghĩa |
|---|---|---|
| 254 | LETHAL | Ô có vật cản |
| 253 | INSCRIBED | Tâm xe ở đây chắc chắn va chạm (trong bán kính nội tiếp) |
| 1–252 | — | Gần vật cản, càng gần càng "đắt" |
| 0 | FREE | Tự do |
| 255 | NO_INFORMATION | Chưa biết |
Costmap được xếp chồng từ các lớp (plugin): static_layer lấy từ bản đồ, obstacle_layer (2D) hoặc voxel_layer (3D) đánh dấu vật cản từ cảm biến, inflation_layer "thổi phồng" vật cản để giữ khoảng cách an toàn. Global costmap thường gồm cả ba lớp trên toàn bản đồ; local costmap là cửa sổ cuốn vài mét quanh xe, thường chỉ cần obstacle + inflation.
2. Inflation: giữ khoảng cách bao xa?
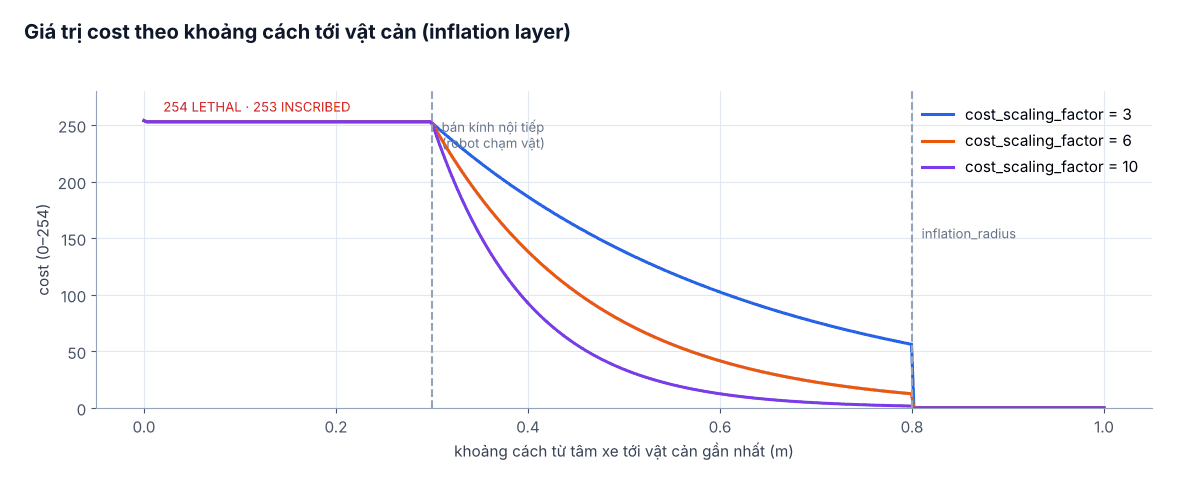
Với khoảng cách d từ ô tới vật cản gần nhất và bán kính nội tiếp ri của xe, inflation layer gán: cost = 252 · e−k·(d − ri) khi ri < d ≤ inflation_radius, với k là cost_scaling_factor.
inflation_radiusnên lớn hơn bán kính ngoại tiếp của xe, thường bằng một nửa bề rộng lối đi: lối 2 m → khoảng 0,8–1,0 m, để vùng giữa lối có cost thấp nhất và planner tự đi giữa.cost_scaling_factornhỏ (2–4): cost giảm chậm, xe có xu hướng đi xa vật; lớn (8–10): cost tụt nhanh, xe dám đi sát hơn.- Lối đi hẹp mà xe "không dám qua": inflation_radius quá lớn làm hai bên lối chồng lên nhau thành vùng cost cao liên tục.
3. Cấu hình mẫu cho kho hàng
local_costmap:
  local_costmap:
    ros__parameters:
      update_frequency: 10.0
      publish_frequency: 5.0
      global_frame: odom
      robot_base_frame: base_footprint
      rolling_window: true
      width: 4
      height: 4
      resolution: 0.05
      footprint: "[[0.40, 0.28], [0.40, -0.28], [-0.40, -0.28], [-0.40, 0.28]]"
      plugins: ["obstacle_layer", "inflation_layer"]
      obstacle_layer:
        plugin: "nav2_costmap_2d::ObstacleLayer"
        enabled: true
        observation_sources: scan
        scan:
          topic: /scan
          data_type: "LaserScan"
          marking: true
          clearing: true
          obstacle_max_range: 4.0
          raytrace_max_range: 6.0
          max_obstacle_height: 2.0
      inflation_layer:
        plugin: "nav2_costmap_2d::InflationLayer"
        inflation_radius: 0.80
        cost_scaling_factor: 4.0

global_costmap:
  global_costmap:
    ros__parameters:
      update_frequency: 2.0
      global_frame: map
      robot_base_frame: base_footprint
      resolution: 0.05
      track_unknown_space: true
      footprint: "[[0.40, 0.28], [0.40, -0.28], [-0.40, -0.28], [-0.40, 0.28]]"
      plugins: ["static_layer", "obstacle_layer", "inflation_layer"]
      static_layer:
        plugin: "nav2_costmap_2d::StaticLayer"
        map_subscribe_transient_local: true
      obstacle_layer:
        plugin: "nav2_costmap_2d::ObstacleLayer"
        observation_sources: scan
        scan: {topic: /scan, data_type: "LaserScan", marking: true, clearing: true,
               obstacle_max_range: 4.0, raytrace_max_range: 6.0}
      inflation_layer:
        plugin: "nav2_costmap_2d::InflationLayer"
        inflation_radius: 0.90
        cost_scaling_factor: 3.0
Footprint đa giác (đúng hình chữ nhật của xe, cộng thêm vài cm cho hàng nhô ra) chính xác hơn robot_radius cho AGV dài; xe kéo kệ có thể đổi footprint lúc chạy bằng cách phát lên topic footprint của costmap khi nhận/thả hàng.
4. Vật cản động: hiện ra và biến mất đúng lúc
- marking: điểm lidar đánh dấu ô là vật cản (trong
obstacle_max_range). - clearing: tia lidar đi qua ô nào thì xóa vật cản ở ô đó (trong
raytrace_max_range). Khi người đi khỏi, tia lidar xuyên qua chỗ cũ và xóa nó.raytrace_max_rangephải lớn hơnobstacle_max_range. - Vùng lidar không quét tới (điểm mù sau xe, dưới bàn nâng) sẽ giữ vật cản cũ – cần thêm cảm biến hoặc gọi xóa costmap khi bắt đầu nhiệm vụ.
- Lidar 2D không thấy càng xe nâng thấp hay mặt bàn cao: dùng camera độ sâu hoặc lidar 3D với
voxel_layer(bài #16).
5. Quy trình hiệu chỉnh
- Trong RViz, hiển thị global và local costmap (màu "costmap").
- Kiểm tra footprint đúng kích thước xe thật (đặt xe sát tường, so viền).
- Cho người đi ngang trước xe: vật cản phải hiện trong < 0,2 s và biến mất sau khi người đi khỏi.
- Thử lối hẹp nhất trong kho; tinh chỉnh inflation cho đến khi xe đi giữa lối và qua được.
6. Lỗi thường gặp
- Vết vật cản "ma" không mất:
clearing: falsehoặcraytrace_max_rangenhỏ hơn khoảng cách vật. - Sàn bị đánh dấu là vật cản: lidar lắp nghiêng thấy sàn – chỉnh lắp đặt hoặc dùng
min_obstacle_heightvới dữ liệu 3D. - Costmap không có lớp static: QoS map không phải transient local – xem bài #4.
- CPU cao: local costmap quá lớn, resolution 0,02, update_frequency quá cao.