Trong nhà máy, AGV chạy chung lối với công nhân và xe nâng. Câu hỏi không phải "có va chạm không" mà là "khi có người bước ra bất ngờ, hệ thống có chắc chắn dừng kịp không". Câu trả lời đúng là nhiều tầng bảo vệ, trong đó tầng cuối cùng không phụ thuộc vào phần mềm ROS.
- Phân biệt chức năng an toàn (safety) và tránh vật cản (navigation).
- Tính quãng dừng và kích thước vùng bảo vệ theo tốc độ.
- Cấu hình Nav2 Collision Monitor làm lớp giảm tốc trong ROS.
1. Ba tầng bảo vệ
| Tầng | Thực hiện bởi | Nhiệm vụ | Chứng nhận |
|---|---|---|---|
| 1. Lập kế hoạch | Nav2 costmap, planner, controller | Đi vòng, tránh vật cản từ xa | Không |
| 2. Giám sát phản ứng | Nav2 Collision Monitor (ROS) | Giảm tốc/dừng nhanh khi vật đi vào vùng gần, độc lập với planner | Không |
| 3. An toàn chức năng | Safety lidar + safety PLC/relay, E-stop, bumper | Cắt động lực (STO) khi người vào vùng bảo vệ | Có – thường yêu cầu PL d (ISO 13849-1) |
2. Quãng đường dừng
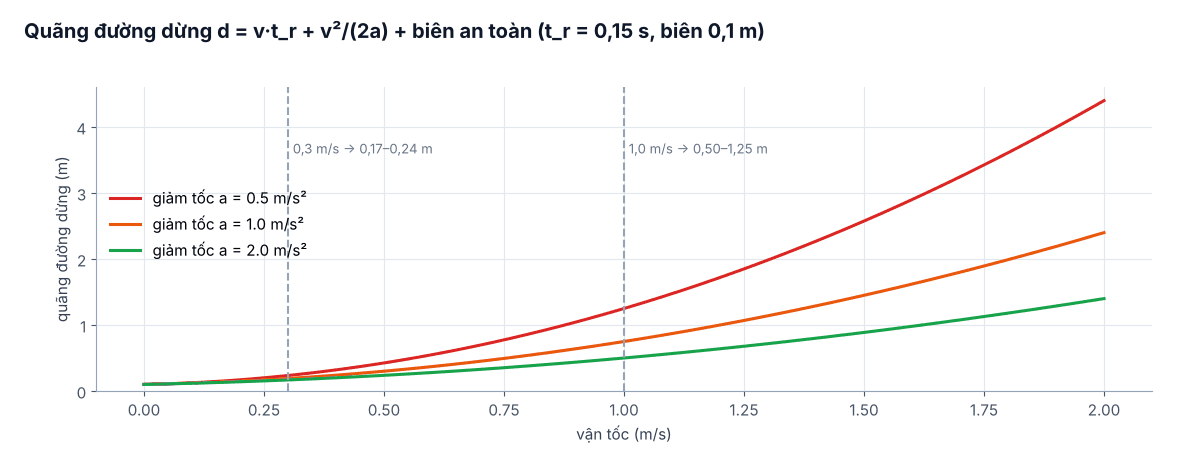
Quãng dừng gồm quãng đi trong thời gian phản ứng (cảm biến phát hiện + PLC xử lý + phanh bắt đầu tác dụng, gọi chung tr) và quãng phanh:
d = v · tr + v² / (2a) + biên an toàn
Với tr = 0,15 s, biên 0,1 m: xe 0,3 m/s cần khoảng 0,17–0,24 m; xe 1,0 m/s cần 0,5–1,25 m tùy gia tốc phanh 2–0,5 m/s². Vì tăng theo bình phương vận tốc, chạy nhanh gấp đôi cần vùng dừng xa gần gấp bốn. Gia tốc phanh thực tế phải đo khi xe chở tải nặng nhất trên sàn trơn nhất, không lấy theo catalog.
3. Field set đổi theo tốc độ
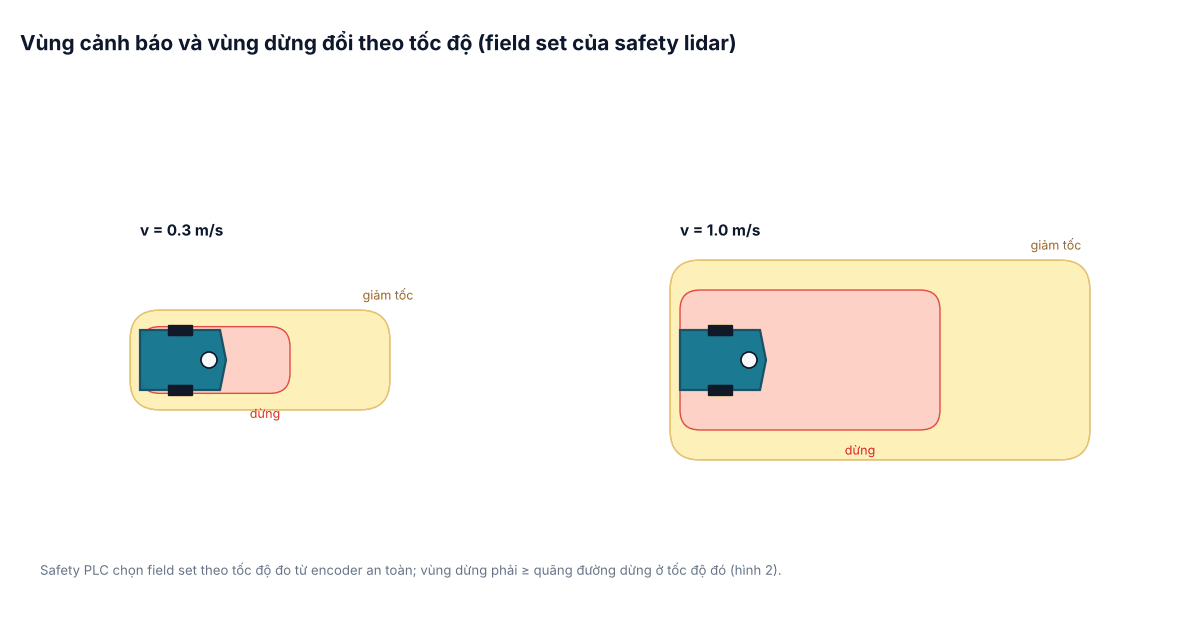
Safety lidar lưu nhiều cặp vùng (field set). Safety PLC đọc tốc độ từ encoder an toàn và chọn cặp vùng phù hợp: chạy chậm thì vùng nhỏ (xe đi được trong lối hẹp, sát kệ), chạy nhanh thì vùng lớn. Vùng cảnh báo (vàng) báo xe giảm tốc; vùng bảo vệ (đỏ) cắt động lực. Khi xe rẽ, vùng được mở rộng về phía rẽ.
ROS cần biết trạng thái này: PLC gửi bit "warning field bị chiếm", "protective stop đã kích hoạt" qua I/O hoặc Modbus/Profinet (bài #21) để Nav2 biết vì sao xe dừng và mission manager không báo lỗi oan.
4. Nav2 Collision Monitor
Collision Monitor là node đứng giữa controller và driver: nhận lệnh vận tốc, kiểm tra dữ liệu cảm biến thô (không qua costmap nên phản ứng nhanh) trong các đa giác quanh xe, rồi giảm hoặc chặn lệnh.
collision_monitor:
  ros__parameters:
    base_frame_id: "base_footprint"
    odom_frame_id: "odom"
    cmd_vel_in_topic: "cmd_vel_smoothed"
    cmd_vel_out_topic: "cmd_vel"
    transform_tolerance: 0.2
    source_timeout: 1.0
    stop_pub_timeout: 2.0
    polygons: ["PolygonStop", "PolygonSlow"]
    PolygonStop:
      type: "polygon"
      points: [0.55, 0.30, 0.55, -0.30, -0.10, -0.30, -0.10, 0.30]
      action_type: "stop"
      max_points: 3          # Humble: số điểm tối đa được phép; từ Iron đổi thành min_points
      visualize: True
      polygon_pub_topic: "polygon_stop"
    PolygonSlow:
      type: "polygon"
      points: [1.20, 0.45, 1.20, -0.45, -0.20, -0.45, -0.20, 0.45]
      action_type: "slowdown"
      max_points: 3
      slowdown_ratio: 0.3
      visualize: True
      polygon_pub_topic: "polygon_slowdown"
    observation_sources: ["scan"]
    scan:
      type: "scan"
      topic: "/scan"
Với cấu hình trên, Nav2 phải xuất lệnh qua velocity_smoother ra cmd_vel_smoothed, Collision Monitor mới là bên ghi cmd_vel cuối cùng tới driver. Ngoài stop và slowdown còn có approach: tính vận tốc sao cho xe dừng trước vật sau một khoảng thời gian cho trước – hữu ích khi xe đến gần băng tải.
5. Vật cản động: người và xe nâng
- Costmap chỉ thấy "hiện tại": người đang đi cắt ngang được đánh dấu tại vị trí hiện tại, không dự đoán hướng đi. Với lưu lượng lớn, có thể theo dõi vật cản (tracking) từ cụm điểm lidar, ước lượng vận tốc và phóng to vùng cost theo hướng chuyển động.
- Chờ hay đi vòng? Ở lối hẹp, đi vòng quanh người thường nguy hiểm hơn chờ. Chỉnh BT: khi bị chặn, chờ (Wait) 5–10 s trước khi lập đường khác.
- Giao lộ có tầm nhìn bị che: giảm tốc bằng speed filter, thêm đèn cảnh báo xanh chiếu sàn, còi; với xe nâng có thể dùng hệ thống giao lộ (cảm biến cố định, đèn tín hiệu) do PLC điều phối.
6. Kiểm tra thực tế
- Dùng hình nộm (thử nghiệm theo ISO 3691-4 dùng vật thử hình trụ tiêu chuẩn đại diện cho chân người, người nằm) đặt trên đường đi ở từng tốc độ: đo khoảng cách dừng thực tế, so với tính toán.
- Thử từ các hướng: chính diện, cắt ngang, ở khúc cua, khi xe lùi.
- Rút cáp mạng/tắt máy tính ROS khi xe đang chạy: tầng an toàn phần cứng vẫn phải dừng xe.
- Ghi biên bản, lặp lại sau mỗi lần thay đổi tốc độ, tải trọng hoặc field set.