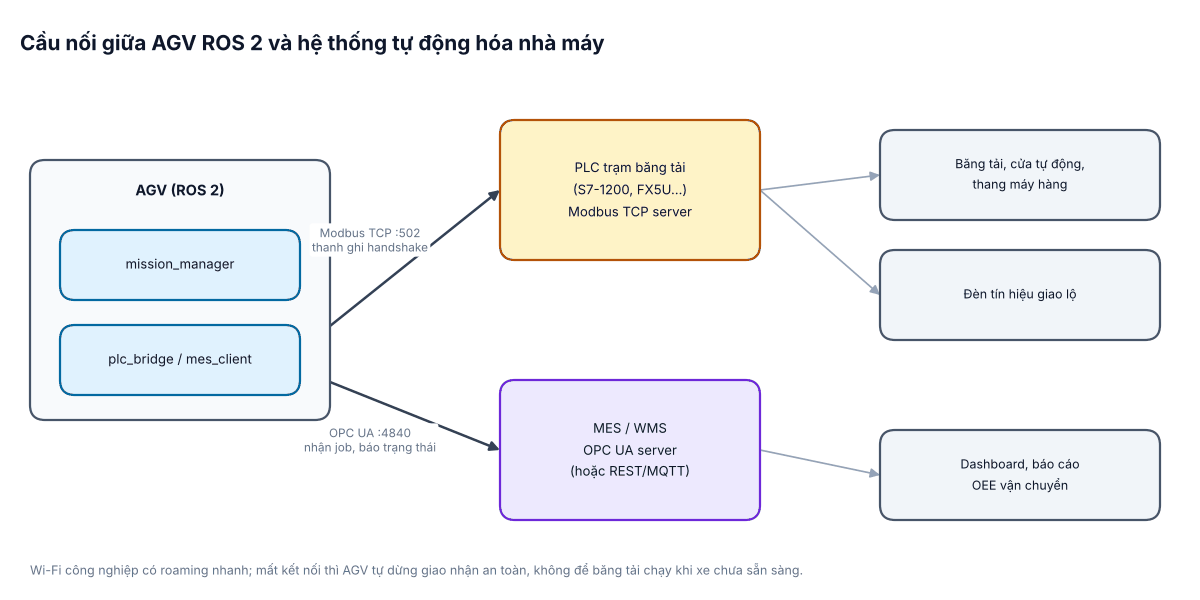
AGV không làm việc một mình: nó lấy hàng từ băng tải, đi qua cửa tự động, nhận lệnh từ MES/WMS. Phía nhà máy, các thiết bị này nói "ngôn ngữ công nghiệp" – PLC thường dùng Modbus TCP, Profinet, EtherNet/IP; MES ngày càng dùng OPC UA. Bài này xây node cầu nối để AGV ROS 2 tham gia vào hệ thống đó một cách an toàn.
- Thiết kế bảng thanh ghi và quy trình handshake với PLC.
- Viết node ROS 2 đọc/ghi Modbus TCP bằng pymodbus.
- Đọc/ghi biến OPC UA bằng asyncua để nhận job và báo trạng thái.
1. Kiến trúc
| Modbus TCP | OPC UA | |
|---|---|---|
| Dữ liệu | Thanh ghi 16 bit, bit coil – không có kiểu, không có tên | Biến có tên, kiểu dữ liệu, cấu trúc, phương thức |
| Bảo mật | Không có | Chứng chỉ, mã hóa, phân quyền |
| Hỗ trợ | Gần như mọi PLC, rất đơn giản | PLC đời mới (S7-1500, S7-1200 FW ≥ 4.4…), MES, SCADA |
| Dùng cho | Handshake nhanh với trạm cục bộ | Tích hợp hệ thống, nhận job, báo cáo |
2. Thiết kế bảng thanh ghi và handshake
Thỏa thuận một bảng thanh ghi rõ ràng với đội PLC trước khi viết code. Ví dụ trạm băng tải (địa chỉ tính từ 0 theo giao thức; trong tài liệu PLC thường ghi 40001, 40101…):
| Địa chỉ | Hướng | Nội dung |
|---|---|---|
| 0 (40001) | AGV → PLC | bit0 Đã tới vị trí · bit1 Đang chuyển hàng · bit2 Đang nhận hàng · bit15 Lỗi AGV |
| 1 (40002) | AGV → PLC | Heartbeat AGV (tăng mỗi 200 ms) |
| 2 (40003) | AGV → PLC | Mã job / mã hàng |
| 100 (40101) | PLC → AGV | bit0 Sẵn sàng nhận · bit1 Hàng đã tới · bit2 Có hàng để lấy · bit15 Lỗi trạm |
| 101 (40102) | PLC → AGV | Heartbeat PLC |
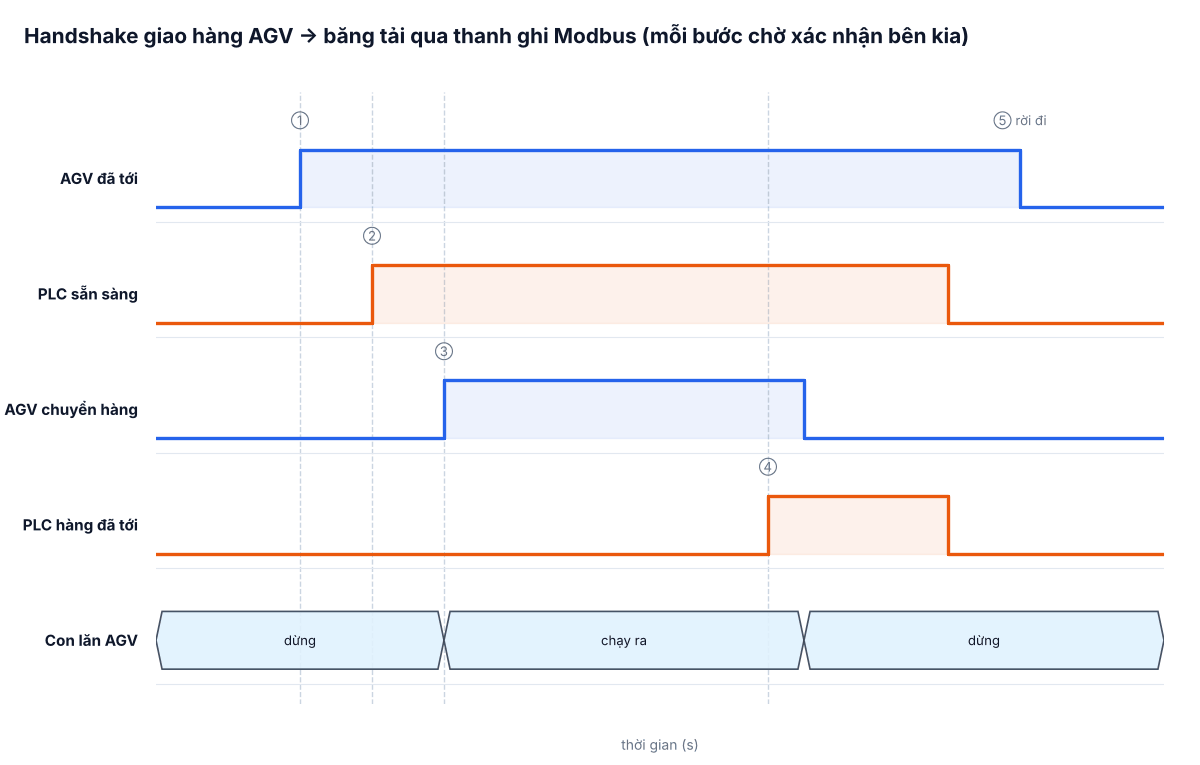
Nguyên tắc handshake: mỗi tín hiệu được giữ cho tới khi bên kia xác nhận, và cả hai bên giám sát heartbeat của nhau. Ở hình 2: ① AGV báo đã tới; ② PLC chạy băng tải và báo sẵn sàng; ③ AGV chạy con lăn đẩy hàng ra; ④ cảm biến trạm thấy hàng → PLC báo hàng đã tới, AGV dừng con lăn; ⑤ AGV xóa bit, rời đi. Nếu heartbeat dừng giữa chừng, cả hai dừng con lăn/băng tải ngay.
3. Node cầu nối Modbus
import rclpy
from rclpy.node import Node
from std_msgs.msg import UInt16
from pymodbus.client import ModbusTcpClient


class PlcBridge(Node):
    def __init__(self):
        super().__init__('plc_bridge')
        self.declare_parameter('host', '192.168.10.50')
        self.declare_parameter('port', 502)
        host = self.get_parameter('host').value
        port = self.get_parameter('port').value
        self.cli = ModbusTcpClient(host, port=port, timeout=0.5)
        self.cmd_bits = 0
        self.hb = 0
        self.plc_hb_last = None
        self.plc_hb_same = 0
        self.pub = self.create_publisher(UInt16, 'station/status', 10)
        self.create_subscription(UInt16, 'station/command', self.on_cmd, 10)
        self.create_timer(0.2, self.cycle)

    def on_cmd(self, msg):
        self.cmd_bits = msg.data

    def cycle(self):
        if not self.cli.connected and not self.cli.connect():
            self.get_logger().error('Khong ket noi duoc PLC', throttle_duration_sec=2.0)
            self.pub.publish(UInt16(data=0x8000))       # báo lỗi cho mission manager
            return
        self.hb = (self.hb + 1) & 0xFFFF
        wr = self.cli.write_registers(0, [self.cmd_bits, self.hb])
        rd = self.cli.read_holding_registers(100, count=2)
        if wr.isError() or rd.isError():
            self.get_logger().warn('Loi doc/ghi Modbus')
            return
        status, plc_hb = rd.registers
        self.plc_hb_same = self.plc_hb_same + 1 if plc_hb == self.plc_hb_last else 0
        self.plc_hb_last = plc_hb
        if self.plc_hb_same >= 5:                         # 1 s không đổi → PLC treo
            status |= 0x8000
        self.pub.publish(UInt16(data=status))


def main():
    rclpy.init()
    rclpy.spin(PlcBridge())
Tham số đơn vị (slave/unit id) mặc định là 1 trong pymodbus 3.x; nếu PLC dùng id khác, truyền thêm theo đúng tên tham số của phiên bản pymodbus bạn cài (slave=, từ bản 3.10 đổi thành device_id=). Mission manager (bài #18) đặt bit qua station/command và chờ bit trạng thái tương ứng – mỗi bước đều có timeout.
4. Nhận job từ MES qua OPC UA
import asyncio
from asyncua import Client

URL = 'opc.tcp://192.168.10.20:4840'


async def main():
    async with Client(url=URL) as client:
        ns = await client.get_namespace_index('http://example.com/agv')
        job = client.get_node(f'ns={ns};s=AGV01.Job.Request')        # chuỗi "A3;LINE2"
        state = client.get_node(f'ns={ns};s=AGV01.State')
        battery = client.get_node(f'ns={ns};s=AGV01.Battery')
        while True:
            req = await job.read_value()
            if req:
                pick, drop = req.split(';')
                print('Nhan job', pick, '->', drop)                  # chuyển sang mission manager
                await job.write_value('')                           # xác nhận đã nhận
            await state.write_value('IDLE')
            await battery.write_value(76.5)
            await asyncio.sleep(1.0)


if __name__ == '__main__':
    asyncio.run(main())
Trong dự án thật, tên biến (NodeId), kiểu dữ liệu và cách xác nhận do đội MES định nghĩa; nên dùng subscription (theo dõi thay đổi) thay vì đọc vòng, và bật chế độ bảo mật Sign & Encrypt với chứng chỉ.
5. Lỗi thường gặp
- Lệch địa chỉ 1 đơn vị: tài liệu PLC đánh số từ 1 (40001), giao thức đánh số từ 0. Luôn thử đọc một thanh ghi đã biết giá trị trước.
- Thứ tự byte/word của số 32 bit, float: mỗi hãng một kiểu – thống nhất và thử với giá trị mẫu.
- Không có heartbeat: một bên treo, bên kia vẫn tưởng tín hiệu cũ còn hiệu lực → băng tải chạy khi xe đã đi.
- Dùng Modbus/OPC UA cho chức năng an toàn: không được – tín hiệu dừng khẩn giữa xe và trạm phải đi qua kênh an toàn (I/O an toàn, PROFIsafe…).