Một AGV chạy được trong phòng lab khác rất xa một AGV được phép vận hành cạnh công nhân. Bài này tổng hợp các tiêu chuẩn, quy trình đánh giá rủi ro và checklist commissioning – những thứ khách hàng công nghiệp sẽ yêu cầu khi nghiệm thu.
Lưu ý: nội dung là định hướng kỹ thuật. Yêu cầu cụ thể phụ thuộc phiên bản tiêu chuẩn, quy định nơi lắp đặt và hợp đồng; dự án thực tế cần đối chiếu văn bản tiêu chuẩn gốc và có chuyên gia an toàn chức năng tham gia.
1. Tiêu chuẩn tham chiếu
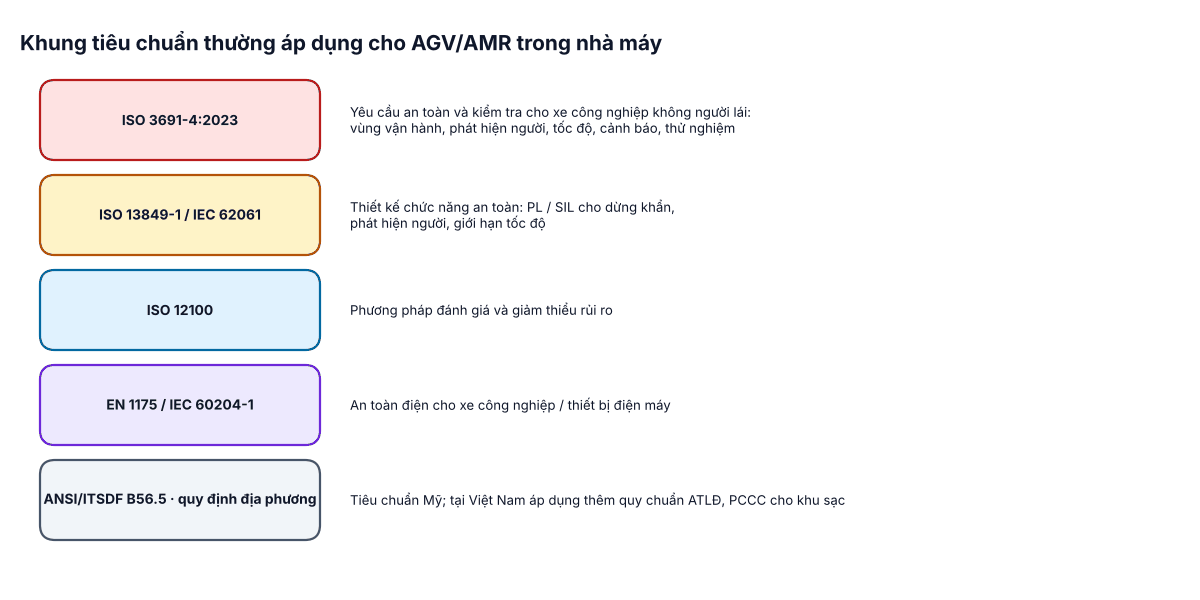
ISO 3691-4 là tiêu chuẩn trung tâm cho xe công nghiệp không người lái (AGV, AMR, xe nâng tự hành). Nó yêu cầu xác định các loại vùng vận hành (vùng có người, vùng hạn chế, vùng nguy hiểm) và tương ứng là yêu cầu về phát hiện người, tốc độ, cảnh báo; quy định các phép thử phát hiện người bằng vật thử tiêu chuẩn; yêu cầu về phanh, dừng khẩn, sạc pin, thông tin cho người sử dụng. Mức an toàn chức năng (PL) cho từng chức năng được thiết kế theo ISO 13849-1; phương pháp đánh giá rủi ro theo ISO 12100.
2. Đánh giá rủi ro
- Xác định giới hạn: tải, tốc độ, khu vực hoạt động, ai làm việc gần xe (công nhân, khách, xe nâng).
- Nhận diện mối nguy: va chạm người, kẹp giữa xe và kệ/tường, hàng rơi, lật xe trên dốc, cháy pin, tiếp điểm sạc hở, xe chạy ngoài ý muốn sau khi khởi động lại.
- Ước lượng rủi ro: mức nghiêm trọng × tần suất tiếp xúc × khả năng tránh.
- Giảm rủi ro theo thứ tự: thiết kế an toàn từ đầu (tốc độ thấp ở khu đông người, lối đi đủ rộng) → bảo vệ kỹ thuật (safety lidar, bumper, E-stop) → thông tin cảnh báo (đèn, còi, vạch sơn, biển báo, đào tạo).
- Ghi lại trong hồ sơ đánh giá rủi ro; cập nhật mỗi khi thay đổi layout, tốc độ, tải.
Khoảng hở chống kẹp: ở nơi xe đi sát kệ, tường, máy móc, phải có khoảng trống đủ để người không bị kẹp (tiêu chuẩn quy định khoảng hở tối thiểu) hoặc giảm tốc/giới hạn lực tương ứng. Đây là lỗi bố trí layout rất hay gặp.
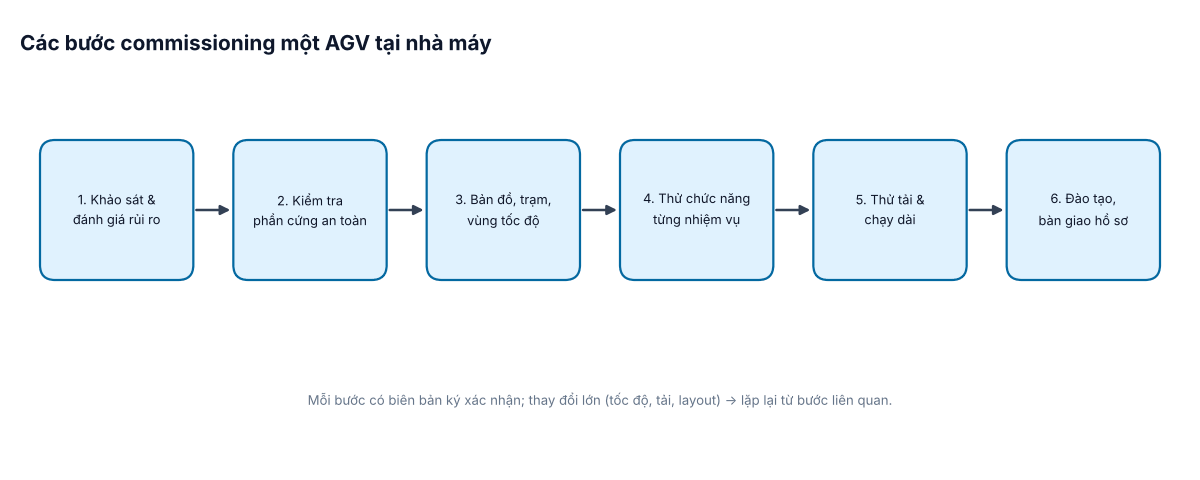
3. Commissioning
| Nhóm | Hạng mục kiểm tra | Tiêu chí đạt (ví dụ) |
|---|---|---|
| An toàn | E-stop trên xe và từ xa | Cắt động lực (STO) mọi trạng thái, cần thao tác reset có chủ đích để chạy lại |
| Phát hiện người bằng vật thử tiêu chuẩn | Dừng trước vật thử ở mọi tốc độ, mọi hướng di chuyển, khúc cua | |
| Field set theo tốc độ | Vùng bảo vệ ≥ quãng dừng đo thực tế khi đầy tải | |
| Mất mạng, máy tính ROS treo | Xe dừng an toàn trong thời gian quy định | |
| Cảnh báo | Đèn, còi khi chạy, đèn xi nhan khi rẽ, âm lượng đủ nghe trong xưởng | |
| Chức năng | Định vị | Sai số tại các trạm ≤ ±2 cm/±1° (theo yêu cầu giao nhận) |
| Mọi nhiệm vụ trong danh sách | Mỗi nhiệm vụ chạy thành công ≥ 20 lần liên tiếp | |
| Docking sạc | Tỷ lệ thành công lần đầu ≥ 98% | |
| Giao tiếp PLC/MES | Đủ các tình huống: bình thường, mất kết nối, trạm lỗi, hủy job | |
| Hiệu năng | Chạy dài | ≥ 72 giờ liên tục theo kịch bản sản xuất, ghi nhận mọi dừng bất thường |
| Năng suất | Số job/giờ đạt cam kết hợp đồng | |
| Pin | Đủ thời gian chạy một ca với kế hoạch sạc |
4. Hồ sơ bàn giao
- Hồ sơ đánh giá rủi ro, sơ đồ vùng vận hành và tốc độ, cấu hình field set đã duyệt.
- Biên bản thử nghiệm an toàn (ngày, người thực hiện, kết quả đo).
- Hướng dẫn vận hành, xử lý sự cố, cứu hộ xe hết pin, quy trình khởi động lại an toàn.
- Kế hoạch bảo trì: kiểm tra phanh, lau cảm biến, kiểm tra pin, thử E-stop định kỳ.
- Phiên bản phần mềm, bản đồ, tham số tại thời điểm nghiệm thu (bài #23).
5. Lỗi thường gặp khi triển khai
- Thử nghiệm an toàn với xe không tải: quãng dừng khi đầy tải dài hơn đáng kể.
- Thay đổi tốc độ, tham số Nav2 sau nghiệm thu mà không đánh giá lại: mọi thay đổi ảnh hưởng an toàn phải qua quy trình quản lý thay đổi.
- Bỏ qua đào tạo người làm việc xung quanh: người không biết ý nghĩa đèn, còi, vùng cấm đứng.
- Tin rằng "có lidar là an toàn": lidar điều hướng thông thường không phải thiết bị an toàn được chứng nhận.