"Trên máy em chạy được" là câu nói quen thuộc khi triển khai robot. Mỗi xe có thể lệch phiên bản package, thư viện, tham số. Docker đóng gói toàn bộ môi trường thành một image có phiên bản; CI/CD đảm bảo mọi thay đổi đều được build, kiểm thử trước khi tới xe thật.
- Viết Dockerfile nhiều tầng cho workspace ROS 2.
- Chạy stack AGV trong container với đúng quyền mạng, thiết bị.
- Dựng pipeline CI build + test và quy trình triển khai an toàn.
1. Dockerfile
# Dockerfile
FROM ros:humble-ros-base AS deps
SHELL ["/bin/bash", "-c"]
RUN apt-get update && apt-get install -y --no-install-recommends \
      ros-humble-navigation2 ros-humble-nav2-bringup ros-humble-slam-toolbox \
      ros-humble-rmw-cyclonedds-cpp python3-pip \
    && rm -rf /var/lib/apt/lists/*
WORKDIR /ws
COPY src/ src/
RUN apt-get update && rosdep update \
    && rosdep install --from-paths src --ignore-src -y --rosdistro humble \
    && rm -rf /var/lib/apt/lists/*

FROM deps AS build
RUN source /opt/ros/humble/setup.bash \
    && colcon build --cmake-args -DCMAKE_BUILD_TYPE=Release

FROM deps AS runtime
COPY --from=build /ws/install /ws/install
ENV RMW_IMPLEMENTATION=rmw_cyclonedds_cpp
RUN echo "source /ws/install/setup.bash" >> /root/.bashrc
COPY docker/entrypoint.sh /entrypoint.sh
ENTRYPOINT ["/entrypoint.sh"]
CMD ["ros2", "launch", "agv_bringup", "robot.launch.py"]
#!/bin/bash
# docker/entrypoint.sh
set -e
source /opt/ros/humble/setup.bash
source /ws/install/setup.bash
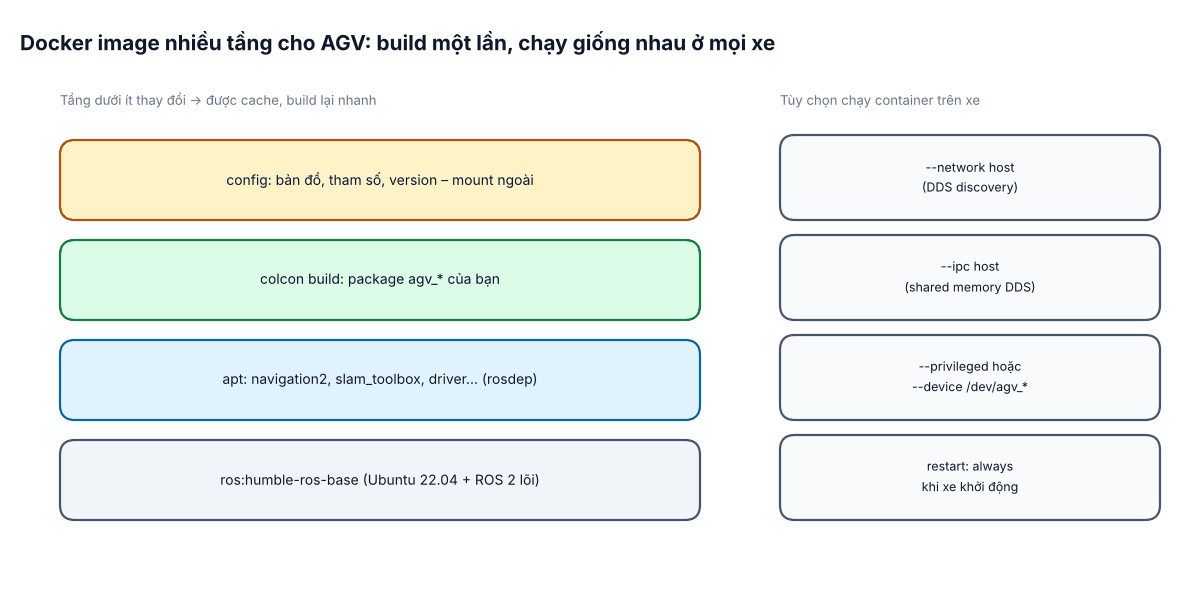
exec "$@"Tầng deps chỉ thay đổi khi đổi phụ thuộc nên được cache; sửa code chỉ build lại tầng build. (Để cache tốt hơn nữa, sao chép riêng các file package.xml trước khi chạy rosdep.)
2. Chạy trên xe bằng docker compose
# docker-compose.yml
services:
  agv:
    image: registry.local/agv-stack:1.4.2
    network_mode: host          # DDS discovery hoạt động như chạy trực tiếp
    ipc: host                   # shared memory transport của DDS
    restart: always
    devices:
      - /dev/agv_lidar_front
      - /dev/agv_lidar_rear
      - /dev/agv_motor
    volumes:
      - /opt/agv/config:/config:ro     # tham số, bản đồ theo từng xe
      - /opt/agv/bags:/bags            # rosbag hộp đen
    environment:
      - ROS_DOMAIN_ID=21
      - AGV_NAME=agv1
Cấu hình riêng từng xe (tên, hiệu chỉnh odom, vị trí lidar) nằm ngoài image, mount vào – cùng một image chạy cho cả đội xe. Đặt restart: always và bật dịch vụ Docker khi khởi động để xe tự chạy stack sau khi bật nguồn.
--privileged bừa bãi; chỉ cấp đúng thiết bị cần. Driver CAN cần network_mode: host để thấy giao diện can0.3. CI: build và test mỗi lần commit
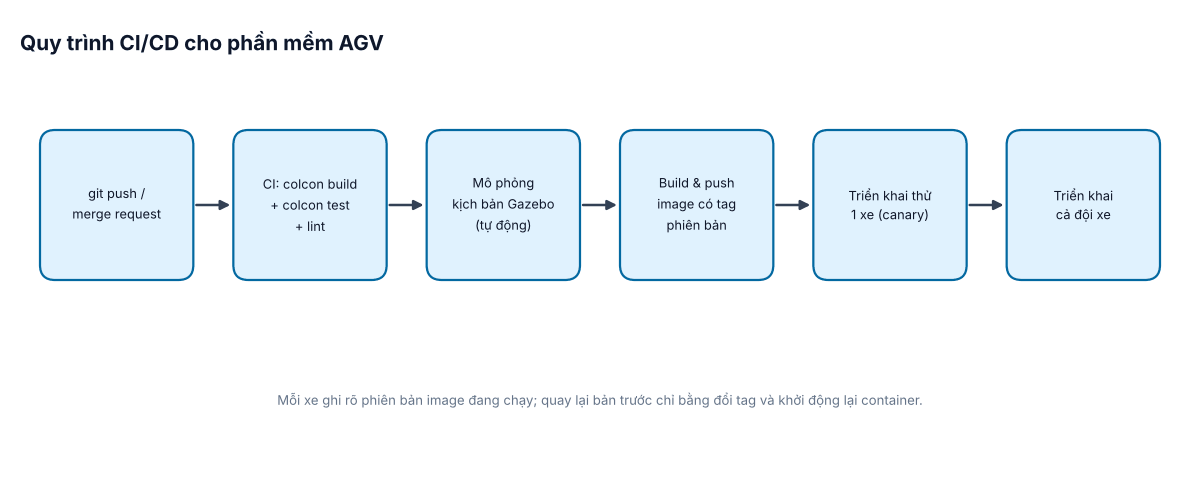
Viết test cho package (pytest cho Python, gtest cho C++); colcon test chạy tất cả, kèm lint chuẩn ament (flake8, pep257, copyright…). Ví dụ một test thuần cho hàm động học ở bài #6:
# agv_base/test/test_kinematics.py
import math
from agv_base.kinematics import inverse


def test_straight_line_equal_wheels():
    wl, wr = inverse(0.5, 0.0)
    assert math.isclose(wl, wr)


def test_turn_left_right_wheel_faster():
    wl, wr = inverse(0.6, 0.4)
    assert wr > wl
    assert math.isclose(wr * 0.075, 0.7, rel_tol=1e-6)
# .github/workflows/ci.yml
name: ros2-ci
on: [push, pull_request]
jobs:
build-test:
runs-on: ubuntu-22.04
container: ros:humble-ros-base
steps:
- uses: actions/checkout@v4
with:
path: src/agv
- name: Install dependencies
run: |
apt-get update
rosdep update
rosdep install --from-paths src --ignore-src -y --rosdistro humble
- name: Build and test
shell: bash
run: |
source /opt/ros/humble/setup.bash
colcon build --event-handlers console_direct+
colcon test --event-handlers console_direct+
colcon test-result --verboseCó thể dùng các action dựng sẵn của cộng đồng (ros-tooling/setup-ros, ros-tooling/action-ros-ci). Bước tiếp theo là chạy kịch bản mô phỏng tự động: khởi động Gazebo headless, gửi chuỗi goal, kiểm tra xe tới đích trong thời gian cho phép, không va chạm.
4. Triển khai cho đội xe
- Gắn tag phiên bản ngữ nghĩa cho image (
1.4.2), không dùnglatesttrên xe thật. - Triển khai trước cho một xe (canary) chạy một ca; theo dõi lỗi, thời gian nhiệm vụ.
- Ổn định thì triển khai dần phần còn lại, từng nhóm, ngoài giờ cao điểm.
- Giữ image cũ trên xe; quay lui bằng đổi tag và
docker compose up -d. - Ghi nhật ký: xe nào, chạy phiên bản nào, từ lúc nào – bắt buộc để truy vết sự cố.
5. Lỗi thường gặp
- Container không thấy topic của container/máy khác: thiếu
network_mode: host, hoặc khácROS_DOMAIN_ID/RMW. - Shared memory lỗi giữa container: thiếu
ipc: hostkhi dùng Fast DDS SHM. - Image quá lớn: dùng
ros-basethay vìdesktop, không cài RViz/Gazebo trên image của xe, xóa cache apt. - Kiến trúc CPU: xe dùng Jetson (ARM64) – build image đa nền tảng bằng
docker buildx.