Serial (UART) là kênh giao tiếp đầu tiên bạn dùng với Arduino: in giá trị biến để debug, gửi lệnh từ máy tính, nói chuyện với module GPS, Bluetooth, Wi-Fi. Hiểu cách UART truyền từng bit giúp bạn xử lý được các lỗi "ký tự rác", "mất dữ liệu" rất hay gặp.
1. UART truyền dữ liệu như thế nào
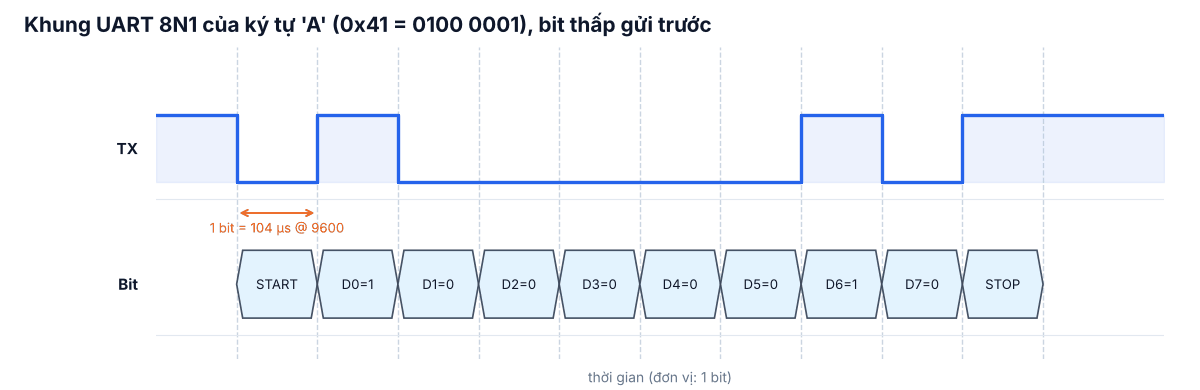
UART không có dây xung nhịp chung, hai bên phải thống nhất trước tốc độ (baud rate). Đường truyền nghỉ ở mức HIGH; mỗi byte bắt đầu bằng 1 bit start (LOW), tiếp theo 8 bit dữ liệu (bit thấp nhất trước), kết thúc bằng 1 bit stop (HIGH) – định dạng gọi là 8N1. Một byte tốn 10 bit, nên ở 9600 baud tối đa chỉ truyền được 960 byte/giây; ở 115200 baud là 11 520 byte/giây.
Serial.begin().2. Đấu nối
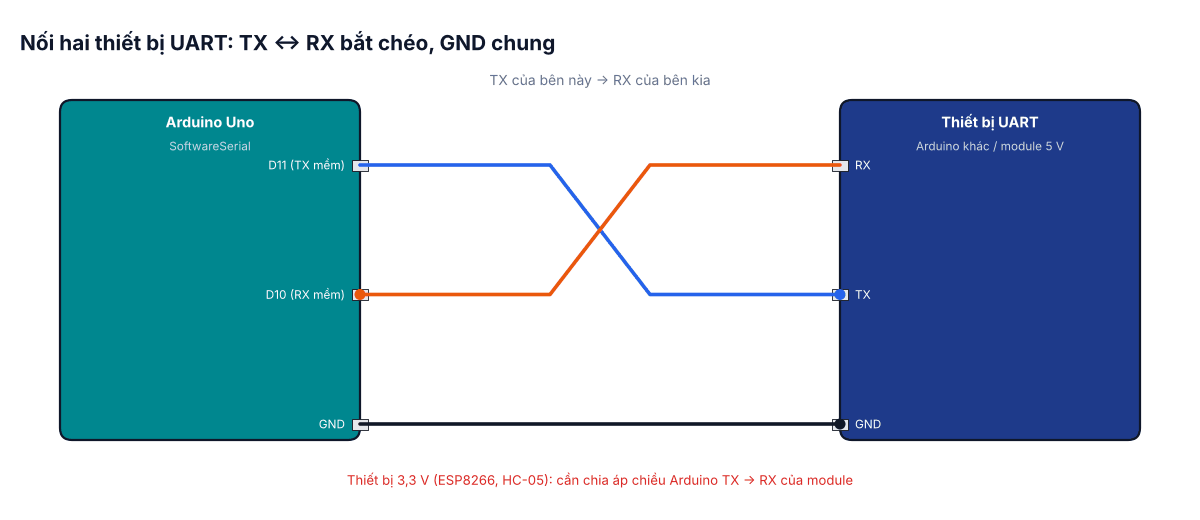
Trên Uno, cổng Serial phần cứng (D0 RX, D1 TX) đã dùng cho USB. Để nói chuyện với module khác mà vẫn giữ Serial Monitor, dùng thư viện SoftwareSerial trên hai chân khác (ví dụ D10 RX, D11 TX). Quy tắc: TX nối RX, RX nối TX, và luôn nối chung GND.
| Cổng | Chân | Ghi chú |
|---|---|---|
| Serial (phần cứng) | D0, D1 + USB | Ổn định ở mọi tốc độ; dùng chung với Serial Monitor và lúc nạp code |
| SoftwareSerial | Gần như chân bất kỳ | Tin cậy tới ~38400 baud; chỉ nhận được 1 cổng mềm tại một thời điểm |
| Serial1–3 (Mega 2560) | 18/19, 16/17, 14/15 | Dùng Mega khi cần nhiều UART |
3. Debug bằng Serial đúng cách
- In theo định dạng
nhãn:giá_trịđể vừa đọc được vừa vẽ được trên Serial Plotter. - Dùng
F("...")cho chuỗi cố định để tiết kiệm RAM. - Đừng in trong vòng lặp không giới hạn tốc độ: bộ đệm phát chỉ 64 byte, khi đầy
Serial.printsẽ chờ và làm chậm toàn bộ chương trình. - Không in trong hàm ngắt (ISR).
4. Giao thức lệnh dạng dòng
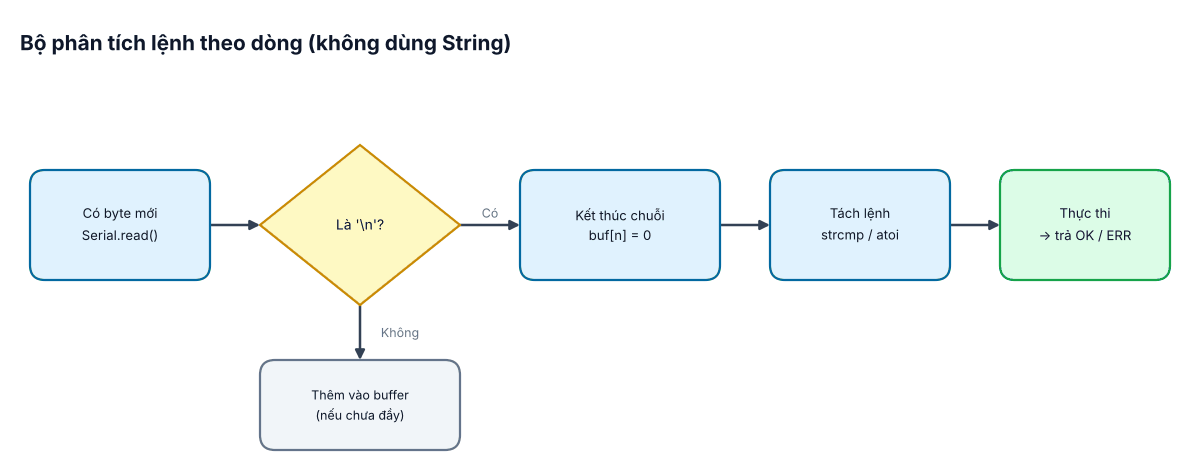
Thay vì gửi từng ký tự đơn lẻ, ta định nghĩa lệnh là một dòng chữ kết thúc bằng xuống dòng: LED ON, PWM 128, STATUS. Chương trình gom ký tự vào bộ đệm cho tới khi gặp \n, rồi mới phân tích. Cách này dễ đọc, dễ thử bằng tay trong Serial Monitor (chọn "Newline").
const byte LED_PIN = 9;
char buf[32];
byte len = 0;
int pwmValue = 0;

void handle(char *line) {
  char *cmd = strtok(line, " ");
  char *arg = strtok(NULL, " ");
  if (!cmd) return;
  if (strcmp(cmd, "LED") == 0 && arg) {
    pwmValue = (strcmp(arg, "ON") == 0) ? 255 : 0;
    analogWrite(LED_PIN, pwmValue);
    Serial.println(F("OK"));
  } else if (strcmp(cmd, "PWM") == 0 && arg) {
    pwmValue = constrain(atoi(arg), 0, 255);
    analogWrite(LED_PIN, pwmValue);
    Serial.println(F("OK"));
  } else if (strcmp(cmd, "STATUS") == 0) {
    Serial.print(F("PWM=")); Serial.print(pwmValue);
    Serial.print(F(" A0=")); Serial.println(analogRead(A0));
  } else {
    Serial.println(F("ERR lenh khong hop le"));
  }
}

void setup() {
  Serial.begin(115200);
  pinMode(LED_PIN, OUTPUT);
}

void loop() {
  while (Serial.available()) {
    char c = Serial.read();
    if (c == '\r') continue;              // bỏ qua CR nếu terminal gửi CRLF
    if (c == '\n') {
      buf[len] = '\0';
      handle(buf);
      len = 0;
    } else if (len < sizeof(buf) - 1) {
      buf[len++] = toupper(c);            // không phân biệt hoa thường
    }
  }
}String và readString() cho chương trình chạy lâu trên Uno: cấp phát động liên tục trên 2 KB RAM gây phân mảnh bộ nhớ, chương trình có thể treo sau vài giờ. readString() còn chờ hết thời gian timeout (mặc định 1 s) mới trả về.5. Lỗi thường gặp
- Nối TX–TX, RX–RX: không bên nào nhận được gì.
- Quên nối GND chung: dữ liệu chập chờn.
- Module dùng 3,3 V (ESP8266, HC-05) nhận trực tiếp 5 V từ TX Arduino: có thể hỏng module – dùng phân áp 1 kΩ / 2 kΩ.
- Cắm module vào D0/D1 khi nạp code: lỗi upload (bài #2).
6. Bài tập
- Thêm lệnh
BLINK nđể LED nháy n lần mà không dùngdelay(). - Thêm kiểm tra tổng (checksum) cuối dòng, ví dụ
PWM 128*2A, và từ chối lệnh sai. - Nối hai Arduino bằng SoftwareSerial: board A gửi giá trị biến trở mỗi 200 ms, board B hiển thị lên LED.
Bài tiếp theo: #7 – Giao tiếp I²C với LCD và cảm biến.