Động cơ DC cần dòng hàng trăm mA tới vài A và cần đảo chiều – điều mà chân Arduino (20 mA, chỉ một chiều) không làm được. Driver dựa trên mạch cầu H như L298N giải quyết cả hai: khuếch đại dòng và đổi chiều quay, còn Arduino chỉ gửi tín hiệu logic.
1. Mạch cầu H hoạt động thế nào
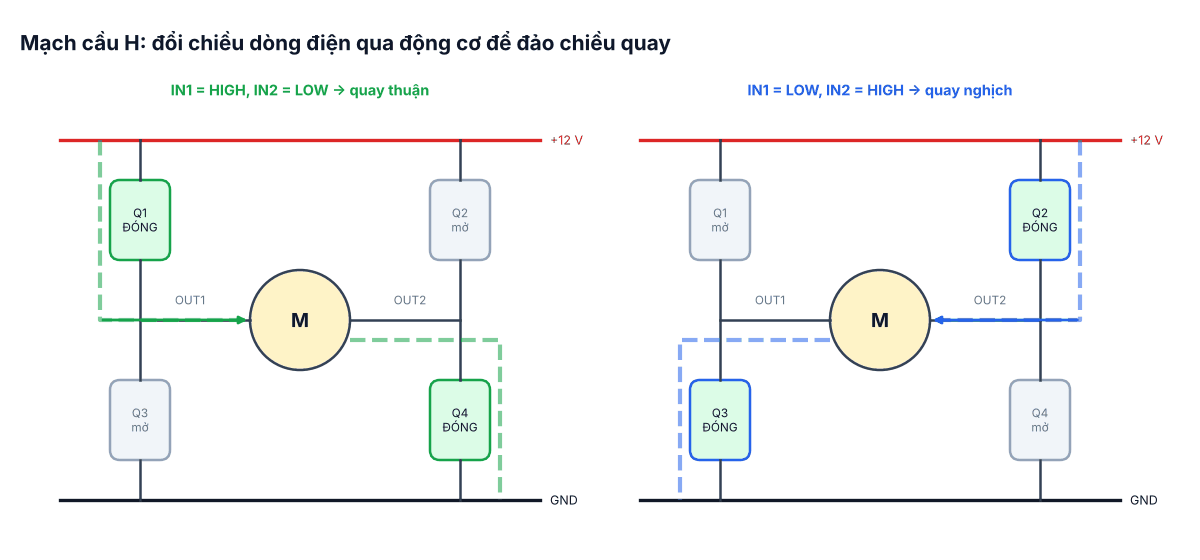
Bốn khóa (transistor) xếp thành hình chữ H, động cơ nằm ở thanh ngang. Đóng chéo Q1 và Q4, dòng đi từ trái sang phải; đóng Q2 và Q3, dòng đi ngược lại – động cơ đảo chiều. Không bao giờ đóng hai khóa cùng một bên (Q1 + Q3) vì sẽ chập nguồn; mạch logic trong L298N đã ngăn điều này khi bạn điều khiển qua IN1/IN2.
2. Đấu nối
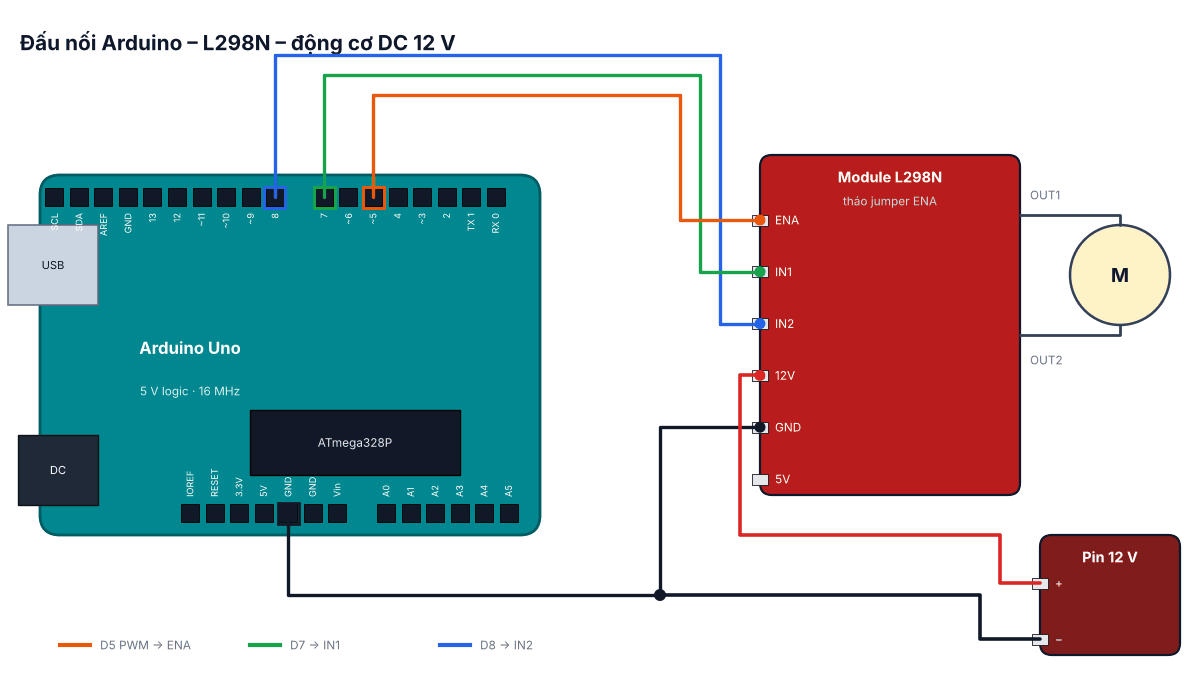
| L298N | Nối tới | Ghi chú |
|---|---|---|
| ENA | D5 (PWM) | Tháo jumper trên ENA để điều khiển tốc độ bằng PWM |
| IN1 / IN2 | D7 / D8 | Chọn chiều quay |
| 12V, GND | Pin/nguồn động cơ | GND module nối chung GND Arduino |
| 5V | Để trống (hoặc nuôi Arduino) | Khi nguồn ≤ 12 V và jumper 5V-EN đang cắm, module tự tạo 5 V |
| OUT1 / OUT2 | Hai dây động cơ | Đổi chỗ hai dây = đổi chiều mặc định |
3. Bảng logic
| ENA | IN1 | IN2 | Động cơ |
|---|---|---|---|
| PWM | HIGH | LOW | Quay thuận, tốc độ theo duty |
| PWM | LOW | HIGH | Quay nghịch |
| HIGH | giống nhau | giống nhau | Phanh nhanh (hai đầu động cơ nối cùng mức) |
| LOW | bất kỳ | bất kỳ | Thả trôi (động cơ quay chậm dần) |
4. Chương trình
const byte ENA = 5, IN1 = 7, IN2 = 8;

// speed: -255 (lùi hết cỡ) … 0 (dừng) … 255 (tiến hết cỡ)
void setMotor(int speed) {
  speed = constrain(speed, -255, 255);
  if (speed > 0)      { digitalWrite(IN1, HIGH); digitalWrite(IN2, LOW);  }
  else if (speed < 0) { digitalWrite(IN1, LOW);  digitalWrite(IN2, HIGH); }
  analogWrite(ENA, abs(speed));
}

void brake() {
  digitalWrite(IN1, LOW); digitalWrite(IN2, LOW);
  analogWrite(ENA, 255);              // hai đầu động cơ cùng nối GND → hãm
}

void setup() {
  pinMode(ENA, OUTPUT); pinMode(IN1, OUTPUT); pinMode(IN2, OUTPUT);
  Serial.begin(115200);
}

void loop() {
  // biến trở ở A0: giữa = dừng, xoay trái = lùi, xoay phải = tiến
  int v = map(analogRead(A0), 0, 1023, -255, 255);
  if (abs(v) < 20) v = 0;             // vùng chết quanh điểm giữa
  setMotor(v);
  delay(20);
}
Khi đảo chiều đột ngột từ tiến hết cỡ sang lùi hết cỡ, dòng điện tăng vọt. Trong ứng dụng thật, hãy giảm dần tốc độ về 0 (ramp) trước khi đảo chiều, tương tự cách làm với servo ở bài #11.
5. Hạn chế của L298N
- Sụt áp lớn: L298N dùng transistor lưỡng cực, mất khoảng 2 V trở lên ở dòng cao – nguồn 12 V chỉ còn ~10 V tới động cơ, và phần chênh lệch biến thành nhiệt.
- Dòng: khoảng 2 A mỗi kênh (theo datasheet), cần tản nhiệt; động cơ khởi động có thể kéo gấp nhiều lần dòng định mức.
- Thay thế hiệu quả hơn: TB6612FNG (≤ 1,2 A, sụt áp thấp) cho robot nhỏ; BTS7960 hoặc driver MOSFET cho động cơ công suất lớn.
Muốn giữ tốc độ chính xác khi tải thay đổi, cần đo tốc độ bằng encoder và điều khiển vòng kín – xem dự án #43 đọc encoder và điều khiển tốc độ.
6. Bài tập
- Điều khiển 2 động cơ (kênh A và B) cho xe robot: tiến, lùi, rẽ trái, rẽ phải bằng lệnh Serial.
- Thêm ramp: tốc độ thay đổi tối đa 5 đơn vị mỗi 20 ms.
- Đo dòng động cơ khi khởi động và khi chạy ổn định bằng đồng hồ vạn năng.
Bài tiếp theo: #13 – Cảm biến DHT11/DHT22.