HC-SR04 đo khoảng cách 2–400 cm bằng sóng siêu âm 40 kHz – giống cách loài dơi định vị. Cảm biến rẻ, dễ dùng, phù hợp robot tránh vật cản, đo mức nước trong bồn hở, cảm biến đỗ xe.
1. Nguyên lý: đo thời gian bay
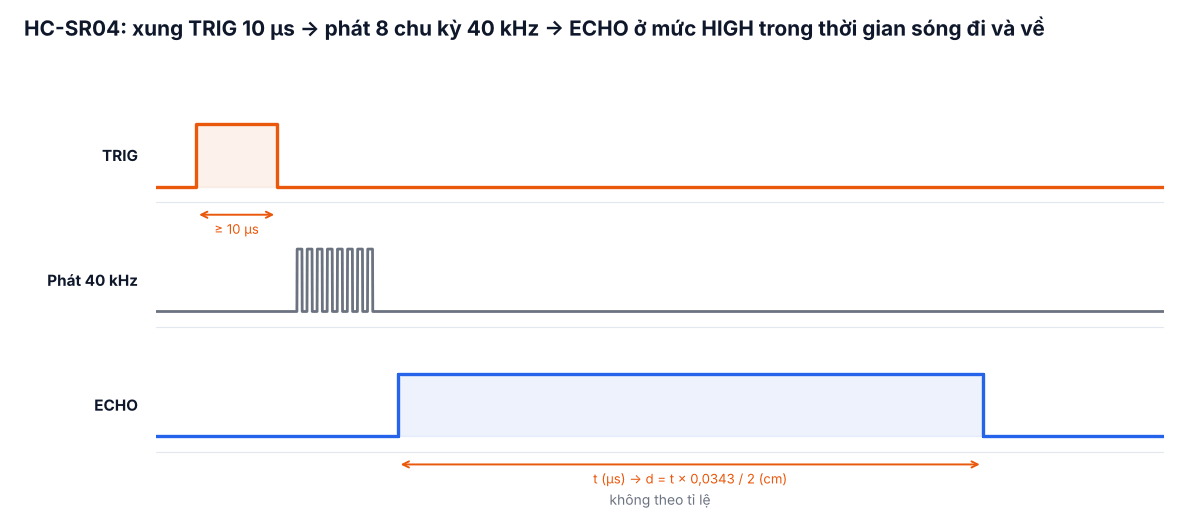
Arduino phát xung ≥ 10 µs vào chân TRIG. Cảm biến phát 8 chu kỳ sóng 40 kHz, rồi đưa chân ECHO lên HIGH cho tới khi nhận được tiếng vọng. Độ dài xung ECHO chính là thời gian sóng đi tới vật và quay về. Với tốc độ âm thanh 343 m/s (20 °C) = 0,0343 cm/µs:
khoảng cách (cm) = thời gian ECHO (µs) × 0,0343 / 2
Chia 2 vì sóng đi hai chiều. Ví dụ ECHO dài 1166 µs → 20 cm.
2. Đấu nối
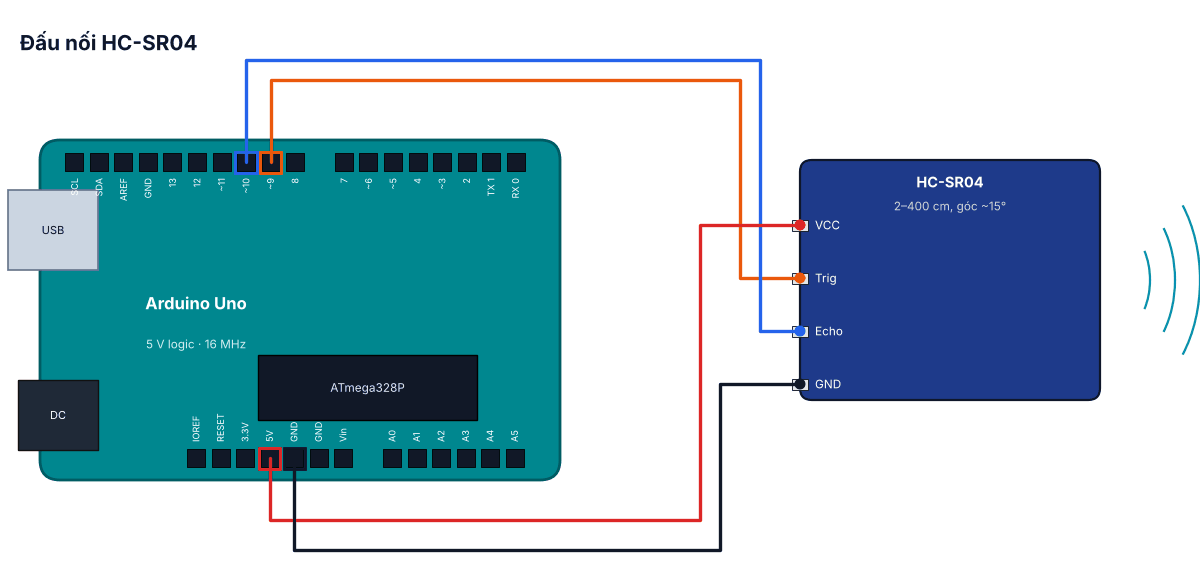
HC-SR04 chạy 5 V, chân Trig/Echo nối thẳng Arduino Uno. Với bo 3,3 V (ESP32), dùng phiên bản HC-SR04P hoặc phân áp cho chân Echo.
3. Bù nhiệt độ
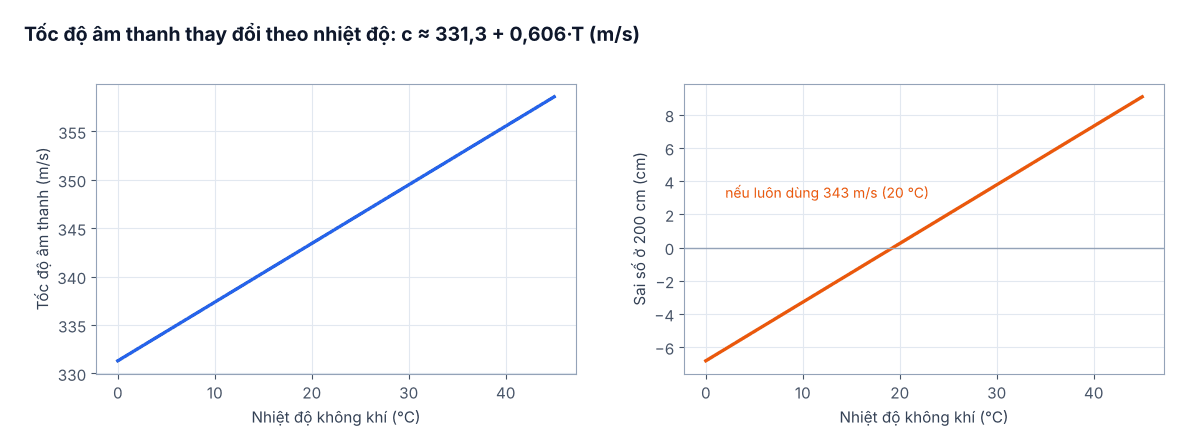
Tốc độ âm thanh tăng khoảng 0,6 m/s mỗi độ C. Ở 35 °C (nhiệt độ thường gặp trong nhà xưởng mùa hè), nếu vẫn dùng 343 m/s thì đo ở 2 m sẽ sai khoảng 5 cm. Khi cần chính xác, đọc nhiệt độ từ DHT22/DS18B20 (bài #13) và tính lại tốc độ âm thanh.
4. Chương trình
const byte TRIG = 9, ECHO = 10;

// trả về cm, hoặc -1 nếu không có tiếng vọng (ngoài tầm / không có vật)
float measureCm(float tempC) {
  digitalWrite(TRIG, LOW);  delayMicroseconds(3);
  digitalWrite(TRIG, HIGH); delayMicroseconds(10);
  digitalWrite(TRIG, LOW);
  unsigned long us = pulseIn(ECHO, HIGH, 30000UL);   // timeout 30 ms ≈ 5 m
  if (us == 0) return -1;
  float c = 331.3 + 0.606 * tempC;                  // m/s
  return us * (c / 10000.0) / 2.0;                  // m/s → cm/µs
}

float medianOf5(float tempC) {
  float v[5];
  for (byte i = 0; i < 5; i++) { v[i] = measureCm(tempC); delay(30); }  // chờ tiếng vọng cũ tắt
  for (byte i = 1; i < 5; i++)
    for (byte j = i; j > 0 && v[j] < v[j - 1]; j--) { float t = v[j]; v[j] = v[j - 1]; v[j - 1] = t; }
  return v[2];
}

void setup() {
  pinMode(TRIG, OUTPUT);
  pinMode(ECHO, INPUT);
  Serial.begin(115200);
}

void loop() {
  float d = medianOf5(30.0);         // thay 30.0 bằng nhiệt độ đo thực tế
  if (d < 0)       Serial.println(F("Ngoai tam do"));
  else if (d < 2)  Serial.println(F("Qua gan (vung mu)"));
  else { Serial.print(d, 1); Serial.println(F(" cm")); }
  delay(100);
}
pulseIn() chặn chương trình trong lúc chờ (tối đa bằng timeout). Với robot cần phản ứng nhanh, giảm timeout theo tầm đo cần thiết (ví dụ 12 ms cho 2 m), hoặc dùng thư viện NewPing đo bằng ngắt timer.5. Giới hạn cần biết
- Góc đo khoảng 15°: vật nhỏ, vật lệch hướng có thể không được thấy.
- Bề mặt mềm, xiên: vải, xốp hấp thụ sóng; bề mặt nghiêng phản xạ sóng đi chỗ khác → không có tiếng vọng.
- Nhiều cảm biến cùng lúc: phát xen kẽ, không phát đồng thời để tránh nghe nhầm tiếng vọng của nhau.
- Môi trường ẩm ướt: dùng loại chống nước JSN-SR04T (vùng mù lớn hơn, khoảng 20–25 cm).
6. Bài tập
- Làm cảm biến đỗ xe: còi kêu nhanh dần khi khoảng cách giảm từ 100 cm xuống 20 cm (không dùng delay – bài #10).
- Đo mức nước trong xô: chuyển khoảng cách thành % mức nước.
- Gắn HC-SR04 lên servo (bài #11) quét 0–180° và in "bản đồ" khoảng cách.
Bài tiếp theo: #15 – Lưu cấu hình bằng EEPROM.