Khi chương trình ESP32 vừa đọc cảm biến, vừa giữ kết nối Wi-Fi/MQTT, vừa phục vụ web, vừa quét nút nhấn, một loop() duy nhất với nhiều delay sẽ nhanh chóng rối và chậm phản hồi. ESP32 chạy sẵn FreeRTOS – hệ điều hành thời gian thực cho phép chia chương trình thành nhiều task chạy "song song".
- Tạo task, chọn ưu tiên, ghim core, cấp stack.
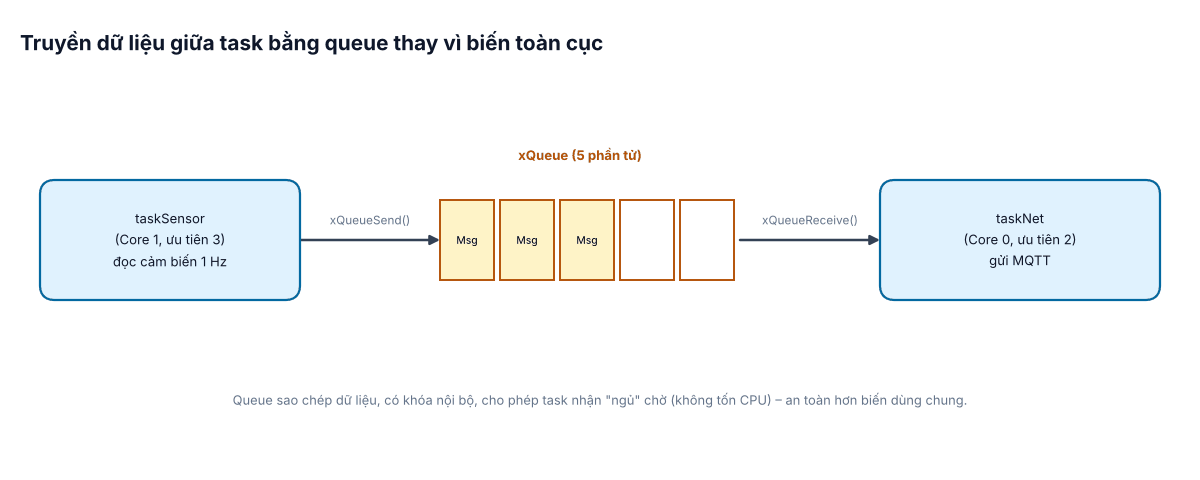
- Dùng queue và mutex để task trao đổi dữ liệu an toàn.
- Tránh lỗi watchdog, tràn stack.
1. Task và bộ lập lịch
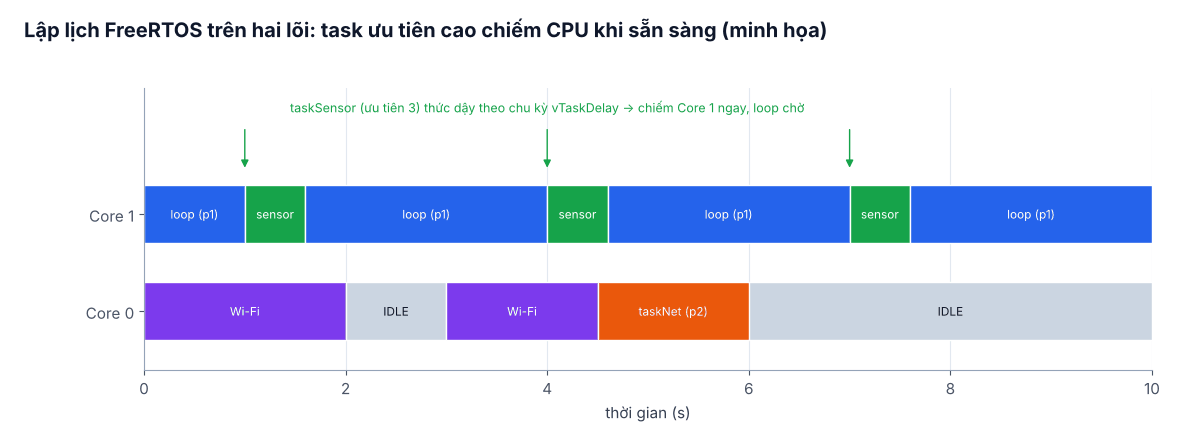
- Mỗi task là một hàm chạy vòng lặp vô hạn, có stack riêng và mức ưu tiên.
- Bộ lập lịch luôn chạy task có ưu tiên cao nhất đang sẵn sàng; task cùng ưu tiên chia thời gian (tick 1 ms trên Arduino-ESP32).
- Task gọi
vTaskDelay()hoặc chờ queue/semaphore sẽ bị "chặn" – không tốn CPU – nhường cho task khác. - Trong Arduino,
setup()/loop()chạy trong taskloopTasktrên core 1, ưu tiên 1. Wi-Fi/BLE chạy chủ yếu trên core 0.
2. Tạo task, queue và mutex
struct Reading {
  float temperature;
  uint32_t ms;
};

QueueHandle_t readingQueue;
SemaphoreHandle_t serialMutex;

void logLine(const char *s) {                 // Serial dùng chung: bảo vệ bằng mutex
  if (xSemaphoreTake(serialMutex, pdMS_TO_TICKS(100)) == pdTRUE) {
    Serial.println(s);
    xSemaphoreGive(serialMutex);
  }
}

void taskSensor(void *arg) {
  for (;;) {
    Reading r;
    r.temperature = 25.0f + (esp_random() % 100) / 50.0f;   // thay bằng đọc cảm biến thật
    r.ms = millis();
    if (xQueueSend(readingQueue, &r, 0) != pdTRUE) {
      logLine("Queue day - bo mau");
    }
    vTaskDelay(pdMS_TO_TICKS(1000));          // ngủ 1 s, không chặn CPU
  }
}

void taskNet(void *arg) {
  Reading r;
  char buf[64];
  for (;;) {
    if (xQueueReceive(readingQueue, &r, portMAX_DELAY) == pdTRUE) {   // chờ tới khi có dữ liệu
      snprintf(buf, sizeof(buf), "Gui %.2f C (t=%lu)", r.temperature, (unsigned long)r.ms);
      logLine(buf);                            // ở bài #9 thay bằng publish MQTT
    }
  }
}

void setup() {
  Serial.begin(115200);
  readingQueue = xQueueCreate(5, sizeof(Reading));
  serialMutex = xSemaphoreCreateMutex();
  // hàm, tên, stack (BYTE trên ESP-IDF), tham số, ưu tiên, handle, core
  xTaskCreatePinnedToCore(taskSensor, "sensor", 4096, nullptr, 3, nullptr, 1);
  xTaskCreatePinnedToCore(taskNet, "net", 6144, nullptr, 2, nullptr, 0);
}

void loop() {
  vTaskDelay(pdMS_TO_TICKS(1000));            // loop không làm gì cũng nên ngủ
}printf, String, JSON; bắt đầu với 4096–8192 rồi đo lại bằng uxTaskGetStackHighWaterMark(NULL) (trả về số byte còn trống nhỏ nhất).3. Chọn ưu tiên và core
| Loại việc | Ưu tiên gợi ý | Core |
|---|---|---|
| Đọc cảm biến theo chu kỳ, điều khiển thời gian thực | Cao (3–5) | 1 |
| Mạng: MQTT, HTTP | Trung bình (2) | 0 hoặc không ghim |
| Ghi log, hiển thị | Thấp (1) | Bất kỳ |
Không đặt ưu tiên quá cao (≥ 19–20) cho task của bạn trên core 0 – có thể giành CPU của task Wi-Fi gây mất kết nối.
4. Watchdog
Task Watchdog (TWDT) mặc định theo dõi task IDLE; nếu một task ưu tiên cao chạy vòng lặp bận (busy loop) không nhường CPU vài giây, IDLE không được chạy → log "Task watchdog got triggered" và có thể reset. Cách tránh: mọi vòng lặp phải có điểm chờ (vTaskDelay, chờ queue). Task có thể tự đăng ký watchdog bằng esp_task_wdt_add() và gọi esp_task_wdt_reset() để phát hiện task của bạn bị treo.
5. Khi nào nên dùng task?
- Có công việc chặn lâu (kết nối mạng, chờ dữ liệu UART) mà không muốn làm trễ phần khác.
- Cần chu kỳ đều đặn cho điều khiển (dùng
vTaskDelayUntilđể chu kỳ không trôi). - Chương trình đơn giản (đọc cảm biến 10 s/lần, gửi MQTT): một
loop()không dùngdelaychặn, dựa trênmillis()là đủ – đừng thêm task cho có.
6. Lỗi thường gặp
- Hai task cùng dùng Serial/I2C/biến chung không có mutex → dữ liệu lẫn lộn, treo bus.
- Stack quá nhỏ → "Guru Meditation Error… Stack canary watchpoint triggered".
- Gọi hàm chặn trong ISR; trong ISR chỉ dùng các hàm
...FromISR. - Task kết thúc bằng
return→ lỗi; phảivTaskDelete(NULL)nếu muốn kết thúc.