DỰ ÁN ROBOT
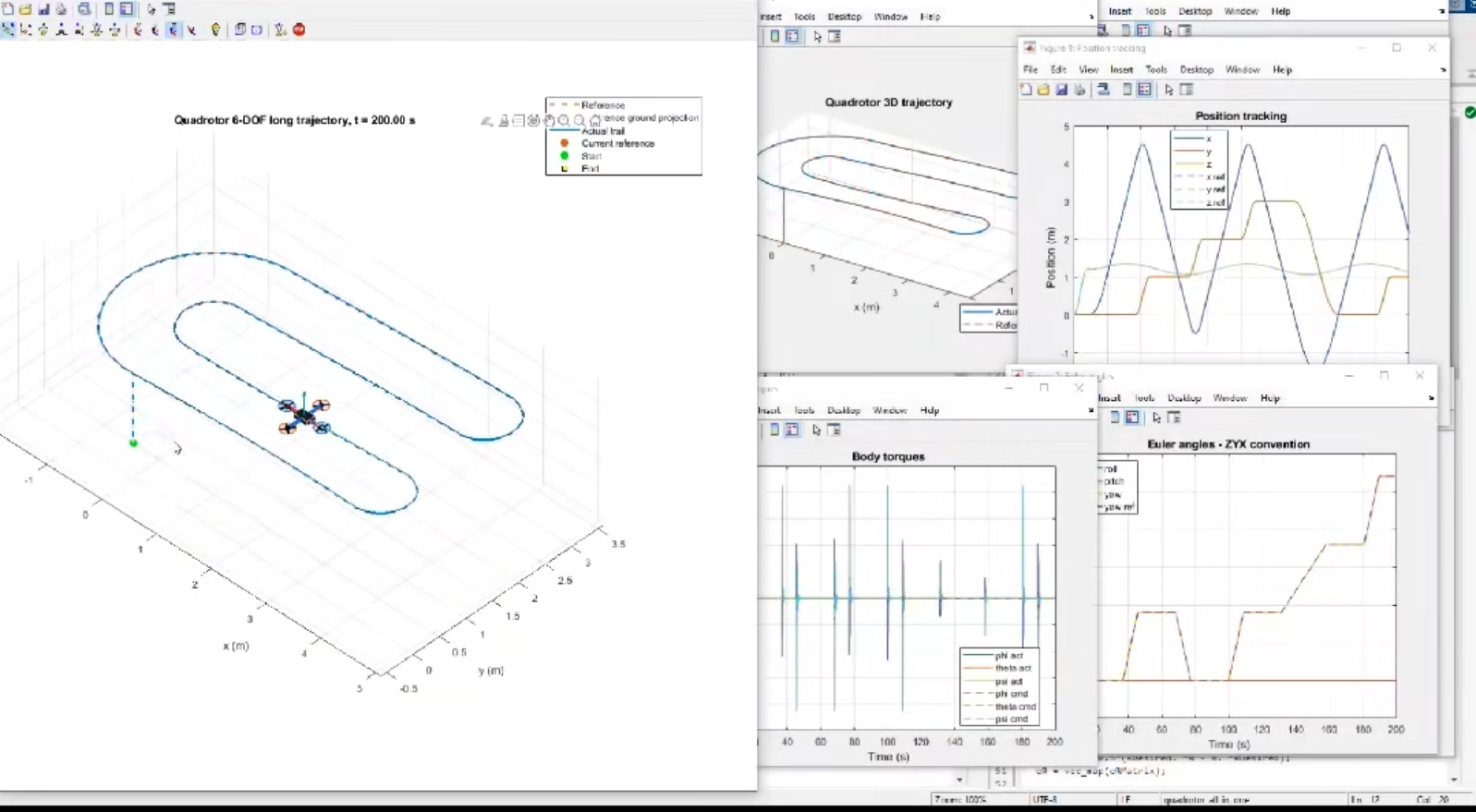
#108 Mô phỏng drone Quadrotor trên MATLAB – mô hình động lực học 6 bậc tự do và điều khiển bay theo quỹ đạo
Mô phỏng drone quadrotor 4 động cơ trên MATLAB: mô hình động lực học 6 bậc tự do (Euler–Lagrange, ma trận quay ZYX, lự...
TECHVIS PROJECTS
Tổng hợp dự án PLC, HMI, SCADA, STM32, IoT và Robot để tham khảo triển khai theo ngữ cảnh thực tế.
Thư viện dự án
DỰ ÁN ROBOT
Mô phỏng drone quadrotor 4 động cơ trên MATLAB: mô hình động lực học 6 bậc tự do (Euler–Lagrange, ma trận quay ZYX, lự...
DỰ ÁN ROBOT
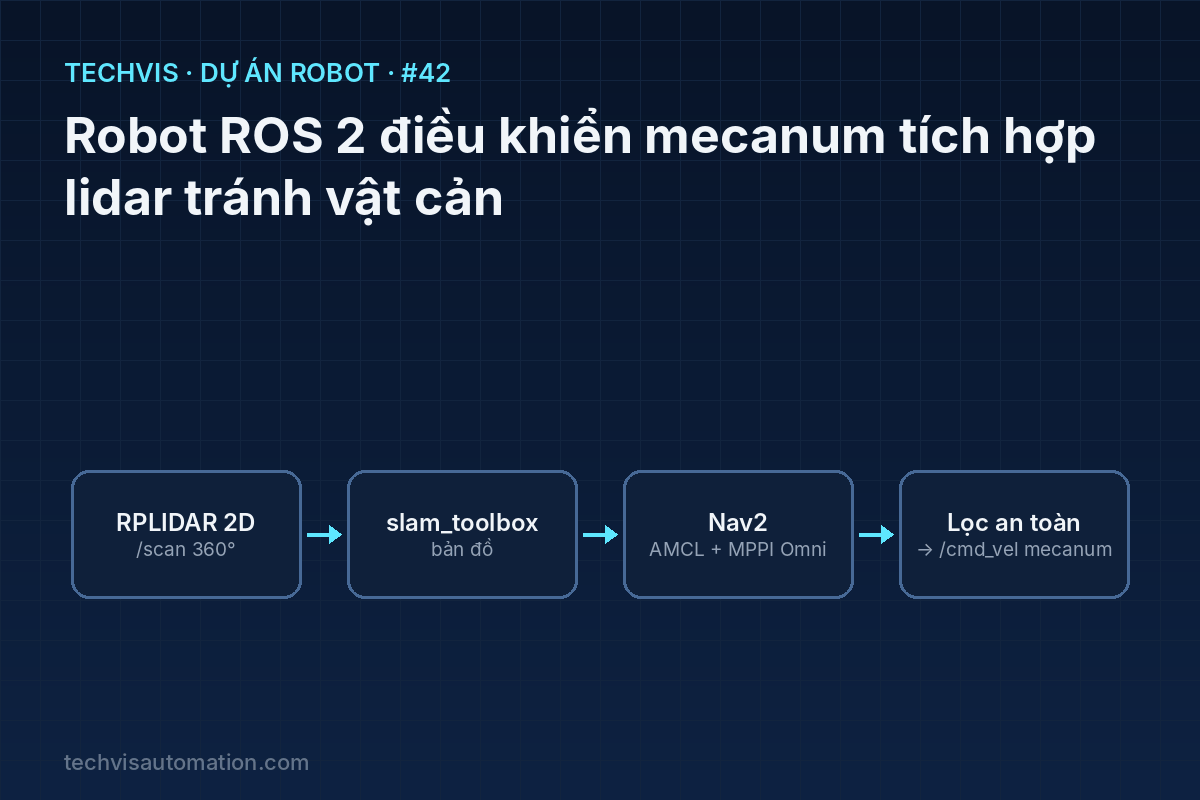
Nâng cấp robot mecanum (dự án #7) với lidar 2D: cài driver RPLIDAR, lập bản đồ bằng slam_toolbox, định vị AMCL mô hình...
DỰ ÁN ROBOT
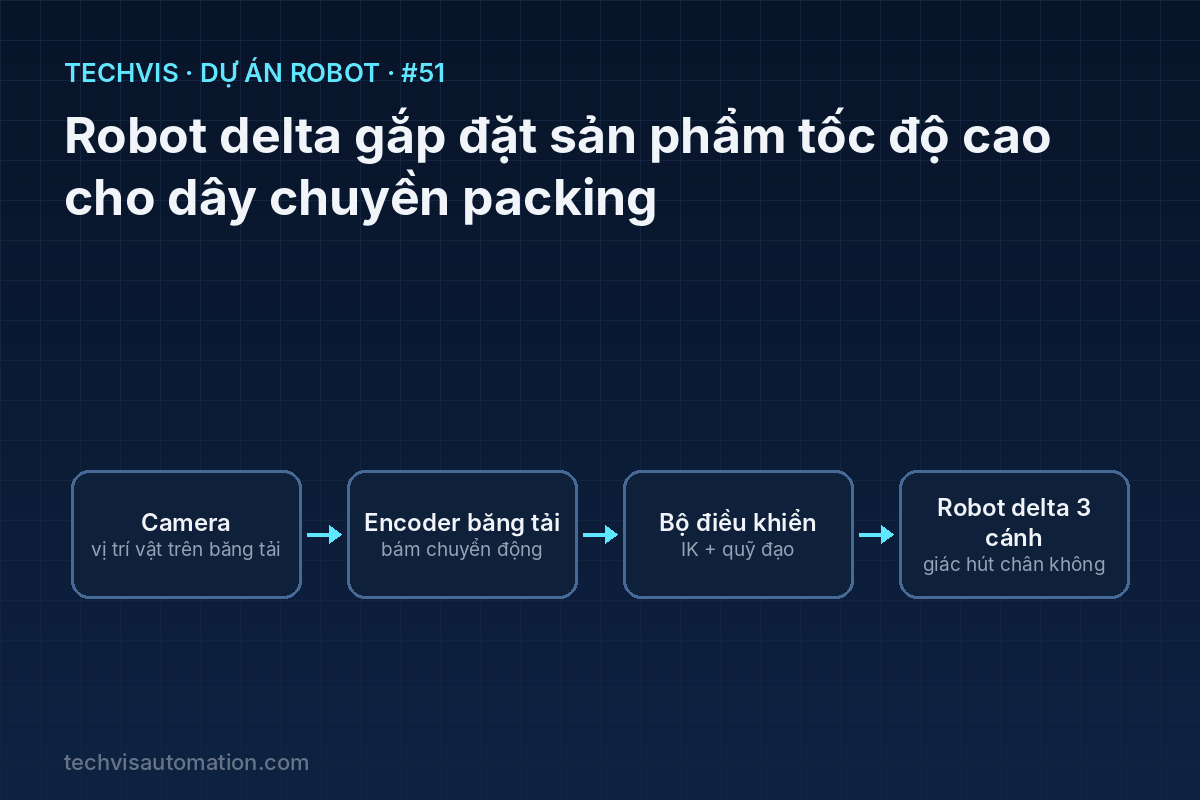
Mô hình robot delta 3 cánh cho dây chuyền đóng gói: tính động học nghịch, thiết kế quỹ đạo gắp – đặt dạng chữ U với bi...
DỰ ÁN ROBOT
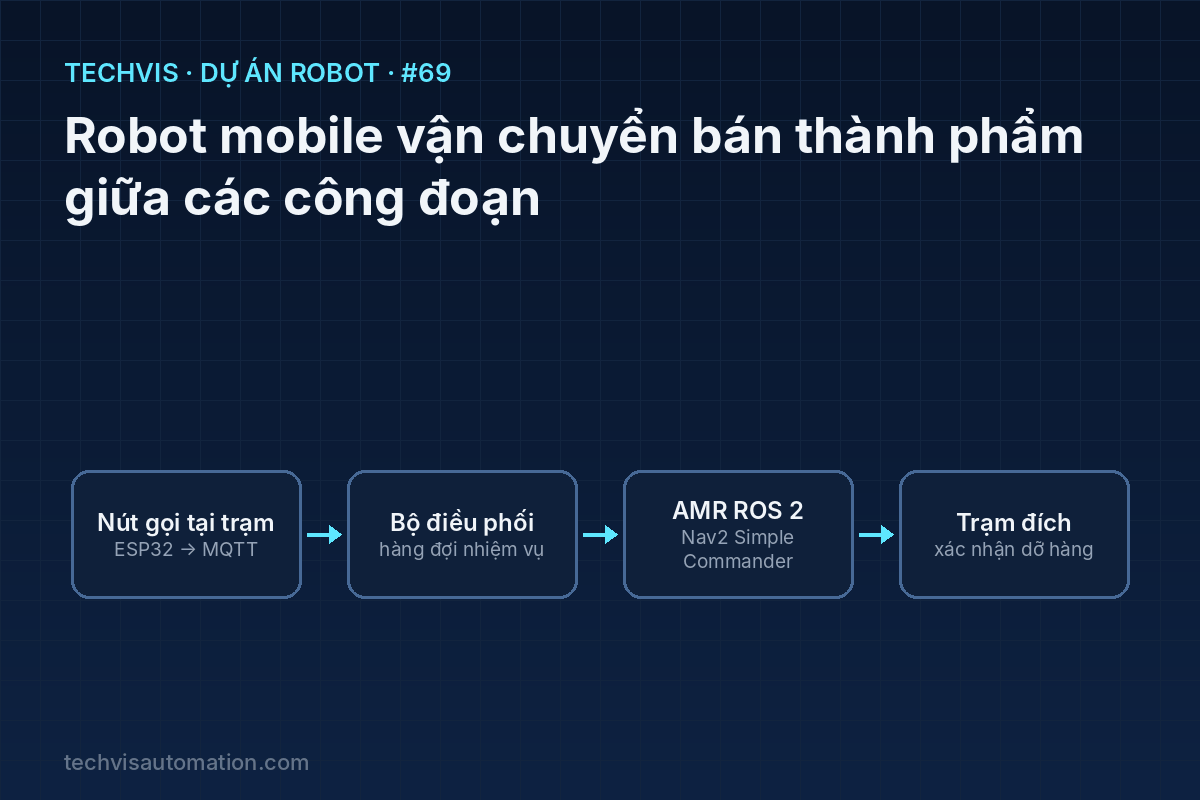
Hệ thống robot tự hành (AMR) vận chuyển bán thành phẩm giữa các trạm sản xuất: trạm gọi xe bằng nút nhấn qua MQTT, hàn...
DỰ ÁN ROBOT
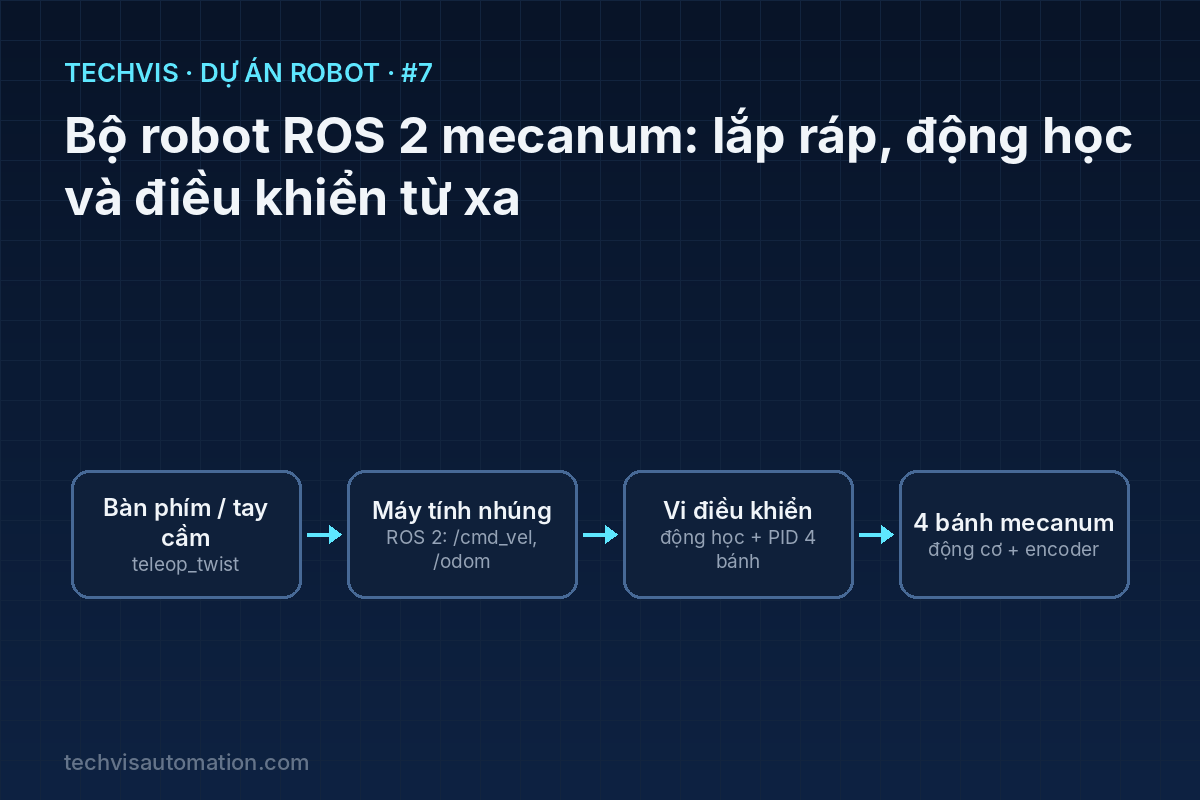
Xây dựng robot di chuyển đa hướng 4 bánh mecanum chạy ROS 2: lựa chọn phần cứng, động học nghịch/thuận, firmware vi đi...