
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
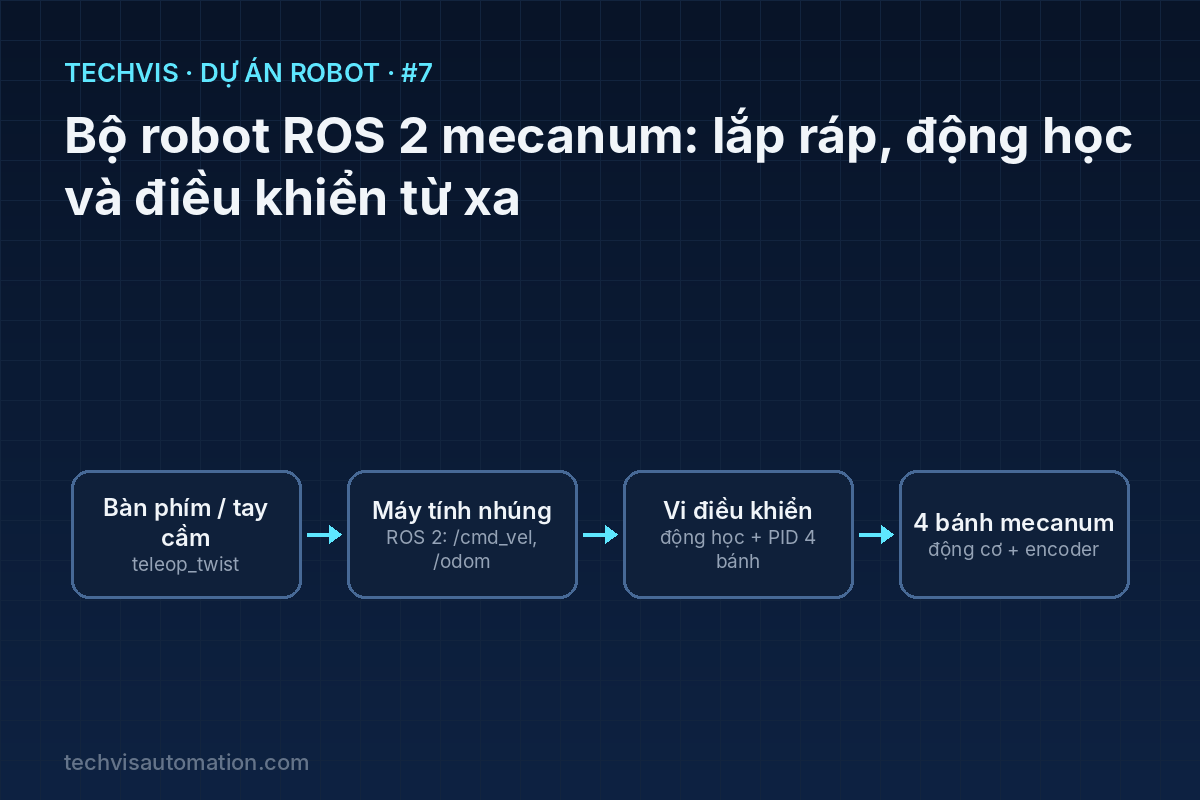
Xây dựng robot di chuyển đa hướng 4 bánh mecanum chạy ROS 2: lựa chọn phần cứng, động học nghịch/thuận, firmware vi điều khiển nhận lệnh vận tốc và trả odometry, node cầu nối /cmd_vel – serial và điều khiển bằng bàn phím/tay cầm.
Bánh mecanum có các con lăn đặt chéo 45° quanh vành, cho phép robot đi ngang, đi chéo và xoay tại chỗ mà không cần bẻ lái. Đây là nền tảng phổ biến cho robot vận chuyển trong không gian hẹp và là bộ kit lý tưởng để học ROS 2. Dự án này xây dựng phần nền: phần cứng, động học và điều khiển từ xa; các dự án #42 và #69 sẽ thêm lidar, bản đồ và tự hành.
1. Bài toán thực tế
Robot vi sai (2 bánh) muốn đi ngang phải quay đầu, mất thời gian và cần nhiều không gian. Trong kho hẹp hoặc khi cần căn chỉnh chính xác vào trạm, khả năng di chuyển đa hướng rất có giá trị. Tuy nhiên mecanum đòi hỏi điều khiển đồng bộ chính xác cả 4 bánh, nếu không robot sẽ trôi lệch.
2. Mục tiêu dự án
- Lắp ráp khung 4 bánh mecanum đúng cấu hình chữ X (nhìn từ trên xuống, con lăn tạo hình chữ X).
- Viết động học nghịch: (vx, vy, ω) → tốc độ 4 bánh; động học thuận để tính odometry.
- Firmware vi điều khiển: PID tốc độ từng bánh, nhận lệnh qua serial, có watchdog dừng khi mất lệnh.
- Node ROS 2 cầu nối: nhận
/cmd_vel, xuất/odomvà TF, điều khiển bằngteleop_twist_keyboard.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Bộ 4 bánh mecanum 80–100 mm (2 trái + 2 phải) | Con lăn 45° | Di chuyển đa hướng |
| 4 động cơ giảm tốc 12 V có encoder | Ví dụ JGB37-520, 1:30 | Truyền động + phản hồi tốc độ |
| 2 driver động cơ kép (TB6612FNG hoặc driver MOSFET) | — | Điều khiển công suất |
| Vi điều khiển: ESP32 hoặc STM32F4 | ≥ 8 kênh đếm encoder (timer/PCNT) | PID bánh, odometry |
| Máy tính nhúng: Raspberry Pi 4/5 hoặc Jetson Orin Nano | Ubuntu + ROS 2 (Humble/Jazzy) | ROS 2, điều khiển cấp cao |
| Pin Li-ion 3S (11,1 V) + BMS, buck 5 V 5 A | — | Nguồn |
4. Sơ đồ khối và đấu nối

Kiến trúc hai tầng: máy tính nhúng chạy ROS 2 xử lý lệnh cấp cao; vi điều khiển lo phần thời gian thực (đọc encoder, PID 100 Hz). Hai bên trao đổi qua USB-serial với bản tin nhị phân ngắn có CRC. Cách khác là chạy micro-ROS trên vi điều khiển, hoặc dùng mecanum_drive_controller có sẵn trong bộ ros2_controllers với một hardware interface viết riêng.
Bảng tham chiếu
| Ký hiệu | Ý nghĩa | Giá trị ví dụ |
|---|---|---|
| r | Bán kính bánh | 0,040 m |
| lx | Nửa khoảng cách trục trước – sau | 0,100 m |
| ly | Nửa khoảng cách bánh trái – phải | 0,120 m |
| vx, vy, ω | Vận tốc tiến, sang trái, góc (ngược chiều kim đồng hồ dương) | Theo chuẩn REP-103 của ROS |
5. Nguyên lý và thuật toán
Động học nghịch (cấu hình X). Với k = lx + ly, tốc độ góc các bánh (rad/s):
- Trước trái: ωFL = (vx − vy − k·ω) / r
- Trước phải: ωFR = (vx + vy + k·ω) / r
- Sau trái: ωRL = (vx + vy − k·ω) / r
- Sau phải: ωRR = (vx − vy + k·ω) / r
Động học thuận (odometry). vx = r(ωFL + ωFR + ωRL + ωRR)/4; vy = r(−ωFL + ωFR + ωRL − ωRR)/4; ω = r(−ωFL + ωFR − ωRL + ωRR)/(4k). Tích phân theo thời gian trong hệ tọa độ odom để ra vị trí (x, y, θ).
Giới hạn thực tế. Mecanum trượt nhiều hơn bánh thường, nhất là khi đi ngang, nên odometry trôi nhanh; cần kết hợp IMU (robot_localization) và lidar (dự án #42) để định vị tốt. Nếu một bánh bị bão hòa tốc độ, phải chia tỉ lệ cả 4 bánh xuống cùng lúc để giữ đúng hướng di chuyển.
6. Chương trình mẫu
Động học nghịch và chia tỉ lệ khi bão hòa (firmware vi điều khiển, C):
#define R   0.040f
#define K   (0.100f + 0.120f)
#define WMAX 25.0f                    // rad/s tối đa của bánh (≈ 240 vòng/phút)

void mecanum_ik(float vx, float vy, float wz, float w[4])   // FL, FR, RL, RR
{
    w[0] = (vx - vy - K * wz) / R;
    w[1] = (vx + vy + K * wz) / R;
    w[2] = (vx + vy - K * wz) / R;
    w[3] = (vx - vy + K * wz) / R;
    float m = 0;
    for (int i = 0; i < 4; i++) if (fabsf(w[i]) > m) m = fabsf(w[i]);
    if (m > WMAX) for (int i = 0; i < 4; i++) w[i] *= WMAX / m;  // giữ đúng hướng
}
/* Mỗi 10 ms: PID tốc độ từng bánh như dự án #43.
   Nếu quá 300 ms không nhận lệnh mới từ máy tính -> đặt vx = vy = wz = 0. */
Node ROS 2 (Python) nhận /cmd_vel và gửi xuống vi điều khiển:
import struct, serial, rclpy
from rclpy.node import Node
from geometry_msgs.msg import Twist

class MecanumBridge(Node):
    def __init__(self):
        super().__init__('mecanum_bridge')
        self.ser = serial.Serial('/dev/ttyUSB0', 115200, timeout=0.01)
        self.create_subscription(Twist, 'cmd_vel', self.on_cmd, 10)

    def on_cmd(self, msg: Twist):
        body = struct.pack('<fff', msg.linear.x, msg.linear.y, msg.angular.z)
        crc = sum(body) & 0xFF
        self.ser.write(b'\xAA\x55' + body + bytes([crc]))

def main():
    rclpy.init()
    rclpy.spin(MecanumBridge())

if __name__ == '__main__':
    main()
Chiều ngược lại, vi điều khiển gửi tốc độ 4 bánh mỗi 20 ms; node tính động học thuận, publish nav_msgs/Odometry lên /odom và TF odom → base_link. Điều khiển bằng bàn phím: ros2 run teleop_twist_keyboard teleop_twist_keyboard (giữ Shift để đi ngang).
7. Các bước triển khai và kiểm thử
- Kiểm tra chiều lắp bánh: nhìn từ trên, trục con lăn của 4 bánh tạo thành hình chữ X.
- Chạy từng bánh với tốc độ dương: tất cả phải đẩy robot tiến (đảo dây động cơ/encoder nếu cần).
- Chạy PID từng bánh ở 3 mức tốc độ, kiểm tra 4 bánh bám tốc độ đặt.
- Thử lệnh vy thuần: robot phải đi ngang thẳng; đo độ lệch sau 2 m.
- Chạy hình vuông 1 m bằng odometry, so vị trí cuối với điểm xuất phát để đánh giá sai số.
8. Lỗi thường gặp và cách xử lý
- Đi ngang nhưng bị xoay: lắp sai cấu hình bánh (thành hình O thay vì X), hoặc tải phân bố lệch làm một bánh trượt.
- Robot trôi khi dừng: vi điều khiển không có watchdog lệnh, vẫn giữ lệnh cũ khi mất kết nối.
- Odometry sai nhiều khi đi ngang: đặc tính trượt của mecanum – kết hợp IMU và hiệu chỉnh hệ số đi ngang thực nghiệm.
9. Hướng mở rộng
- Gắn lidar, lập bản đồ và tự hành với Nav2 (dự án #42).
- Dùng ros2_control +
mecanum_drive_controllerđể chuẩn hóa phần điều khiển. - Thêm IMU và gói robot_localization (EKF) để odometry ổn định hơn.