
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
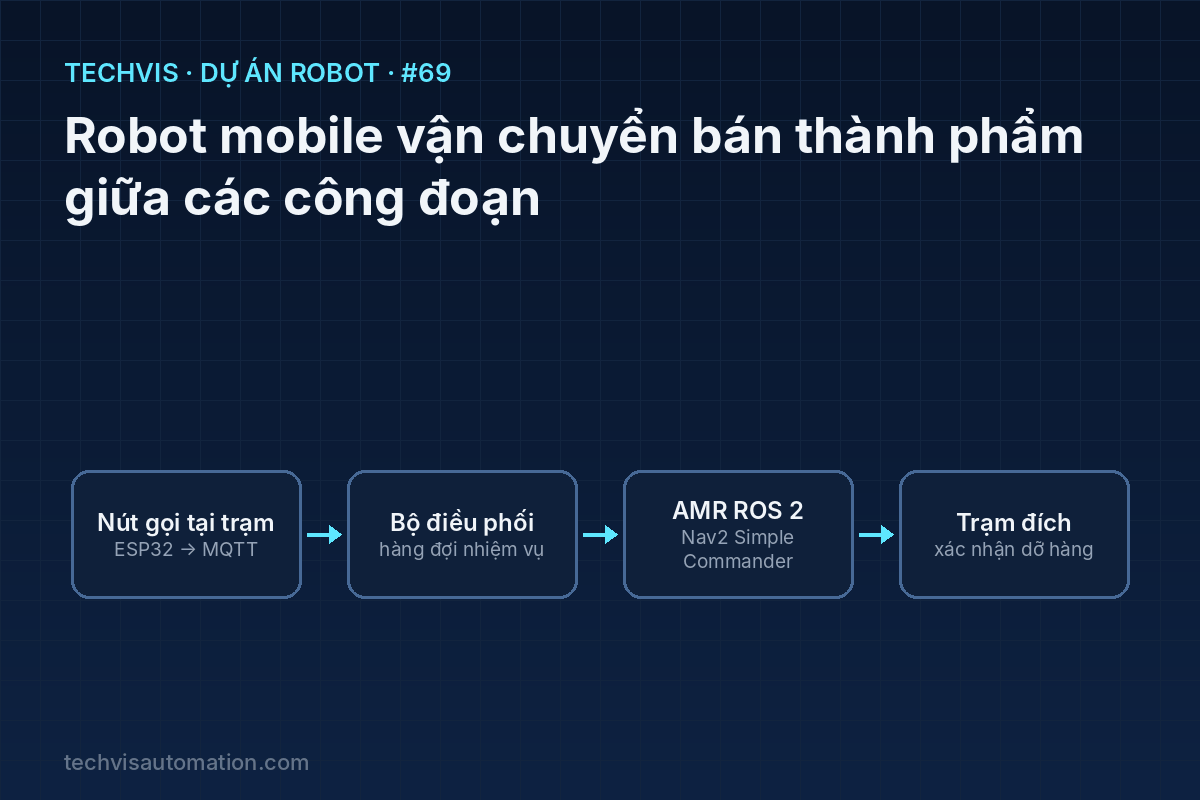
Hệ thống robot tự hành (AMR) vận chuyển bán thành phẩm giữa các trạm sản xuất: trạm gọi xe bằng nút nhấn qua MQTT, hàng đợi nhiệm vụ, robot dùng Nav2 Simple Commander để đi tới trạm, chờ xác nhận bốc/dỡ hàng, quản lý pin và báo trạng thái về màn hình giám sát.
Trong xưởng sản xuất theo công đoạn, công nhân mất nhiều thời gian đẩy xe chở bán thành phẩm từ máy này sang máy khác. Robot tự hành (AMR) có thể đảm nhận việc này: công đoạn trước nhấn nút gọi, robot tới nhận hàng và chở đến công đoạn sau. Dự án xây dựng phần "não" điều phối trên nền robot đã tự hành được (dự án #42).
1. Bài toán thực tế
Robot biết đi tới một điểm trên bản đồ chưa đủ để phục vụ sản xuất. Cần: nhận yêu cầu từ nhiều trạm, xếp hàng ưu tiên, xử lý khi đường bị chặn, chờ người bốc dỡ, và tự về sạc khi pin yếu.
2. Mục tiêu dự án
- Định nghĩa các trạm trên bản đồ (tọa độ + hướng) trong file cấu hình.
- Nút gọi tại trạm gửi yêu cầu "lấy hàng tại A, giao tới B" qua MQTT.
- Bộ điều phối giữ hàng đợi FIFO, giao từng nhiệm vụ cho robot.
- Robot thực hiện: tới A → chờ xác nhận đã chất hàng → tới B → chờ xác nhận đã dỡ → nhận nhiệm vụ tiếp; pin
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Robot tự hành ROS 2 + Nav2 (dự án #42) có thùng/kệ chở hàng | — | Vận chuyển |
| ESP32 + nút nhấn có đèn tại mỗi trạm | Wi-Fi | Gọi xe, xác nhận bốc/dỡ |
| MQTT broker (Mosquitto) trên máy chủ xưởng | — | Trao đổi bản tin |
| Màn hình giám sát (Node-RED dashboard) | — | Hiển thị trạng thái robot, hàng đợi |
4. Sơ đồ khối và đấu nối

Bộ điều phối chạy ngay trên robot dưới dạng một node Python: đăng ký MQTT để nhận yêu cầu và xác nhận, gọi API nav2_simple_commander để điều khiển Nav2, publish trạng thái (vị trí, pin, nhiệm vụ hiện tại) lên MQTT cho dashboard.
Bảng tham chiếu
| Chủ đề MQTT | Hướng | Nội dung |
|---|---|---|
factory/amr/request | Trạm → robot | {"from":"CAT","to":"HAN"} |
factory/amr/confirm/<tram> | Trạm → robot | "loaded" / "unloaded" |
factory/amr/status | Robot → dashboard | trạng thái, pin, hàng đợi |
factory/amr/lamp/<tram> | Robot → trạm | nháy đèn khi robot đang chờ tại trạm |
5. Nguyên lý và thuật toán
Nav2 Simple Commander. Gói nav2_simple_commander cung cấp lớp Python BasicNavigator với các hàm goToPose, followWaypoints, isTaskComplete, getResult, cancelTask – rất phù hợp viết logic nhiệm vụ mà không phải làm việc trực tiếp với action server.
Máy trạng thái nhiệm vụ. IDLE → GO_PICK → WAIT_LOAD → GO_DROP → WAIT_UNLOAD → IDLE; nhánh phụ CHARGING khi pin thấp và FAILED khi Nav2 báo thất bại nhiều lần. Thời gian chờ xác nhận có giới hạn (ví dụ 10 phút) để robot không bị "giữ" mãi ở một trạm.
Khi đường bị chặn. Nav2 tự lập lại đường đi (recovery behaviors). Nếu vẫn thất bại, bộ điều phối thử lại tối đa 3 lần rồi báo lỗi lên dashboard để người can thiệp.
6. Chương trình mẫu
Bộ điều phối nhiệm vụ (Python, ROS 2 + paho-mqtt 2.x):
import json, queue, time, rclpy
import paho.mqtt.client as mqtt
from geometry_msgs.msg import PoseStamped
from nav2_simple_commander.robot_navigator import BasicNavigator, TaskResult

STATIONS = {"CAT": (2.0, 1.5, 0.0), "HAN": (8.5, 1.2, 3.14), "SAC": (0.5, 0.5, 1.57)}
jobs, confirms = queue.Queue(), {}

def on_msg(cli, ud, m):
    if m.topic == "factory/amr/request": jobs.put(json.loads(m.payload))
    elif m.topic.startswith("factory/amr/confirm/"): confirms[m.topic.split("/")[-1]] = m.payload.decode()

def pose(nav, name):
    x, y, yaw = STATIONS[name]
    p = PoseStamped(); p.header.frame_id = "map"; p.header.stamp = nav.get_clock().now().to_msg()
    p.pose.position.x, p.pose.position.y = x, y
    from math import sin, cos
    p.pose.orientation.z, p.pose.orientation.w = sin(yaw / 2), cos(yaw / 2)
    return p

def go(nav, name, retries=3):
    for _ in range(retries):
        nav.goToPose(pose(nav, name))
        while not nav.isTaskComplete(): time.sleep(0.2)
        if nav.getResult() == TaskResult.SUCCEEDED: return True
    return False

def wait_confirm(cli, station, word, timeout=600):
    cli.publish(f"factory/amr/lamp/{station}", "blink")
    t0 = time.time()
    while confirms.get(station) != word and time.time() - t0 < timeout: time.sleep(0.5)
    cli.publish(f"factory/amr/lamp/{station}", "off")
    return confirms.pop(station, None) == word

def main():
    rclpy.init(); nav = BasicNavigator(); nav.waitUntilNav2Active()
    cli = mqtt.Client(mqtt.CallbackAPIVersion.VERSION2); cli.on_message = on_msg
    cli.connect("192.168.1.10"); cli.subscribe("factory/amr/#"); cli.loop_start()
    while rclpy.ok():
        job = jobs.get()
        cli.publish("factory/amr/status", json.dumps({"state": "busy", "job": job, "queue": jobs.qsize()}))
        ok = go(nav, job["from"]) and wait_confirm(cli, job["from"], "loaded") \
             and go(nav, job["to"]) and wait_confirm(cli, job["to"], "unloaded")
        cli.publish("factory/amr/status", json.dumps({"state": "idle" if ok else "error", "job": job}))
        if battery_percent() < 25: go(nav, "SAC")
battery_percent() đọc topic trạng thái pin (sensor_msgs/BatteryState) do firmware robot publish. Tọa độ trạm lấy bằng cách lái robot tới trạm và đọc vị trí trong RViz2 hoặc /amcl_pose.
7. Các bước triển khai và kiểm thử
- Lái robot tới từng trạm, ghi tọa độ và hướng vào STATIONS.
- Thử
go()từng trạm riêng lẻ, kiểm tra độ chính xác dừng (cần ≤ 10 cm để công nhân thao tác thuận tiện). - Lập trình ESP32 tại trạm: nút "Gọi xe", nút "Đã chất/Đã dỡ", đèn nháy khi robot đang chờ.
- Gửi 5 yêu cầu liên tiếp, kiểm tra hàng đợi xử lý đúng thứ tự.
- Chặn đường đi bằng thùng hàng: robot phải tìm đường khác hoặc báo lỗi sau 3 lần thử.
8. Lỗi thường gặp và cách xử lý
- Robot dừng lệch xa trạm: dung sai đích của Nav2 (xy_goal_tolerance) quá lớn, bản đồ cũ không khớp hiện trạng.
- Mất bản tin xác nhận: Wi-Fi chập chờn ở góc xưởng – dùng QoS 1 cho MQTT và gửi lại trạng thái đèn định kỳ.
- Hàng đợi bị kẹt: một nhiệm vụ lỗi chặn các nhiệm vụ khác – luôn có timeout và trạng thái lỗi rõ ràng.
9. Hướng mở rộng
- Ưu tiên nhiệm vụ theo mức độ khẩn hoặc theo khoảng cách (gom nhiệm vụ trên đường đi).
- Nhiều robot dùng chung hệ thống quản lý đội xe (Open-RMF).
- Tự cập bến chính xác bằng marker ArUco hoặc vạch từ tại trạm.