
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
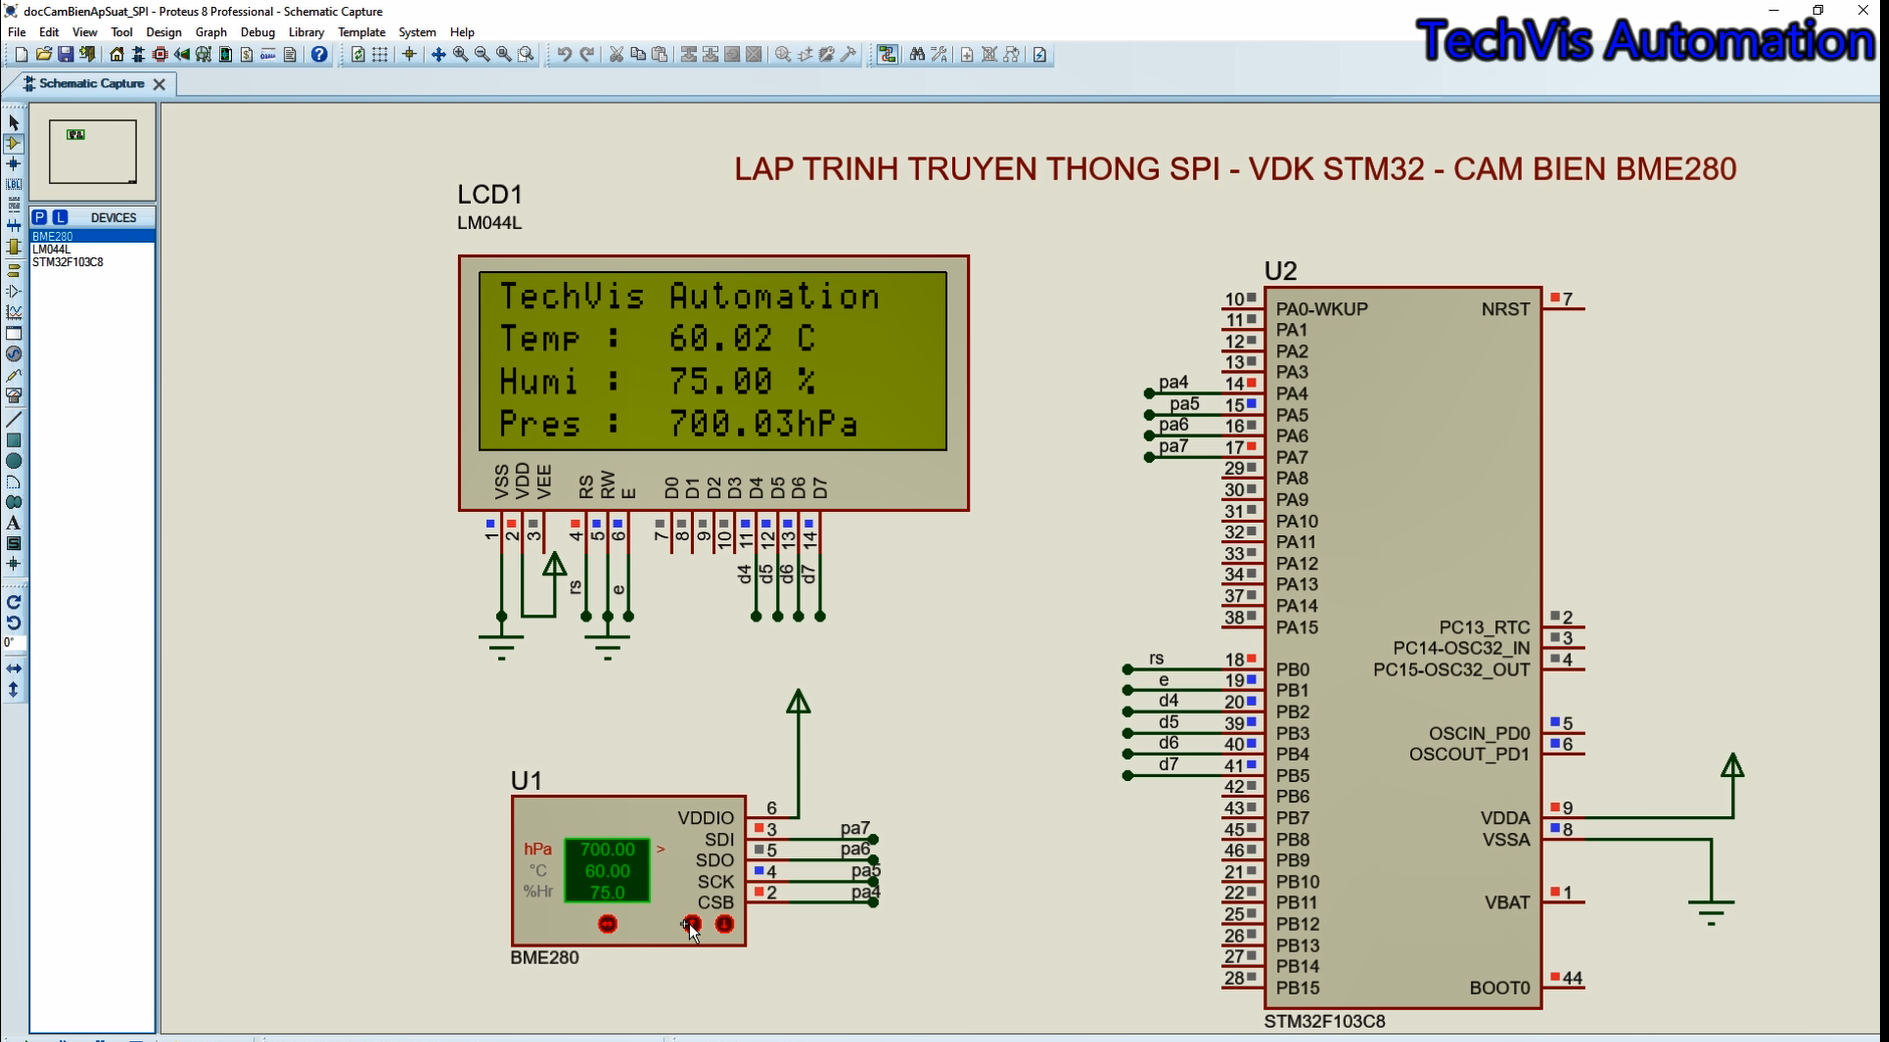
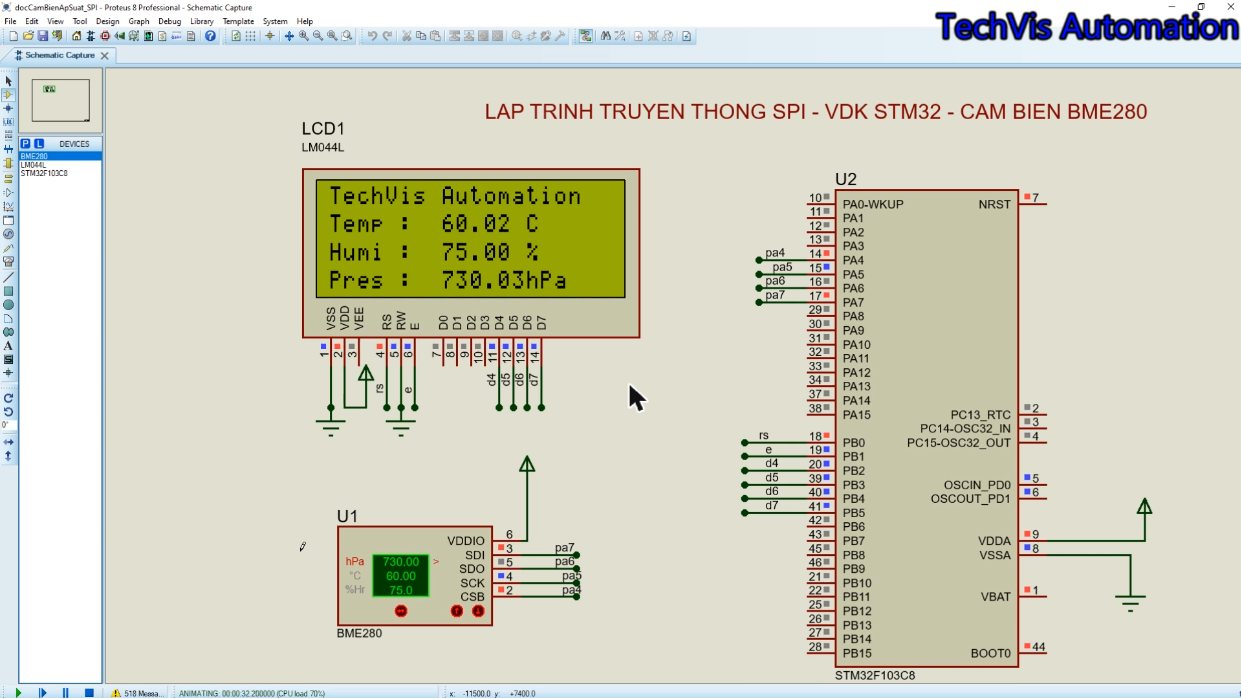
Bài tập 05: giao tiếp SPI1 giữa STM32F103C8 và cảm biến BME280 (CS PA4, SCK PA5, MISO PA6, MOSI PA7), đọc hệ số hiệu chuẩn, đọc dữ liệu thô và bù trừ theo công thức của Bosch để ra nhiệt độ °C, độ ẩm %RH, áp suất hPa; hiển thị LCD 20x4 chế độ 4 bit trên PB0–PB5.
Bài tập thứ năm chuyển sang giao tiếp số tốc độ cao SPI. BME280 của Bosch đo đồng thời nhiệt độ, độ ẩm và áp suất, nhưng không trả ra giá trị dùng ngay: phải đọc các hệ số hiệu chuẩn riêng của từng con cảm biến rồi tính bù trừ – đúng như video nhấn mạnh "không thể lấy ra sử dụng ngay như cảm biến analog".
1. Video hướng dẫn (Bài tập 05)
Xem trên YouTube: youtube.com/watch?v=erKf3puo4M0 – thuộc playlist Học lập trình STM32 của TechVis Automation.
2. Mục tiêu bài tập
- Cấu hình SPI1 Full-Duplex Master, chân CS điều khiển bằng GPIO.
- Đọc chip ID, hệ số hiệu chuẩn, cấu hình chế độ đo.
- Đọc 8 byte dữ liệu thô và tính nhiệt độ, độ ẩm, áp suất bằng công thức bù trừ trong datasheet.
- Hiển thị 3 đại lượng trên LCD 20x4 (4 bit).
3. Phần cứng và phần mềm
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| STM32F103C8T6 | 72 MHz | Bộ điều khiển, SPI master |
| BME280 | SPI 4 dây, tới 10 MHz; nhiệt độ ±1 °C, độ ẩm ±3 %RH, áp suất ±1 hPa | Cảm biến môi trường |
| LCD LM044L 20x4 | HD44780, 4 bit | Hiển thị |
Công cụ dùng trong video:
- Vi điều khiển STM32F103C8T6, clock 72 MHz từ thạch anh ngoài 8 MHz.
- STM32CubeMX cấu hình chân, clock, ngoại vi và sinh code HAL.
- Keil C (MDK-ARM) V5 biên dịch, bật Create HEX File.
- Proteus 8 mô phỏng: nạp file .hex vào STM32 trong sơ đồ.
4. Sơ đồ chân
Bảng chân (đọc từ sơ đồ trong video)
| Chân STM32 | Tín hiệu | Chân BME280 / LCD |
|---|---|---|
| PA4 | CS (GPIO output) | CSB |
| PA5 | SPI1_SCK | SCK |
| PA6 | SPI1_MISO | SDO |
| PA7 | SPI1_MOSI | SDI |
| PB0, PB1 | rs, e | LCD RS, E (RW nối GND) |
| PB2, PB3, PB4, PB5 | d4, d5, d6, d7 | LCD D4–D7 |
5. Nguyên lý và thuật toán
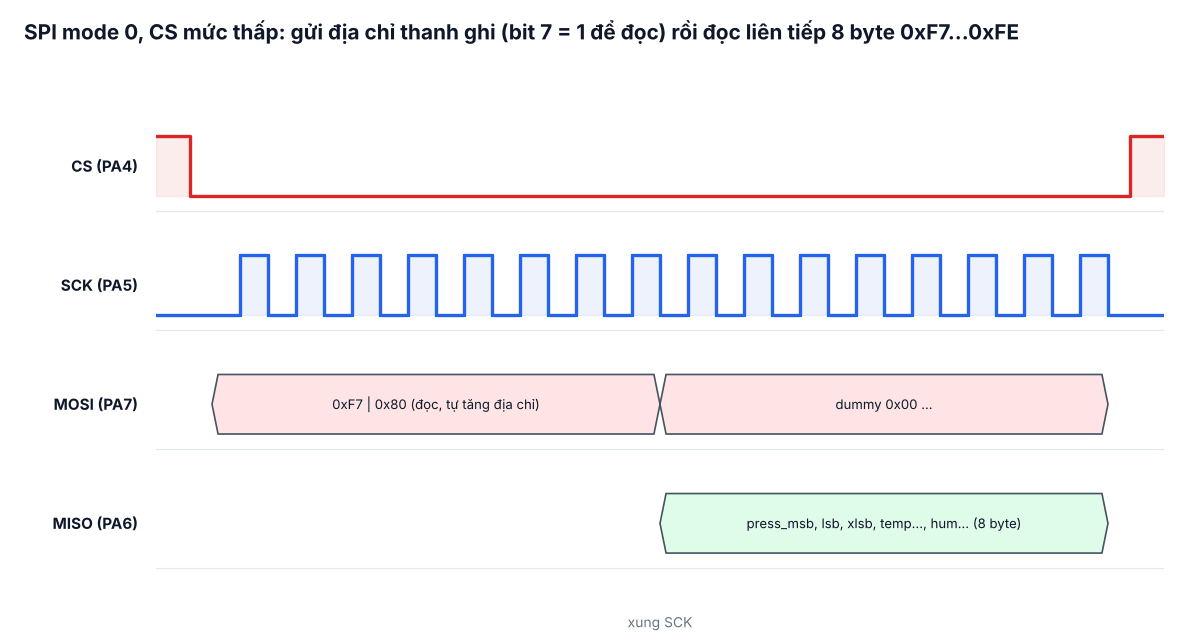
SPI với BME280. BME280 hỗ trợ SPI mode 0 và mode 3. Mỗi giao dịch: kéo CS xuống, gửi byte địa chỉ thanh ghi – bit 7 = 1 là đọc, bit 7 = 0 là ghi – rồi đọc/ghi dữ liệu; khi đọc, địa chỉ tự tăng nên có thể đọc liền 8 byte 0xF7…0xFE trong một lần.
| Thanh ghi | Nội dung |
|---|---|
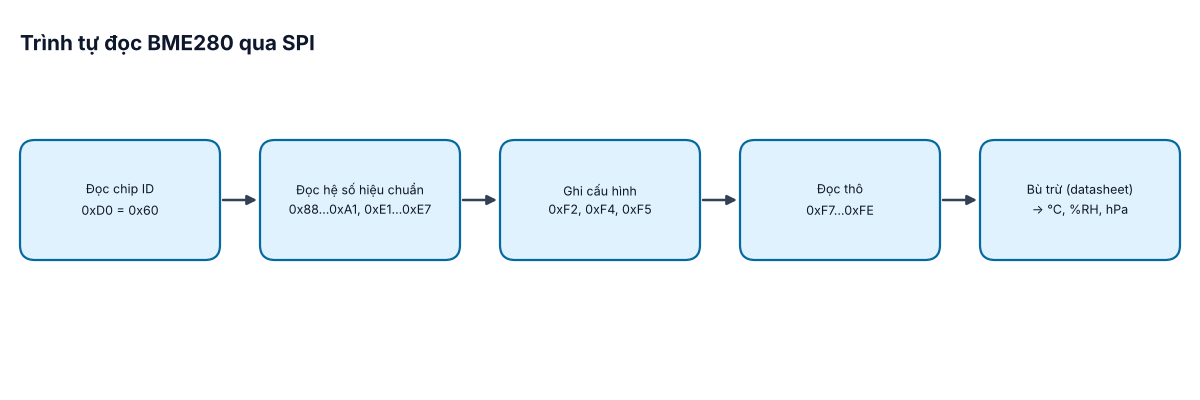
| 0xD0 | Chip ID = 0x60 (BMP280 là 0x58 – không có độ ẩm) |
| 0x88–0xA1, 0xE1–0xE7 | Hệ số hiệu chuẩn dig_T1…T3, dig_P1…P9, dig_H1…H6 |
| 0xF2 | ctrl_hum – oversampling độ ẩm (phải ghi trước 0xF4) |
| 0xF4 | ctrl_meas – oversampling nhiệt độ, áp suất, chế độ (normal = 11) |
| 0xF5 | config – thời gian chờ, bộ lọc IIR |
| 0xF7–0xFE | Dữ liệu thô áp suất (20 bit), nhiệt độ (20 bit), độ ẩm (16 bit) |
Bù trừ. Nhiệt độ tính trước và tạo ra biến t_fine dùng lại cho áp suất và độ ẩm. Công thức số nguyên dưới đây lấy từ datasheet Bosch (mục Compensation formulas). Kết quả trong video khớp với giá trị đặt trên mô hình BME280 của Proteus (730 hPa, 60 °C, 75 %).
LCD trên PB3/PB4. Hai chân này mặc định là JTAG; trong CubeMX chọn SYS → Debug: Serial Wire để giải phóng chúng làm GPIO.
6. Chương trình (trích các phần chính)
Đọc/ghi thanh ghi qua SPI1:
#define BME_CS_LOW()  HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_RESET)
#define BME_CS_HIGH() HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_SET)

static void BME_Read(uint8_t reg, uint8_t *buf, uint16_t len)
{
    uint8_t addr = reg | 0x80;                 /* bit 7 = 1: đọc */
    BME_CS_LOW();
    HAL_SPI_Transmit(&hspi1, &addr, 1, 10);
    HAL_SPI_Receive(&hspi1, buf, len, 10);
    BME_CS_HIGH();
}

static void BME_Write(uint8_t reg, uint8_t val)
{
    uint8_t tx[2] = { (uint8_t)(reg & 0x7F), val };   /* bit 7 = 0: ghi */
    BME_CS_LOW();
    HAL_SPI_Transmit(&hspi1, tx, 2, 10);
    BME_CS_HIGH();
}
Khởi tạo: kiểm tra ID, đọc hệ số hiệu chuẩn, đặt chế độ đo:
uint16_t dig_T1, dig_P1; int16_t dig_T2, dig_T3, dig_P2, dig_P3, dig_P4, dig_P5, dig_P6, dig_P7, dig_P8, dig_P9;
uint8_t dig_H1, dig_H3; int16_t dig_H2, dig_H4, dig_H5; int8_t dig_H6;
int32_t t_fine;

uint8_t BME280_Init(void)
{
    uint8_t id, c[26], h[7];
    BME_Read(0xD0, &id, 1);
    if (id != 0x60) return 0;
    BME_Read(0x88, c, 26);
    dig_T1 = (uint16_t)(c[1] << 8 | c[0]);  dig_T2 = (int16_t)(c[3] << 8 | c[2]);  dig_T3 = (int16_t)(c[5] << 8 | c[4]);
    dig_P1 = (uint16_t)(c[7] << 8 | c[6]);  dig_P2 = (int16_t)(c[9] << 8 | c[8]);  dig_P3 = (int16_t)(c[11] << 8 | c[10]);
    dig_P4 = (int16_t)(c[13] << 8 | c[12]); dig_P5 = (int16_t)(c[15] << 8 | c[14]); dig_P6 = (int16_t)(c[17] << 8 | c[16]);
    dig_P7 = (int16_t)(c[19] << 8 | c[18]); dig_P8 = (int16_t)(c[21] << 8 | c[20]); dig_P9 = (int16_t)(c[23] << 8 | c[22]);
    dig_H1 = c[25];
    BME_Read(0xE1, h, 7);
    dig_H2 = (int16_t)(h[1] << 8 | h[0]);
    dig_H3 = h[2];
    dig_H4 = (int16_t)((int8_t)h[3] * 16 | (h[4] & 0x0F));
    dig_H5 = (int16_t)((int8_t)h[5] * 16 | (h[4] >> 4));
    dig_H6 = (int8_t)h[6];
    BME_Write(0xF2, 0x01);        /* độ ẩm oversampling x1 (ghi trước ctrl_meas) */
    BME_Write(0xF4, 0x27);        /* nhiệt độ x1, áp suất x1, normal mode */
    BME_Write(0xF5, 0xA0);        /* standby 1000 ms, tắt lọc IIR */
    return 1;
}
Đọc dữ liệu thô và bù trừ (công thức số nguyên theo datasheet Bosch):
void BME280_Read(float *temp_c, float *hum_pct, float *press_hpa)
{
    uint8_t d[8];
    BME_Read(0xF7, d, 8);
    int32_t adc_P = (int32_t)((d[0] << 12) | (d[1] << 4) | (d[2] >> 4));
    int32_t adc_T = (int32_t)((d[3] << 12) | (d[4] << 4) | (d[5] >> 4));
    int32_t adc_H = (int32_t)((d[6] << 8) | d[7]);

    int32_t v1 = ((((adc_T >> 3) - ((int32_t)dig_T1 << 1))) * dig_T2) >> 11;
    int32_t v2 = (((((adc_T >> 4) - (int32_t)dig_T1) * ((adc_T >> 4) - (int32_t)dig_T1)) >> 12) * dig_T3) >> 14;
    t_fine = v1 + v2;
    *temp_c = ((t_fine * 5 + 128) >> 8) / 100.0f;

    int64_t p1 = (int64_t)t_fine - 128000;
    int64_t p2 = p1 * p1 * dig_P6 + ((p1 * dig_P5) << 17) + ((int64_t)dig_P4 << 35);
    p1 = ((p1 * p1 * dig_P3) >> 8) + ((p1 * dig_P2) << 12);
    p1 = ((((int64_t)1) << 47) + p1) * dig_P1 >> 33;
    if (p1 != 0) {
        int64_t p = 1048576 - adc_P;
        p = (((p << 31) - p2) * 3125) / p1;
        p2 = ((int64_t)dig_P9 * (p >> 13) * (p >> 13)) >> 25;
        int64_t p3 = ((int64_t)dig_P8 * p) >> 19;
        p = ((p + p2 + p3) >> 8) + ((int64_t)dig_P7 << 4);
        *press_hpa = (float)p / 256.0f / 100.0f;
    }

    int32_t h = t_fine - 76800;
    h = (((((adc_H << 14) - ((int32_t)dig_H4 << 20) - ((int32_t)dig_H5 * h)) + 16384) >> 15) *
         (((((((h * dig_H6) >> 10) * (((h * dig_H3) >> 11) + 32768)) >> 10) + 2097152) * dig_H2 + 8192) >> 14));
    h = h - (((((h >> 15) * (h >> 15)) >> 7) * dig_H1) >> 4);
    h = (h < 0) ? 0 : h;
    h = (h > 419430400) ? 419430400 : h;
    *hum_pct = (h >> 12) / 1024.0f;
}
Trong vòng lặp chính: mỗi giây gọi BME280_Read() rồi in "Temp : xx.xx C", "Humi : xx.xx %", "Pres : xxxx.xxhPa" lên dòng 2–4 của LCD; dòng 1 là "TechVis Automation".
7. Các bước thực hiện và kiểm thử
- CubeMX: HSE 72 MHz; SYS Debug = Serial Wire; SPI1 Full-Duplex Master, CPOL Low, CPHA 1 Edge (mode 0), Prescaler ≥ 8 (≤ 9 MHz).
- PA4 là GPIO_Output mức cao ban đầu (CS); PB0–PB5 là output cho LCD.
- Sinh code MDK-ARM, thêm các hàm trên, biên dịch tạo .hex.
- Proteus: đổi giá trị trên mô hình BME280 (ví dụ áp suất 700 → 720 hPa), kiểm tra LCD cập nhật đúng.
8. Lỗi thường gặp
- ID đọc ra 0xFF hoặc 0x00: sai chân MISO/MOSI, CS không kéo xuống, hoặc sai mode SPI.
- ID = 0x58: đó là BMP280 – không có độ ẩm và không có thanh ghi 0xE1…0xE7.
- Độ ẩm luôn 0: phải ghi ctrl_hum (0xF2) trước rồi mới ghi ctrl_meas (0xF4) thì cấu hình độ ẩm mới có hiệu lực.
- LCD không chạy: PB3/PB4 còn ở chế độ JTAG.
9. Hướng mở rộng
- Tính độ cao từ áp suất (công thức khí áp chuẩn).
- Dùng SPI + DMA và đọc nhiều cảm biến bằng nhiều chân CS.
- Gửi dữ liệu lên MQTT qua ESP32 – xem series ESP32 trên blog.
10. Bộ tài liệu khi mua dự án
- File mô phỏng Proteus (.pdsprj) đúng như trong video.
- Project STM32CubeMX (.ioc) và project Keil MDK-ARM, mã nguồn
main.cđầy đủ có chú thích. - File .hex đã biên dịch để nạp thử ngay vào Proteus.