Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
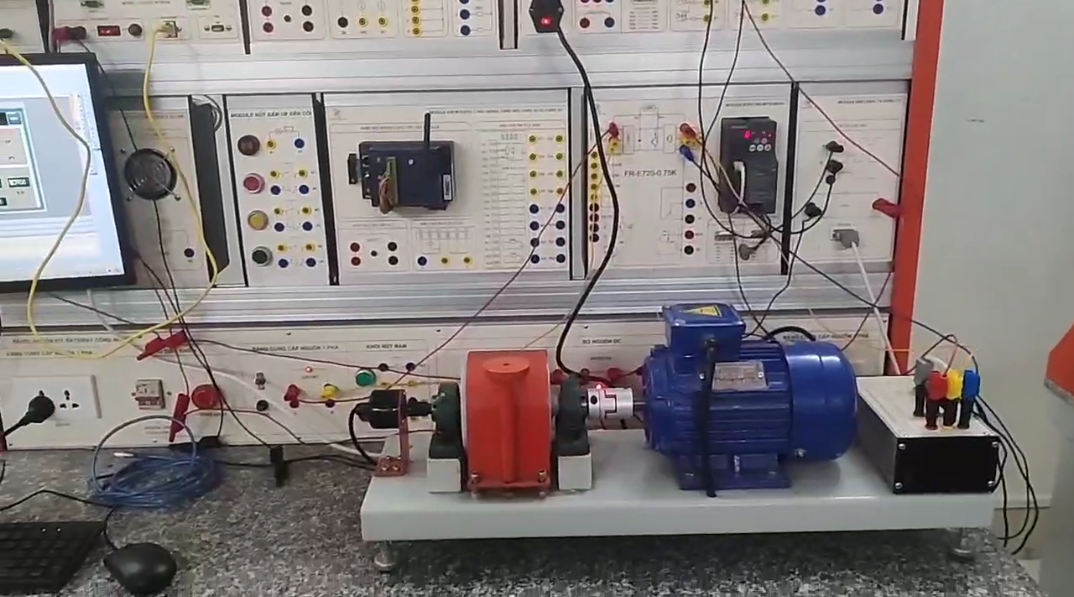
Điều khiển ổn định tốc độ động cơ sử dụng PID, Modbus RTU trên PLC FX5U
Điều khiển ổn định tốc độ động cơ sử dụng PID và Modbus RTU trên PLC Mitsubishi FX5U
Link youtube: https://www.youtube.com/watch?v=cMpSxMJUOjo&t=29sTrong các hệ truyền động công nghiệp hiện đại, việc duy trì tốc độ động cơ ổn định theo giá trị đặt là yêu cầu rất quan trọng, đặc biệt khi tải thay đổi liên tục trong quá trình vận hành. Dự án này sử dụng PLC Mitsubishi FX5U để xây dựng hệ điều khiển vòng kín tốc độ động cơ, kết hợp thuật toán PID tích hợp sẵn trong PLC và truyền thông Modbus RTU để giao tiếp với biến tần hoặc thiết bị ngoại vi. FX5U là dòng PLC có tốc độ xử lý cao, hỗ trợ PID nội bộ và truyền thông serial mạnh mẽ, rất phù hợp cho các bài toán điều khiển tốc độ chính xác.
Mục tiêu của hệ thống
- Điều khiển tốc độ động cơ theo giá trị đặt SP (Setpoint)
- Đọc tốc độ thực PV (Process Value) theo thời gian thực
- Hiệu chỉnh PID để giảm sai số ổn định
- Truyền dữ liệu qua Modbus RTU
- Giám sát và thay đổi tham số trực tiếp trên HMI
Nguyên lý điều khiển vòng kín
PLC FX5U liên tục so sánh tốc độ đặt trước (SP) với tốc độ thực tế đo được từ encoder hoặc biến tần. Sai lệch giữa hai giá trị được đưa vào khối PID để tính toán tín hiệu điều khiển mới. Tín hiệu này được truyền qua Modbus RTU tới biến tần để thay đổi tần số đầu ra, từ đó ổn định tốc độ động cơ theo yêu cầu.
Vai trò của PID trong hệ thống
- Kp: tăng tốc phản ứng theo sai số tức thời
- Ti: loại bỏ sai số tĩnh theo thời gian
- Kd: giảm dao động và chống vượt mức
PLC FX5U hỗ trợ sẵn hàm PID nên việc xây dựng thuật toán trở nên thuận lợi hơn, giúp triển khai nhanh các bài toán điều khiển công nghiệp thực tế.
Truyền thông Modbus RTU trong hệ thống
Modbus RTU được sử dụng để truyền dữ liệu giữa PLC FX5U và biến tần hoặc thiết bị đo tốc độ. Chuẩn RS485 cho phép truyền ổn định trong môi trường công nghiệp, hỗ trợ nhiều slave trên cùng một đường truyền.
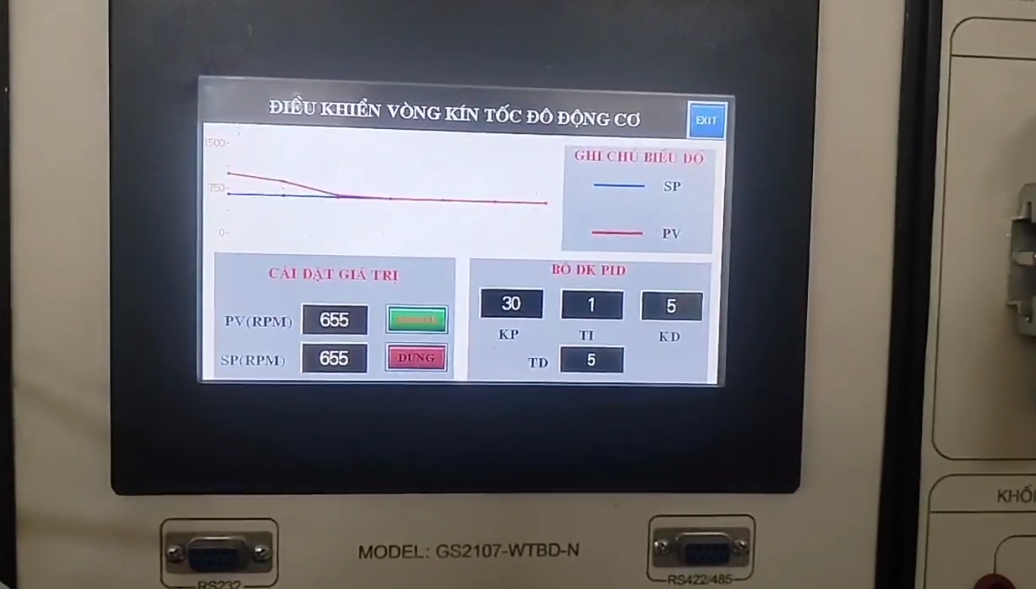
Các thông số hiển thị trên HMI
| Thông số | Ý nghĩa |
| PV (RPM) | Tốc độ thực tế của động cơ |
| SP (RPM) | Tốc độ đặt trước |
| KP | Hệ số tỉ lệ |
| TI | Thời gian tích phân |
| KD | Hệ số vi phân |
Quan sát đáp ứng hệ thống
Biểu đồ trên HMI cho thấy: đường SP là giá trị đặt, đường PV là tốc độ thực. Sau quá trình hiệu chỉnh PID, PV hội tụ nhanh về SP với dao động nhỏ, thể hiện hệ thống đạt độ ổn định tốt.
Thiết bị sử dụng
- PLC Mitsubishi FX5U
- Biến tần hỗ trợ Modbus RTU
- Encoder phản hồi tốc độ
- HMI Mitsubishi
- GX Works3
Lợi ích kỹ thuật của giải pháp
- Điều khiển tốc độ chính xác cao
- Phản ứng nhanh khi tải thay đổi
- Dễ mở rộng sang điều khiển torque hoặc position
- Phù hợp dây chuyền truyền động công nghiệp
Video dự án thực tế
Xem mô hình vận hành thực tế tại: Điều khiển ổn định tốc độ động cơ sử dụng PID, Modbus RTU trên PLC FX5U
Ứng dụng mở rộng
Từ mô hình này có thể phát triển thành: điều khiển băng tải PID, ổn định tốc độ servo, điều khiển áp suất – nhiệt độ – lưu lượng trong nhà máy tự động hóa.
```