
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
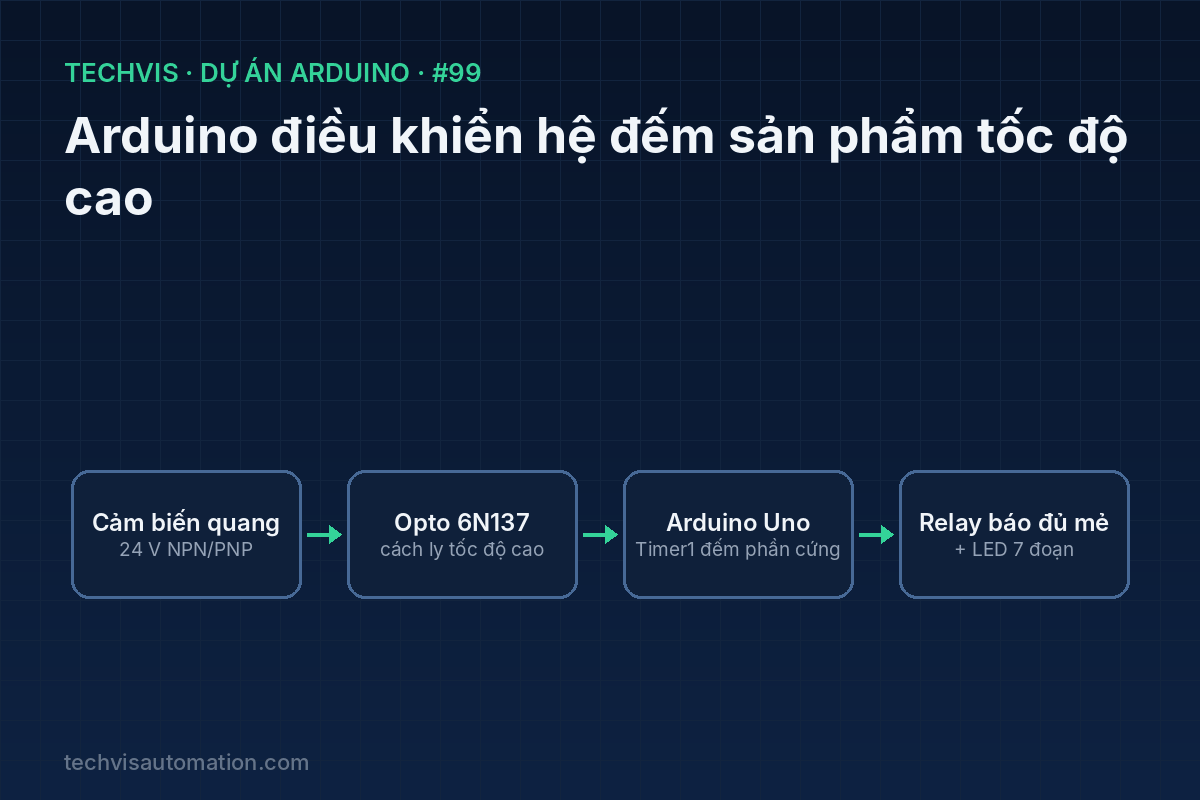
Bộ đếm sản phẩm tốc độ cao cho băng tải/đóng gói: Arduino đếm xung bằng Timer1 ở chế độ xung nhịp ngoài (đếm bằng phần cứng, không mất xung), đầu vào cảm biến quang qua opto tốc độ cao 6N137, đếm theo mẻ có ngõ ra báo đủ mẻ và hiển thị tốc độ sản phẩm/phút.
Khi sản phẩm đi qua với tốc độ hàng trăm chiếc mỗi giây (viên thuốc, nắp chai, linh kiện nhỏ), cách đếm bằng ngắt thông thường bắt đầu bỏ sót xung. Vi điều khiển AVR trên Arduino có sẵn bộ đếm phần cứng có thể đếm xung bên ngoài mà không cần CPU can thiệp – đó là chìa khóa của bộ đếm tốc độ cao.
1. Bài toán thực tế
Dây chuyền đóng gói cần đếm đúng 100 sản phẩm mỗi túi rồi chuyển hướng cửa gạt. Đếm sai một vài chiếc đã gây khiếu nại. Tín hiệu cảm biến 24 V phải được cách ly, và mạch cách ly cũng phải đủ nhanh.
2. Mục tiêu dự án
- Đếm xung bằng Timer1 (chân T1 = D5), mở rộng thành bộ đếm 32 bit bằng ngắt tràn.
- Cách ly đầu vào bằng 6N137 (đáp ứng tới vài Mbit/s).
- Đếm theo mẻ: đạt số đặt thì xuất xung điều khiển cửa gạt 200 ms, tự sang mẻ mới.
- Tính tốc độ (sản phẩm/phút) và hiển thị trên TM1637.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Cảm biến quang thu phát chung (24 V) | Tần số đáp ứng ≥ 1 kHz | Phát hiện sản phẩm |
| Opto tốc độ cao 6N137 | Ngõ ra open-collector, nguồn 5 V, tới 10 MBd | Cách ly 24 V ↔ 5 V |
| Arduino Uno | ATmega328P, Timer1 16 bit | Đếm và điều khiển |
| Module LED 7 đoạn TM1637 | 4 số | Hiển thị |
| Relay/MOSFET + van cửa gạt | 24 V | Chia mẻ |
| Nút Reset, nút chọn số mẻ | — | Vận hành |
PC817 thông dụng có thời gian tắt cỡ vài chục µs nên chỉ phù hợp tới vài kHz. Với tốc độ cao hơn, dùng opto tốc độ cao như 6N137/HCPL-2601.
4. Sơ đồ khối và đấu nối

Ngõ ra cảm biến (24 V) qua điện trở hạn dòng vào LED của 6N137; ngõ ra 6N137 (kéo lên 5 V bằng 1 kΩ, tụ 0,1 µF sát chân nguồn) nối thẳng vào D5 (T1). Timer1 được cấu hình lấy xung nhịp từ chân T1, mỗi sườn lên làm TCNT1 tăng 1 – hoàn toàn bằng phần cứng.
5. Nguyên lý và thuật toán
Timer1 đếm xung ngoài. Đặt TCCR1B với CS12 = CS11 = CS10 = 1 để chọn nguồn xung là chân T1, đếm theo sườn lên. Theo datasheet ATmega328P, tần số xung ngoài phải nhỏ hơn khoảng fCPU/2,5 (≈ 6 MHz ở 16 MHz) – dư sức cho mọi băng tải.
Mở rộng 32 bit. TCNT1 chỉ 16 bit (65535). Ngắt tràn (TIMER1_OVF) tăng biến high; tổng = high × 65536 + TCNT1. Khi đọc phải tắt ngắt và kiểm tra cờ tràn đang chờ để tránh đọc sai đúng lúc tràn.
Đếm theo mẻ chính xác. Dùng chế độ so sánh (Output Compare) OCR1A = số đếm mục tiêu: khi TCNT1 chạm OCR1A, ngắt COMPA xảy ra ngay lập tức – phản ứng nhanh hơn nhiều so với kiểm tra trong loop().
6. Chương trình mẫu
Cấu hình Timer1 đếm xung ngoài, ngắt khi đủ mẻ và tính tốc độ:
volatile uint32_t high = 0;          // phần cao của bộ đếm 32 bit
volatile bool batchDone = false;
uint16_t batchSize = 100;

ISR(TIMER1_OVF_vect)  { high++; }
ISR(TIMER1_COMPA_vect) {             // đủ mẻ: đặt mốc mẻ tiếp theo
  batchDone = true;
  OCR1A += batchSize;                // tự tràn vòng 16 bit, vẫn đúng
}

uint32_t readCount() {
  noInterrupts();
  uint16_t lo = TCNT1; uint32_t hi = high;
  if ((TIFR1 & _BV(TOV1)) && lo < 0x8000) hi++;     // tràn xảy ra nhưng chưa phục vụ
  interrupts();
  return (hi << 16) | lo;
}

void setup() {
  pinMode(5, INPUT);                 // T1
  TCCR1A = 0;
  TCCR1B = _BV(CS12) | _BV(CS11) | _BV(CS10);       // xung ngoài, sườn lên
  TCNT1 = 0;
  OCR1A = batchSize;
  TIMSK1 = _BV(TOIE1) | _BV(OCIE1A);
  pinMode(8, OUTPUT);
  Serial.begin(115200);
}

uint32_t lastCount = 0; unsigned long tRate = 0, tGate = 0; bool gate = false;

void loop() {
  if (batchDone) { batchDone = false; gate = true; tGate = millis(); digitalWrite(8, HIGH); }
  if (gate && millis() - tGate >= 200) { gate = false; digitalWrite(8, LOW); }

  if (millis() - tRate >= 1000) {                   // tốc độ mỗi giây
    uint32_t c = readCount();
    uint32_t perMin = (c - lastCount) * 60;
    lastCount = c; tRate = millis();
    Serial.print("tong="); Serial.print(c);
    Serial.print(" toc_do="); Serial.print(perMin); Serial.println(" sp/phut");
  }
}
Với Timer1 dùng để đếm, các chân PWM 9 và 10 cũng như thư viện Servo (dùng Timer1) không dùng được nữa.
7. Các bước triển khai và kiểm thử
- Dùng máy phát xung (hoặc một Arduino khác dùng
tone()) tạo xung 1 kHz, 10 kHz, 50 kHz vào T1 – số đếm/giây phải khớp tần số. - Thử mạch 6N137 với xung 24 V từ cảm biến, quan sát bằng oscilloscope: sườn xung phải sắc.
- Thử đếm theo mẻ 100: đếm thủ công 10 mẻ để xác nhận.
- Chạy liên tục 1 giờ ở tốc độ cao nhất của băng tải, so tổng với bộ đếm chuẩn hoặc cân.
8. Lỗi thường gặp và cách xử lý
- Đếm thiếu ở tốc độ cao: dùng opto chậm (PC817) hoặc điện trở kéo lên quá lớn.
- Đếm thừa: cảm biến "dội" khi mép sản phẩm đi qua chậm hoặc sản phẩm có lỗ/khe – chỉnh độ nhạy, thêm lọc RC nhỏ, hoặc lọc phần mềm theo độ rộng xung tối thiểu.
- Số đếm nhảy lớn bất thường: đọc TCNT1 và biến high không nguyên tử (không tắt ngắt).
9. Hướng mở rộng
- Lưu tổng đếm vào EEPROM khi phát hiện sụt nguồn (giám sát điện áp đầu vào).
- Gửi số đếm lên HMI/PLC qua Modbus RTU.
- Kết hợp encoder băng tải để phát hiện sản phẩm dính chùm (khoảng cách quá ngắn).