
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
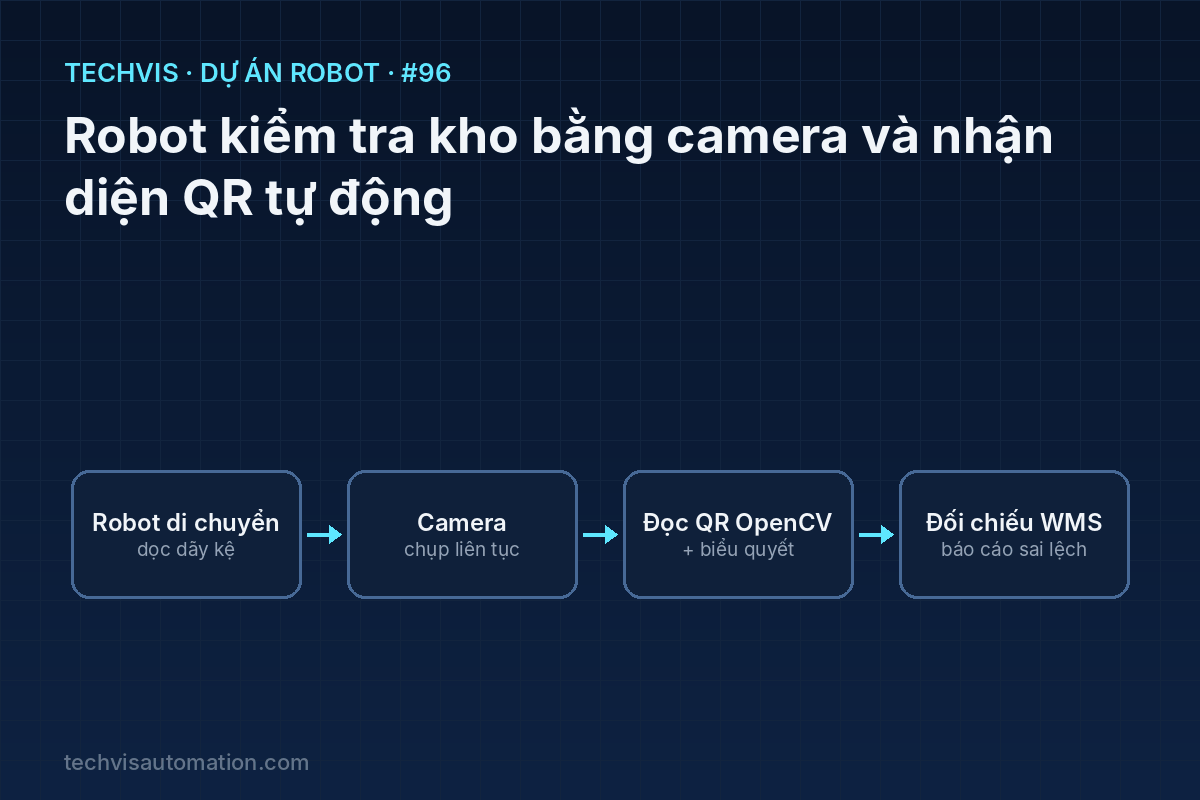
Robot kiểm kê kho tự động: robot di chuyển dọc các dãy kệ, camera đọc mã QR trên nhãn vị trí và nhãn hàng, tổng hợp bằng biểu quyết nhiều khung hình, đối chiếu với dữ liệu tồn kho (WMS) để phát hiện hàng sai vị trí, thiếu hoặc thừa và xuất báo cáo.
Kiểm kê kho định kỳ bằng tay mất nhiều công, dễ sai sót và thường phải tạm dừng xuất nhập. Robot gắn camera chạy dọc các dãy kệ ngoài giờ làm việc, đọc toàn bộ nhãn mã QR và đối chiếu với phần mềm quản lý kho, giúp kiểm kê thường xuyên hơn với chi phí thấp.
1. Bài toán thực tế
Mỗi ô kệ có một nhãn vị trí và hàng hóa trên đó có nhãn mã hàng. Cần biết: ô nào đang chứa mã hàng nào, có khớp với dữ liệu hệ thống không. Thách thức là đọc mã khi robot đang chạy (ảnh nhòe), góc nhìn nghiêng, ánh sáng không đều và mã ở nhiều độ cao.
2. Mục tiêu dự án
- Đọc mã QR từ video khi robot chạy ở tốc độ 0,3–0,5 m/s.
- Gán mỗi mã hàng vào ô kệ dựa trên nhãn vị trí gần nhất trong cùng khung hình.
- Chỉ chấp nhận kết quả khi mã được đọc ở ≥ 2 khung hình (biểu quyết), loại bỏ đọc nhầm.
- Đối chiếu với file tồn kho xuất từ WMS, lập báo cáo: khớp / sai vị trí / thiếu / thừa.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Robot tự hành (dự án #42/#69) hoặc xe đẩy có encoder | — | Di chuyển dọc dãy kệ |
| Camera công nghiệp màn trập toàn cục (global shutter) hoặc webcam tốt | ≥ 2 MP, phơi sáng ngắn | Chụp nhãn |
| Đèn LED chiếu nhãn | — | Đủ sáng để phơi sáng ngắn |
| Máy tính nhúng (Jetson / Raspberry Pi 5) + OpenCV | — | Xử lý ảnh |
| Nhãn QR vị trí ô kệ + nhãn QR mã hàng | Mã hóa: LOC:A-01-03, SKU:... | Đối tượng nhận diện |
4. Sơ đồ khối và đấu nối

Camera đặt trên cột đứng của robot, hướng vuông góc với mặt kệ. Video xử lý trực tiếp: mỗi khung hình phát hiện và giải mã tất cả mã QR; mã vị trí (bắt đầu bằng LOC:) và mã hàng (SKU:) được ghép theo vị trí trong ảnh. Kết quả tích lũy theo từng ô, cuối dãy kệ thì chốt và đối chiếu.
Bảng tham chiếu
| Kết quả | Điều kiện | Xử lý đề xuất |
|---|---|---|
| Khớp | SKU đọc được tại ô = SKU trong WMS | — |
| Sai vị trí | SKU có trong WMS nhưng ở ô khác | Kiểm tra và chuyển lại hàng |
| Thiếu | WMS có, robot không thấy ở ô nào | Kiểm tra thủ công (có thể nhãn bị che) |
| Thừa / không xác định | Robot thấy, WMS không có | Kiểm tra nhập kho chưa ghi nhận |
5. Nguyên lý và thuật toán
Ảnh nhòe chuyển động. Độ nhòe (pixel) ≈ tốc độ × thời gian phơi sáng / kích thước điểm ảnh trên vật. Ví dụ 0,4 m/s và phơi sáng 1 ms → 0,4 mm; nếu mỗi pixel ứng 0,3 mm trên nhãn thì nhòe ~1,3 pixel – vẫn đọc được. Phơi sáng 10 ms sẽ nhòe 13 pixel và không đọc nổi. Vì vậy cần đèn chiếu đủ mạnh để dùng phơi sáng ngắn, và ưu tiên camera global shutter.
Kích thước mã. Mỗi module (ô vuông nhỏ) của mã QR nên chiếm ≥ 3–4 pixel trong ảnh. Từ đó tính khoảng cách camera – kệ và độ phân giải cần thiết.
Ghép nhãn hàng với ô kệ. Nhãn vị trí thường dán ở thanh ngang dưới ô. Mã hàng nằm phía trên, cùng khoảng hoành độ trong ảnh với nhãn vị trí thì thuộc ô đó.
6. Chương trình mẫu
Đọc nhiều mã QR mỗi khung hình, biểu quyết và đối chiếu WMS (Python + OpenCV 4.x):
import cv2, csv
from collections import defaultdict, Counter

det = cv2.QRCodeDetector()
votes = defaultdict(Counter)            # LOC -> Counter(SKU)

def process(frame):
    ok, texts, pts, _ = det.detectAndDecodeMulti(frame)
    if not ok: return
    locs, skus = [], []
    for t, p in zip(texts, pts):
        if not t: continue
        cx, cy = p[:, 0].mean(), p[:, 1].mean()
        (locs if t.startswith('LOC:') else skus).append((t, cx, cy))
    for sku, sx, sy in skus:            # gán SKU vào nhãn vị trí gần nhất theo trục ngang
        if locs:
            loc = min(locs, key=lambda l: abs(l[1] - sx))[0]
            votes[loc][sku] += 1

cap = cv2.VideoCapture(0)
cap.set(cv2.CAP_PROP_AUTO_EXPOSURE, 1)  # tắt auto (giá trị tùy driver V4L2)
cap.set(cv2.CAP_PROP_EXPOSURE, 20)      # phơi sáng ngắn (đơn vị tùy camera)
while scanning_aisle():                 # robot đang chạy dọc dãy kệ
    ok, frame = cap.read()
    if ok: process(frame)

seen = {loc: {s for s, n in c.items() if n >= 2} for loc, c in votes.items()}
wms = defaultdict(set)
for row in csv.DictReader(open('ton_kho.csv', encoding='utf-8')):
    wms['LOC:' + row['vi_tri']].add('SKU:' + row['ma_hang'])

all_seen = {s for v in seen.values() for s in v}
with open('bao_cao.csv', 'w', newline='', encoding='utf-8') as f:
    w = csv.writer(f); w.writerow(['vi_tri', 'ma_hang', 'ket_qua'])
    for loc in sorted(set(wms) | set(seen)):
        for s in wms[loc] | seen.get(loc, set()):
            if s in wms[loc] and s in seen.get(loc, set()): r = 'KHOP'
            elif s in wms[loc]: r = 'SAI_VI_TRI' if s in all_seen else 'THIEU'
            else: r = 'THUA'
            w.writerow([loc, s, r])
detectAndDecodeMulti có từ OpenCV 4.3. Nếu tỉ lệ đọc chưa đủ cao, có thể thử thư viện ZBar (pyzbar) hoặc bộ phát hiện QR dùng mạng nơ-ron (WeChat QRCode trong opencv-contrib).
7. Các bước triển khai và kiểm thử
- Thử đọc mã đứng yên ở nhiều khoảng cách để chọn kích thước nhãn và vị trí camera.
- Cho robot chạy ở 0,2 / 0,4 / 0,6 m/s, đo tỉ lệ đọc thành công từng mức với nhiều mức phơi sáng.
- Gắn đèn LED, giảm phơi sáng tới khi ảnh hết nhòe mà vẫn đủ sáng.
- Chạy một dãy kệ 20 ô với dữ liệu WMS cố ý sai vài vị trí, kiểm tra báo cáo phát hiện đúng.
- Đánh giá thời gian kiểm kê toàn kho so với kiểm kê thủ công.
8. Lỗi thường gặp và cách xử lý
- Đọc được khi đứng yên nhưng không đọc khi chạy: phơi sáng quá dài – tăng đèn, giảm phơi sáng, dùng global shutter.
- Gán sai ô kệ: camera nhìn nghiêng làm lệch hoành độ; đặt camera vuông góc, hoặc dùng thêm tọa độ dọc.
- Nhãn bóng loáng phản xạ đèn: dùng đèn khuếch tán, đặt đèn lệch góc, nhãn giấy mờ.
9. Hướng mở rộng
- Gắn camera ở nhiều độ cao (hoặc cột nâng) để đọc kệ cao.
- Dùng drone trong nhà cho kệ rất cao, kết hợp robot mặt đất làm trạm sạc.
- Nhận diện thêm tình trạng hàng (thùng móp, đổ) bằng học sâu.