
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
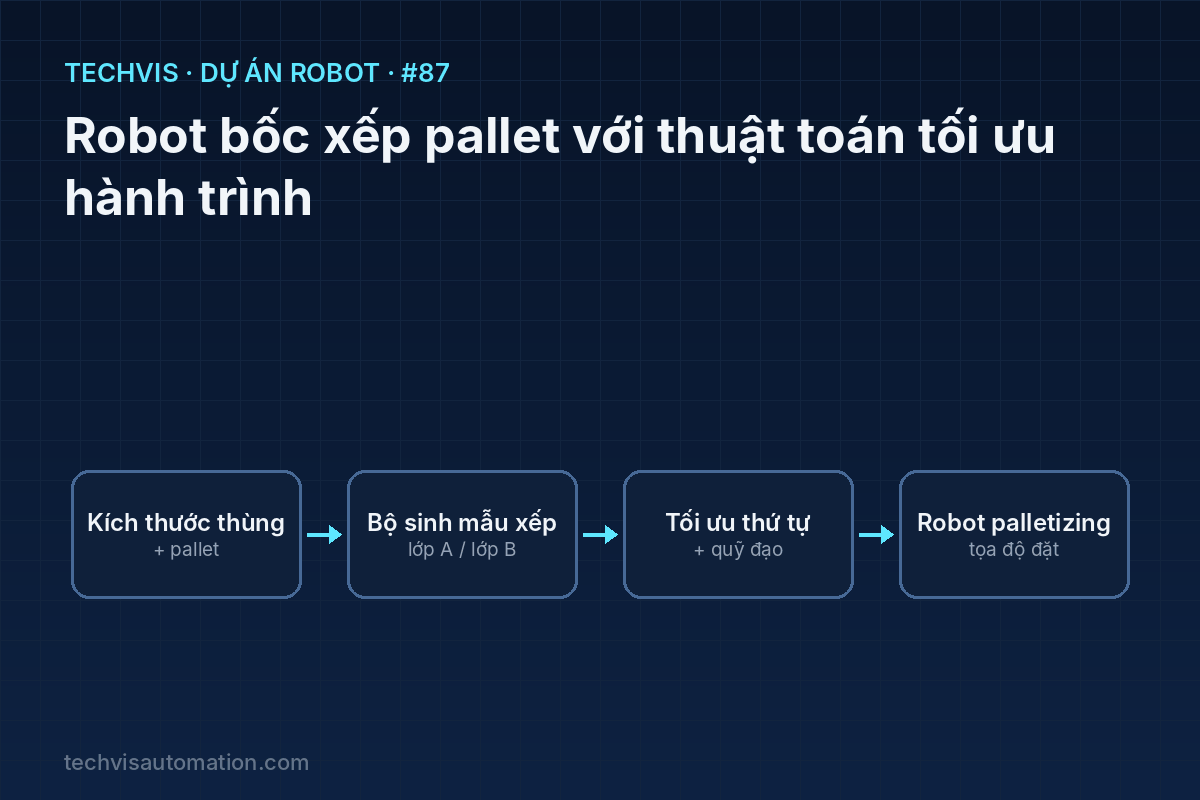
Ứng dụng robot xếp thùng lên pallet (palletizing): tính số thùng tối đa mỗi lớp, sinh mẫu xếp đan xen giữa các lớp để chồng hàng vững, tối ưu thứ tự đặt và quỹ đạo tiếp cận để rút ngắn chu kỳ, xuất danh sách tọa độ cho robot.
Xếp thùng lên pallet ở cuối dây chuyền là công việc nặng nhọc, lặp lại và dễ gây chấn thương – rất phù hợp để tự động hóa bằng robot. Phần khó không nằm ở robot mà ở việc lập mẫu xếp: xếp được nhiều thùng nhất, chồng hàng vững không đổ khi vận chuyển, và robot chạy quãng đường ngắn nhất.
1. Bài toán thực tế
Mỗi khi đổi mã sản phẩm (kích thước thùng khác), kỹ sư phải dạy lại hàng chục vị trí đặt. Cần một công cụ tự sinh mẫu xếp và tọa độ từ kích thước thùng, pallet và chiều cao chồng tối đa.
2. Mục tiêu dự án
- Tính mẫu xếp một lớp tối đa số thùng trên pallet (kết hợp thùng nằm dọc và nằm ngang).
- Lớp chẵn xoay 180° hoặc lật đối xứng để các thùng đan khóa vào nhau.
- Sắp thứ tự đặt từ xa tới gần, từ góc trong ra ngoài để robot không va vào thùng đã đặt.
- Xuất danh sách (x, y, z, góc xoay) cho robot, tính số lớp theo chiều cao giới hạn.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Robot palletizing 4 trục hoặc 6 trục / cobot palletizing | Tải phù hợp thùng + đầu kẹp | Bốc xếp |
| Đầu kẹp hút chân không hoặc kẹp càng | — | Giữ thùng |
| Băng tải cấp thùng + cảm biến thùng tới | — | Cấp hàng |
| Pallet tiêu chuẩn (1200×1000 hoặc 1200×800 mm) | — | Đích xếp |
| PC chạy công cụ sinh mẫu (Python) | — | Lập mẫu xếp, xuất tọa độ |
4. Sơ đồ khối và đấu nối

Công cụ Python đọc thông số (thùng, pallet, chiều cao tối đa), sinh mẫu và xuất file tọa độ. Robot đọc file (hoặc nhận qua giao tiếp) rồi thực hiện vòng lặp: chờ thùng → gắp → đi tới điểm tiếp cận phía trên vị trí đặt → hạ xuống → nhả → lùi lên.
Bảng tham chiếu
| Thông số | Ví dụ |
|---|---|
| Thùng (dài × rộng × cao) | 400 × 300 × 250 mm |
| Pallet | 1200 × 1000 mm, cho phép tràn mép 0 mm |
| Chiều cao chồng tối đa (không tính pallet) | 1500 mm → 6 lớp |
| Mẫu khối (block) đơn giản | 3 × 3 = 9 thùng/lớp (dư 100 mm) |
| Mẫu 2 khối dọc + ngang | 2 hàng × 3 thùng + 1 hàng × 4 thùng xoay = 10 thùng/lớp |
5. Nguyên lý và thuật toán
Mẫu xếp 2 khối. Chia pallet thành hai vùng: vùng 1 đặt thùng theo một hướng, vùng 2 đặt thùng xoay 90°. Duyệt mọi cách chia theo cả chiều dài và chiều rộng pallet, chọn cách cho nhiều thùng nhất – đây là heuristic "two-block" đơn giản nhưng hiệu quả cho phần lớn trường hợp thực tế.
Ổn định chồng hàng. Nếu mọi lớp giống hệt nhau, các thùng chồng thẳng thành cột, dễ tách đổ. Xoay lớp chẵn 180° quanh tâm pallet (hoặc lật gương) khiến khe giữa các thùng ở hai lớp liền kề không trùng nhau – các thùng "khóa" vào nhau.
Thứ tự đặt và quỹ đạo. Đặt thùng xa robot trước, gần sau; với mỗi thùng, robot tiếp cận theo hướng chéo từ phía chưa có thùng, hạ thẳng đứng đoạn cuối. Độ cao di chuyển an toàn = chiều cao lớp hiện tại + chiều cao thùng + khoảng hở, cập nhật theo từng lớp thay vì luôn nâng lên tối đa – giảm đáng kể thời gian chu kỳ ở các lớp dưới.
6. Chương trình mẫu
Sinh mẫu 2 khối, đan lớp và sắp thứ tự đặt (Python):
from dataclasses import dataclass

@dataclass
class Place: x: float; y: float; z: float; rot: int   # tâm thùng (mm), rot = 0/90

def block(nx, ny, w, h, x0, y0, rot):
    return [(x0 + (i + .5) * w, y0 + (j + .5) * h, rot) for i in range(nx) for j in range(ny)]

def best_layer(L, W, PL, PW):
    best = []
    for k in range(0, int(PL // L) + 1):     # chia theo chiều dài pallet: k cột thùng dọc
        a = block(k, int(PW // W), L, W, 0, 0, 0)
        b = block(int((PL - k * L) // W), int(PW // L), W, L, k * L, 0, 90)
        if len(a) + len(b) > len(best): best = a + b
    for k in range(0, int(PW // W) + 1):     # chia theo chiều rộng pallet: k hàng thùng dọc
        a = block(int(PL // L), k, L, W, 0, 0, 0)
        b = block(int(PL // W), int((PW - k * W) // L), W, L, 0, k * W, 90)
        if len(a) + len(b) > len(best): best = a + b
    return best

def pallet_plan(L, W, H, PL, PW, Hmax, robot_xy=(0, -800)):
    layer = best_layer(L, W, PL, PW)
    plan = []
    for k in range(int(Hmax // H)):
        pts = layer if k % 2 == 0 else [(PL - x, PW - y, r) for x, y, r in layer]   # xoay 180°
        far_first = sorted(pts, key=lambda p: -((p[0] - robot_xy[0])**2 + (p[1] - robot_xy[1])**2))
        plan += [Place(x, y, (k + 1) * H, r) for x, y, r in far_first]
    return plan

plan = pallet_plan(400, 300, 250, 1200, 1000, 1500)
print(len(plan), "thung,", len(plan) // 6, "thung/lop")
for p in plan[:5]: print(p)
Với thùng 400 × 300 trên pallet 1200 × 1000, mẫu khối đơn giản chỉ được 9 thùng/lớp (dư 100 mm), còn mẫu 2 khối đạt 10 thùng/lớp – lấp kín 100 % diện tích pallet, tức 60 thùng cho 6 lớp. Tọa độ z là mặt trên của thùng – robot dùng điểm này trừ chiều cao kẹp để tính vị trí TCP.
7. Các bước triển khai và kiểm thử
- Nhập kích thước thùng, pallet; xem mẫu xếp bằng cách vẽ các hình chữ nhật (matplotlib) để kiểm tra trực quan.
- Hiệu chuẩn hệ tọa độ pallet trên robot (user frame) bằng 3 điểm góc pallet.
- Chạy thử với thùng rỗng ở tốc độ thấp, kiểm tra không va chạm khi đặt thùng sát thùng đã có.
- Đo thời gian chu kỳ trung bình, thử thay đổi thứ tự đặt và độ cao an toàn theo lớp.
- Quấn màng, vận chuyển thử pallet để đánh giá độ vững.
8. Lỗi thường gặp và cách xử lý
- Thùng đặt bị kẹt, xô lệch: không chừa khe hở (thường 3–5 mm) giữa các thùng, kích thước thùng thực tế lớn hơn danh định.
- Va vào thùng đã đặt: thứ tự đặt sai hoặc tiếp cận từ phía đã có thùng.
- Chồng hàng nghiêng: thùng bị phồng/móp, pallet không phẳng; giảm chiều cao chồng hoặc thêm tấm lót giữa các lớp.
9. Hướng mở rộng
- Xếp nhiều loại thùng khác nhau trên cùng pallet (mixed palletizing).
- Hai vị trí pallet để robot không phải chờ khi đổi pallet.
- Camera kiểm tra vị trí thùng trên băng tải để bù sai lệch khi gắp.