
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
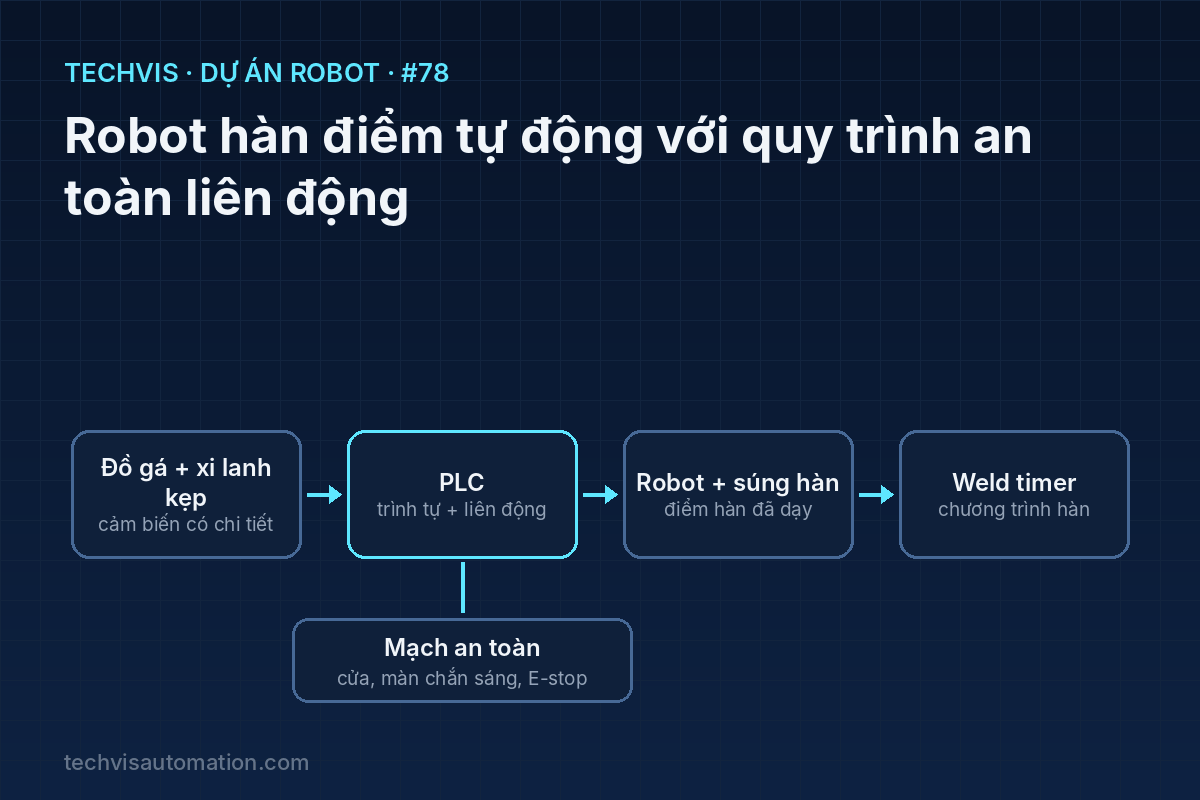
Tích hợp ô robot hàn điểm: tay robot công nghiệp mang súng hàn, bộ điều khiển hàn (weld timer) với chương trình hàn theo vật liệu, PLC điều phối trình tự đồ gá – robot – máy hàn bằng tín hiệu bắt tay, và chuỗi an toàn gồm cửa liên động, màn chắn sáng, dừng khẩn theo tiêu chuẩn.
Hàn điểm điện trở là công nghệ chủ lực trong sản xuất vỏ xe, tủ điện, chi tiết kim loại tấm. Robot hàn điểm cho chất lượng mối hàn đồng đều và năng suất cao, nhưng ô hàn là khu vực nguy hiểm: robot chuyển động nhanh, súng hàn kẹp với lực lớn, tia bắn kim loại nóng. Dự án tập trung vào phần tích hợp hệ thống và an toàn – những thứ quyết định ô robot có vận hành được hay không.
1. Bài toán thực tế
Công nhân chất chi tiết vào đồ gá, robot hàn, rồi công nhân lấy chi tiết ra. Phải đảm bảo robot không bao giờ chuyển động khi người đang ở trong vùng nguy hiểm, máy hàn chỉ phát dòng khi súng đã kẹp đúng vị trí, và mọi lỗi (mối hàn không đạt, mòn điện cực) được phát hiện.
2. Mục tiêu dự án
- Thiết kế trình tự vận hành và bảng tín hiệu bắt tay PLC – robot – máy hàn.
- Thiết kế mạch an toàn: cửa liên động, màn chắn sáng tại vị trí chất tải, nút dừng khẩn, relay/PLC an toàn.
- Lập chương trình hàn (thời gian ép, hàn, giữ; dòng hàn) theo vật liệu và độ dày.
- Viết chương trình PLC theo máy trạng thái, có giám sát thời gian và mã lỗi.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Robot công nghiệp 6 trục, tải ≥ 100 kg (cho súng hàn treo) | — | Di chuyển súng hàn |
| Súng hàn điểm kiểu C/X (khí nén hoặc servo) | — | Kẹp và dẫn dòng hàn |
| Bộ điều khiển hàn (weld timer) MFDC/AC | Nhiều chương trình hàn | Điều khiển dòng và thời gian |
| PLC + module I/O, relay an toàn hoặc PLC an toàn | — | Điều phối và an toàn |
| Hàng rào, công tắc cửa liên động có khóa, màn chắn sáng (light curtain) | Theo đánh giá rủi ro | Bảo vệ người |
| Đồ gá với xi lanh kẹp và cảm biến có chi tiết | — | Định vị chi tiết |
4. Sơ đồ khối và đấu nối

Mạch an toàn tách biệt với mạch điều khiển: tín hiệu cửa, màn chắn sáng, nút dừng khẩn đi vào relay an toàn/PLC an toàn, đầu ra an toàn nối trực tiếp vào ngõ dừng an toàn của robot (safeguard stop/E-stop) và cắt nguồn kẹp/khí của đồ gá. PLC thường chỉ đọc trạng thái để hiển thị và điều phối, không phải là phương tiện bảo vệ người.
Bảng đấu nối
| Tín hiệu | Hướng | Ý nghĩa |
|---|---|---|
| Part_OK, Clamp_Closed | Đồ gá → PLC | Có chi tiết và đã kẹp |
| Cycle_Start | PLC → Robot | Cho phép robot chạy chương trình hàn |
| Weld_Request + Program_No | Robot → Weld timer | Súng đã kẹp tại điểm hàn, chọn chương trình |
| Weld_Complete / Weld_Fault | Weld timer → Robot | Kết quả từng điểm hàn |
| Robot_Home, Cycle_Done | Robot → PLC | Robot đã về vị trí an toàn |
| Zone_Clear | Mạch an toàn → PLC/Robot | Không có người trong vùng nguy hiểm |
5. Nguyên lý và thuật toán
Chu kỳ hàn điểm. Ép (squeeze) – điện cực kẹp với lực đặt; Hàn (weld) – dòng vài kA trong khoảng vài chục ms tới vài trăm ms; Giữ (hold) – giữ lực để mối hàn đông đặc; Nhả (off). Các thông số phụ thuộc vật liệu và tổng độ dày – lấy từ bảng thông số của hãng máy hàn/tiêu chuẩn và xác nhận bằng thử bóc (peel test) đo đường kính nugget.
Mức an toàn cần đạt. Theo ISO 13849-1, đánh giá rủi ro xác định mức PL yêu cầu cho từng chức năng an toàn (thường PL d cho ô robot). Thiết bị an toàn (công tắc cửa, màn chắn sáng, relay an toàn) và cách đấu (kênh đôi, giám sát chéo) phải đạt mức đó. Robot phải đứng yên an toàn trước khi cửa được mở khóa.
Mòn điện cực. Sau nhiều mối hàn, đầu điện cực bị loe rộng làm giảm mật độ dòng. Weld timer bù dòng theo số mối hàn (stepper) và báo khi cần mài (tip dressing) hoặc thay đầu điện cực.
6. Chương trình mẫu
Trình tự ô hàn trong PLC (Structured Text – IEC 61131-3):
CASE Step OF
  0: (* chờ người chất tải *)
     IF Part_OK AND Clamp_Closed AND Start_Button AND Zone_Clear THEN
        Step := 10;
     END_IF;

  10: (* cho phép robot chạy *)
     Cycle_Start := TRUE;
     TON_Step(IN := TRUE, PT := T#60S);
     IF NOT Robot_Home THEN Step := 20; END_IF;          (* robot đã rời Home *)
     IF TON_Step.Q THEN Fault_Code := 11; Step := 900; END_IF;

  20: (* robot đang hàn *)
     Cycle_Start := FALSE;
     IF Weld_Fault THEN Fault_Code := 21; Step := 900; END_IF;
     IF Cycle_Done AND Robot_Home THEN Step := 30; END_IF;
     IF NOT Zone_Clear THEN Fault_Code := 99; Step := 900; END_IF;  (* chỉ báo – dừng do mạch an toàn *)

  30: (* mở kẹp, đếm sản phẩm *)
     Clamp_Open_Cmd := TRUE;
     IF NOT Clamp_Closed THEN Part_Count := Part_Count + 1; Clamp_Open_Cmd := FALSE; Step := 0; END_IF;

  900: (* lỗi: chờ xác nhận *)
     Cycle_Start := FALSE;
     IF Reset_Button AND Zone_Clear THEN Fault_Code := 0; Step := 0; END_IF;
END_CASE;

IF Step <> Step_Prev THEN TON_Step(IN := FALSE); Step_Prev := Step; END_IF;   (* reset timer mỗi bước *)
Chương trình PLC này là logic vận hành. Chức năng bảo vệ người (dừng robot khi mở cửa/vi phạm màn chắn sáng) phải do mạch an toàn đạt chuẩn thực hiện độc lập, không phụ thuộc vào đoạn mã trên.
7. Các bước triển khai và kiểm thử
- Đánh giá rủi ro ô hàn, xác định chức năng an toàn và mức PL yêu cầu.
- Lắp đặt và kiểm tra mạch an toàn trước khi chạy robot tự động: mở cửa, che màn chắn sáng, nhấn từng nút dừng khẩn.
- Dạy điểm hàn ở tốc độ giảm (T1), kiểm tra súng tiếp cận vuông góc bề mặt.
- Hàn mẫu thử, kiểm tra bằng thử bóc/thử đục, điều chỉnh chương trình hàn.
- Chạy tự động có giám sát, ghi lại thời gian chu kỳ và lỗi.
8. Lỗi thường gặp và cách xử lý
- Mối hàn bắn tóe nhiều, cháy thủng: dòng quá cao hoặc lực ép thấp, bề mặt bẩn/có lớp phủ.
- Mối hàn không dính: điện cực mòn, dòng thấp, súng không vuông góc, chi tiết hở khe.
- Robot dừng ngẫu nhiên: màn chắn sáng bị rung/lệch trục, công tắc cửa lỏng – kiểm tra cơ khí lắp đặt thiết bị an toàn.
9. Hướng mở rộng
- Giám sát chất lượng mối hàn theo đường cong điện trở/dòng hàn của từng mối.
- Bàn xoay 2 vị trí: công nhân chất tải phía ngoài trong khi robot hàn phía trong.
- Thu thập dữ liệu chu kỳ, số mối hàn, lỗi lên SCADA/MES.