
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
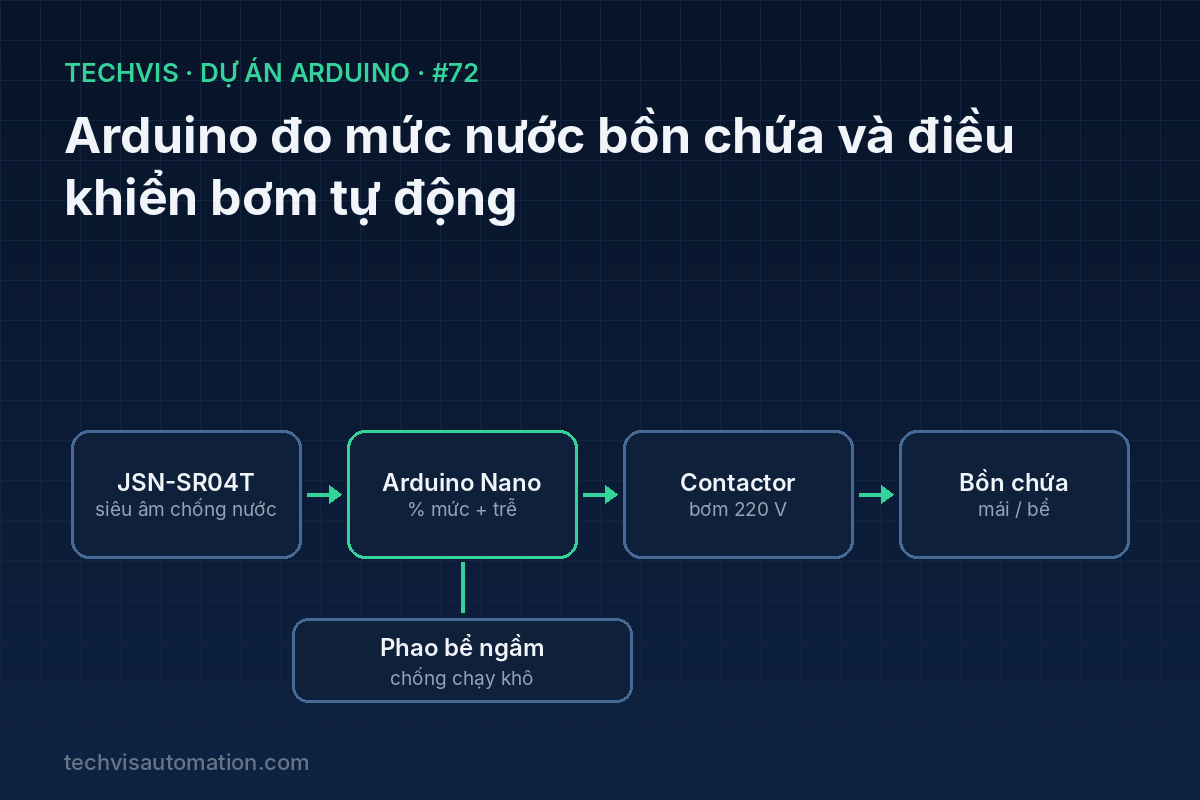
Hệ thống bơm nước tự động cho bồn mái/bể chứa: Arduino đo mức bằng cảm biến siêu âm chống nước JSN-SR04T, quy đổi ra % và lít, bơm theo ngưỡng có trễ, bảo vệ chạy khô bằng phao bể ngầm, giới hạn thời gian bơm và phát hiện lỗi cảm biến.
Bơm nước lên bồn mái bằng phao cơ thường hỏng sau một thời gian, gây tràn bồn hoặc bơm chạy khô. Đo mức liên tục bằng siêu âm cho phép biết chính xác lượng nước còn lại, điều khiển bơm thông minh và phát hiện sự cố sớm.
1. Bài toán thực tế
Bơm cần chạy khi bồn xuống thấp và dừng khi đầy, nhưng không được chạy khi bể ngầm cạn, không được chạy mãi nếu ống vỡ hoặc cảm biến báo sai. Môi trường trong bồn rất ẩm nên cảm biến phải chống nước.
2. Mục tiêu dự án
- Đo khoảng cách tới mặt nước bằng JSN-SR04T, lọc trung vị loại bỏ phép đo nhiễu.
- Quy đổi sang % và lít theo kích thước bồn.
- Bơm khi mức 90 %; không bơm khi phao bể ngầm báo cạn.
- Dừng bơm và báo lỗi nếu chạy quá 20 phút hoặc mức không tăng sau 3 phút bơm.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Cảm biến siêu âm JSN-SR04T | Đầu dò chống nước, vùng mù ~20–25 cm, đo tới ~4,5 m | Đo mức nước |
| Arduino Nano | — | Xử lý |
| Relay + contactor cho bơm | Phù hợp công suất bơm | Đóng cắt bơm |
| Phao điện bể ngầm | Tiếp điểm khô | Chống chạy khô |
| LCD 16×2 I²C, còi | — | Hiển thị mức, báo lỗi |
Đầu dò phải đặt cao hơn mức nước tối đa ít nhất bằng vùng mù của cảm biến (khoảng 25 cm), hướng thẳng xuống, cách thành bồn để sóng không dội vào thành.
4. Sơ đồ khối và đấu nối

TRIG nối D3, ECHO nối D2. Relay bơm ở D7, phao bể ngầm ở D4 (INPUT_PULLUP, đóng = có nước). Arduino đo mỗi 2 s, cập nhật màn hình và ra quyết định.
5. Nguyên lý và thuật toán
Đo khoảng cách. Phát xung TRIG ≥ 10 µs, đo độ rộng xung ECHO. Khoảng cách (cm) = thời gian (µs) × 0,0343 / 2. Tốc độ âm thanh thay đổi khoảng 0,17 %/°C, nên với bồn cao 2 m, sai số do nhiệt độ chỉ vài mm – có thể bỏ qua hoặc bù bằng cảm biến nhiệt.
Lọc trung vị. Đo 7 lần, sắp xếp và lấy giá trị giữa: loại bỏ phép đo hỏng do sóng dội từ thành bồn hoặc gợn sóng mặt nước khi bơm đang chạy.
Quy đổi. Mức (cm) = Hlắp − khoảng cách đo. Với bồn trụ đứng, thể tích tỉ lệ thuận với mức; với bồn nằm ngang, cần công thức hình học theo dây cung hoặc bảng tra (bảng hiệu chuẩn) đo thực tế.
6. Chương trình mẫu
Đo mức có lọc trung vị và logic bơm có bảo vệ:
const float H_MOUNT = 180.0;      // cm: khoảng cách từ đầu dò tới đáy bồn
const float H_FULL  = 150.0;      // cm: mức nước khi đầy
const float LITERS_PER_CM = 6.6;  // bồn 1000 L cao 150 cm
const unsigned long MAX_RUN = 20UL * 60000, CHECK_RISE = 3UL * 60000;

float measureCm() {
  float v[7];
  for (int i = 0; i < 7; i++) {
    digitalWrite(3, LOW); delayMicroseconds(5);
    digitalWrite(3, HIGH); delayMicroseconds(20); digitalWrite(3, LOW);
    unsigned long us = pulseIn(2, HIGH, 30000);          // timeout 30 ms
    v[i] = us ? us * 0.0343 / 2 : 999;
    delay(60);
  }
  for (int i = 1; i < 7; i++)                             // sắp xếp chèn
    for (int j = i; j > 0 && v[j] < v[j-1]; j--) { float t = v[j]; v[j] = v[j-1]; v[j-1] = t; }
  return v[3];                                            // trung vị
}

bool pumping = false, fault = false; unsigned long tOn; float levelAtStart;

void loop() {
  float d = measureCm();
  bool sensorOk = d > 20 && d < H_MOUNT + 10;
  float level = H_MOUNT - d, pct = constrain(level / H_FULL * 100, 0, 100);
  bool sourceOk = digitalRead(4) == LOW;

  if (!sensorOk) fault = true;
  if (pumping) {
    bool noRise = millis() - tOn > CHECK_RISE && level < levelAtStart + 2;
    if (pct > 90 || !sourceOk || fault || millis() - tOn > MAX_RUN || noRise) {
      if (millis() - tOn > MAX_RUN || noRise) fault = true;
      pumping = false;
    }
  } else if (!fault && sourceOk && pct < 30) {
    pumping = true; tOn = millis(); levelAtStart = level;
  }
  digitalWrite(7, pumping);
  showLcd(pct, pct * H_FULL / 100 * LITERS_PER_CM, pumping, fault);
  delay(2000);
}
Khi fault bật, hệ thống dừng hẳn và chờ người kiểm tra nhấn nút reset – bơm sẽ không tự chạy lại.
7. Các bước triển khai và kiểm thử
- Đo thử trên bàn với mặt phẳng cứng ở 30, 60, 100 cm; so với thước.
- Lắp lên nắp bồn, đo H_MOUNT thực tế khi bồn rỗng; ghi giá trị khi đầy để tính H_FULL.
- Bơm thử, quan sát số đo khi mặt nước gợn sóng – kiểm tra bộ lọc trung vị.
- Ngắt phao bể ngầm khi đang bơm: bơm phải dừng ngay.
- Đóng van đầu ra bơm (giả lập ống tắc): sau 3 phút mức không tăng → báo lỗi.
8. Lỗi thường gặp và cách xử lý
- Số đo nhảy lung tung: đầu dò lệch, sóng dội vào thành/thanh giằng trong bồn; đọng nước trên mặt đầu dò.
- Luôn đọc khoảng 20–25 cm: mặt nước nằm trong vùng mù khi bồn quá đầy – nâng đầu dò lên cao hơn.
- Đọc 0 (timeout): dây ECHO dài, nguồn 5 V yếu; một số phiên bản module cần TRIG dài hơn hoặc chuyển sang chế độ UART (đặt điện trở chọn chế độ trên module).
9. Hướng mở rộng
- Hiển thị mức nước trên điện thoại (ESP32 + MQTT/Blynk).
- Thống kê lượng nước tiêu thụ theo ngày từ tốc độ giảm mức.
- Bơm luân phiên 2 máy để đều giờ chạy và dự phòng khi một bơm hỏng.