
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
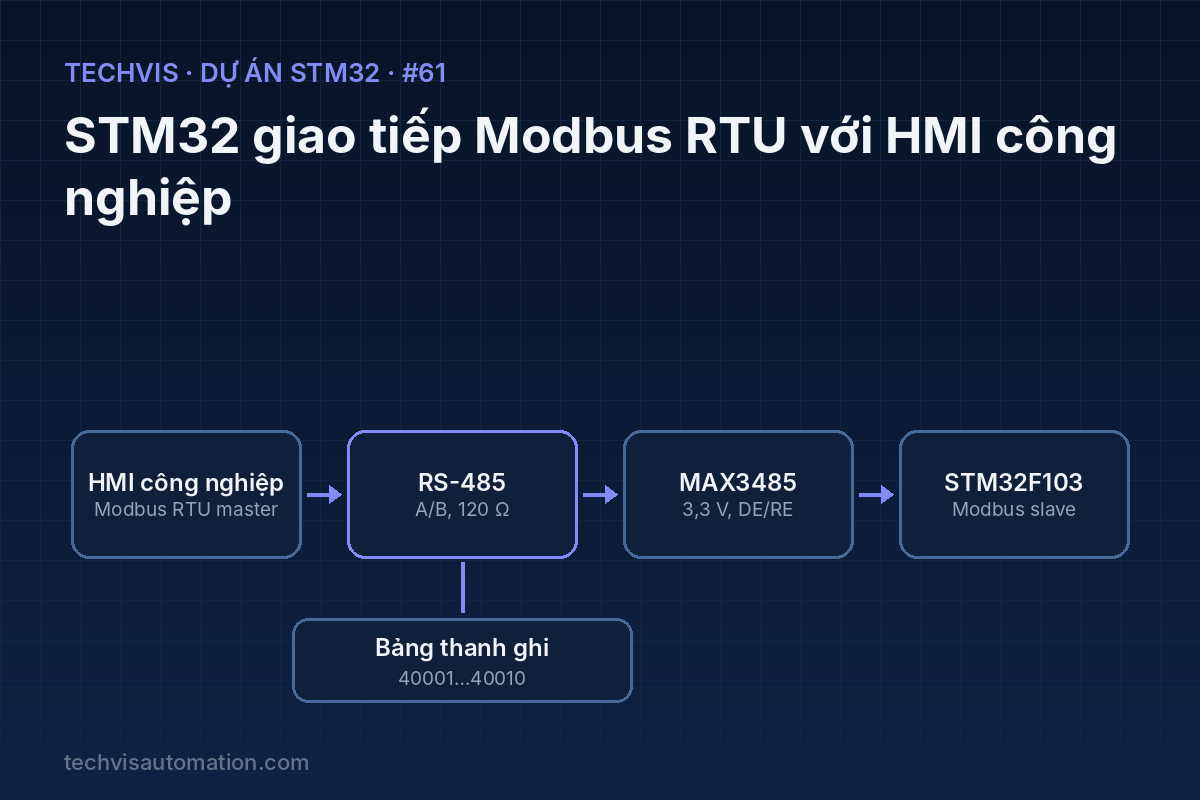
Biến STM32F103 thành thiết bị Modbus RTU slave trên RS-485 để HMI (Weintek, Delta, Siemens…) đọc/ghi dữ liệu: khung RTU, phát hiện kết thúc khung bằng khoảng lặng 3,5 ký tự, CRC-16, các hàm 03/06/16 và bảng địa chỉ thanh ghi.
Modbus RTU là "ngôn ngữ chung" của thiết bị công nghiệp: biến tần, đồng hồ điện, bộ điều khiển nhiệt, HMI đều hỗ trợ. Khi bo mạch STM32 của bạn nói được Modbus, nó có thể cắm thẳng vào hệ thống có sẵn mà không cần viết phần mềm riêng trên HMI hay SCADA.
1. Bài toán thực tế
Một máy tự chế dùng STM32 cần màn hình HMI để người vận hành xem nhiệt độ, số đếm và đặt thông số. Thay vì tự thiết kế giao thức, ta triển khai Modbus RTU slave – HMI chỉ cần cấu hình driver Modbus RTU có sẵn.
2. Mục tiêu dự án
- Kết nối vật lý RS-485 2 dây đúng chuẩn (điện trở đầu cuối, phân cực).
- Nhận khung RTU bằng ngắt UART + timer đo khoảng lặng 3,5 ký tự.
- Kiểm tra CRC-16/MODBUS, hỗ trợ hàm 03 (đọc thanh ghi), 06 (ghi 1 thanh ghi), 16 (ghi nhiều thanh ghi) và trả mã lỗi chuẩn.
- Định nghĩa bảng thanh ghi và cấu hình trên HMI.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| STM32F103C8T6 | USART2 (PA2/PA3) | Modbus slave |
| Module MAX3485 (hoặc MAX485 + chuyển mức) | Nguồn 3,3 V, half-duplex, chân DE/RE | Chuyển UART ↔ RS-485 |
| HMI có cổng RS-485 | Driver "Modbus RTU" (master) | Giao diện vận hành |
| Điện trở 120 Ω | Hai đầu bus | Đầu cuối đường truyền |
| Cáp xoắn đôi có chống nhiễu | — | Đường truyền A/B + GND tham chiếu |
4. Sơ đồ khối và đấu nối

RS-485 chỉ có một đôi dây dùng chung cho cả hai chiều, vì vậy STM32 phải bật chân DE (cho phép phát) khi gửi phản hồi và tắt ngay sau byte cuối cùng để nhường đường dây. Chân DE và /RE của MAX3485 nối chung vào PA1.
Bảng tham chiếu
| Địa chỉ HMI | Offset | Nội dung | Quyền |
|---|---|---|---|
| 40001 | 0 | Nhiệt độ ×10 (°C) | Đọc |
| 40002 | 1 | Số đếm sản phẩm (16 bit thấp) | Đọc |
| 40003 | 2 | Trạng thái (bit0 chạy, bit1 lỗi) | Đọc |
| 40004 | 3 | Điểm đặt nhiệt độ ×10 | Đọc/Ghi |
| 40005 | 4 | Lệnh (1 = Start, 2 = Stop, 3 = Reset đếm) | Ghi |
5. Nguyên lý và thuật toán
Khung RTU. [Địa chỉ 1 byte][Mã hàm 1 byte][Dữ liệu N byte][CRC 2 byte, byte thấp trước]. Các khung cách nhau bởi khoảng lặng ít nhất 3,5 thời gian ký tự; trong một khung, giữa hai byte không được lặng quá 1,5 ký tự. Ở 9600 baud (11 bit/ký tự) t3,5 ≈ 4 ms; trên 19200 baud tiêu chuẩn khuyến nghị dùng cố định 1,75 ms.
CRC-16/MODBUS. Đa thức 0xA001 (dạng đảo của 0x8005), giá trị khởi tạo 0xFFFF, tính trên địa chỉ + mã hàm + dữ liệu.
Định dạng mặc định. Chuẩn Modbus khuyến nghị 8 bit dữ liệu, parity chẵn (8E1); nhiều HMI mặc định 8N1. Hai bên phải cấu hình giống nhau.
Mã lỗi. Khi yêu cầu sai, slave trả mã hàm | 0x80 kèm mã lỗi: 01 hàm không hỗ trợ, 02 địa chỉ không hợp lệ, 03 giá trị không hợp lệ. Bản tin gửi tới địa chỉ 0 (broadcast) thì slave thực hiện nhưng không trả lời.
6. Chương trình mẫu
CRC và xử lý khung (gọi khi timer báo đã lặng t3,5 sau byte cuối cùng):
#define SLAVE_ID 1
#define NREG 10
uint16_t reg[NREG];
uint8_t rx[256], tx[256]; volatile uint16_t rxLen = 0;

uint16_t crc16(const uint8_t *b, uint16_t n)
{
    uint16_t c = 0xFFFF;
    while (n--) { c ^= *b++; for (int i = 0; i < 8; i++) c = (c & 1) ? (c >> 1) ^ 0xA001 : c >> 1; }
    return c;
}

static void reply(uint16_t n)
{
    uint16_t c = crc16(tx, n); tx[n++] = c & 0xFF; tx[n++] = c >> 8;
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_1, GPIO_PIN_SET);       // DE = phát
    HAL_UART_Transmit(&huart2, tx, n, 50);
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_1, GPIO_PIN_RESET);     // nhường bus
}
static uint8_t bc;                                   // 1 = bản tin broadcast
static void exception(uint8_t fc, uint8_t code)
{ if (bc) return; tx[0] = SLAVE_ID; tx[1] = fc | 0x80; tx[2] = code; reply(3); }

void modbus_frame(void)
{
    uint16_t n = rxLen; rxLen = 0;
    if (n < 8 || (rx[0] != SLAVE_ID && rx[0] != 0)) return;
    if (crc16(rx, n - 2) != (rx[n-2] | rx[n-1] << 8)) return;   // sai CRC: im lặng
    uint8_t fc = rx[1]; uint16_t a = rx[2] << 8 | rx[3], q = rx[4] << 8 | rx[5];
    bc = (rx[0] == 0);

    if (fc == 3) {                                   // Read Holding Registers
        if (q < 1 || q > 125) { exception(fc, 3); return; }
        if (a + q > NREG)     { exception(fc, 2); return; }
        tx[0] = SLAVE_ID; tx[1] = 3; tx[2] = q * 2;
        for (int i = 0; i < q; i++) { tx[3+2*i] = reg[a+i] >> 8; tx[4+2*i] = reg[a+i]; }
        if (!bc) reply(3 + q * 2);
    } else if (fc == 6) {                            // Write Single Register
        if (a >= NREG) { exception(fc, 2); return; }
        reg[a] = q; memcpy(tx, rx, 6);
        if (!bc) reply(6);
    } else if (fc == 16) {                           // Write Multiple Registers
        if (a + q > NREG || rx[6] != q * 2) { exception(fc, 2); return; }
        for (int i = 0; i < q; i++) reg[a+i] = rx[7+2*i] << 8 | rx[8+2*i];
        memcpy(tx, rx, 6);
        if (!bc) reply(6);
    } else exception(fc, 1);
}
Nhận từng byte bằng ngắt, mỗi byte khởi động lại timer t3,5 (TIM4 one-pulse, ví dụ 4 ms ở 9600 baud):
uint8_t b; volatile uint8_t frameReady = 0;
void HAL_UART_RxCpltCallback(UART_HandleTypeDef *h)
{
    if (rxLen < sizeof rx) rx[rxLen++] = b;
    __HAL_TIM_SET_COUNTER(&htim4, 0);
    HAL_TIM_Base_Start_IT(&htim4);
    HAL_UART_Receive_IT(&huart2, &b, 1);
}
void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *h)
{
    if (h->Instance == TIM4) { HAL_TIM_Base_Stop_IT(&htim4); frameReady = 1; }
}
/* while(1): if (frameReady) { frameReady = 0; modbus_frame(); } */
Thay vì HAL_UART_Transmit chặn, có thể dùng DMA và tắt DE trong ngắt Transmission Complete (TC) – thời điểm byte cuối đã ra khỏi thanh ghi dịch.
7. Các bước triển khai và kiểm thử
- Thử trước với máy tính: USB–RS485 + phần mềm Modbus Poll/QModMaster, ID 1, 9600 8E1, đọc 40001–40005.
- Ghi 40004 từ máy tính, kiểm tra biến điểm đặt trong STM32 thay đổi.
- Gửi khung sai CRC: slave phải im lặng; đọc địa chỉ 40020: slave trả mã lỗi 02.
- Trên HMI: thêm thiết bị Modbus RTU, đúng cổng COM, baud/parity, station 1; tạo Numeric Display đọc 4x-1 và Numeric Input ghi 4x-4.
- Đo bằng oscilloscope hai dây A/B khi truyền để xác nhận chân DE nhả đúng lúc.
8. Lỗi thường gặp và cách xử lý
- HMI báo "No response": sai baud/parity/ID; đảo dây A/B (mỗi hãng ghi nhãn A/B khác nhau – cứ thử đảo); quên tắt DE sau khi phát nên chặn bus.
- Lỗi CRC lặp lại: thiếu điện trở đầu cuối hoặc phân cực trên đường dài; GND tham chiếu chưa nối.
- Địa chỉ lệch 1: HMI hiển thị 40001 nhưng gửi offset 0 – hiểu đúng quy ước "1-based" và "0-based" của từng hãng.
- Thỉnh thoảng mất khung: t3,5 đặt quá ngắn so với baud, hoặc có tác vụ khác chặn ngắt UART quá lâu.
9. Hướng mở rộng
- Thêm hàm 01/05 (coil) cho các bit lệnh, lưu cấu hình (ID, baud) vào Flash.
- Làm Modbus master để STM32 đọc đồng hồ điện, biến tần.
- Chuyển lên Modbus TCP với module Ethernet W5500.