
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
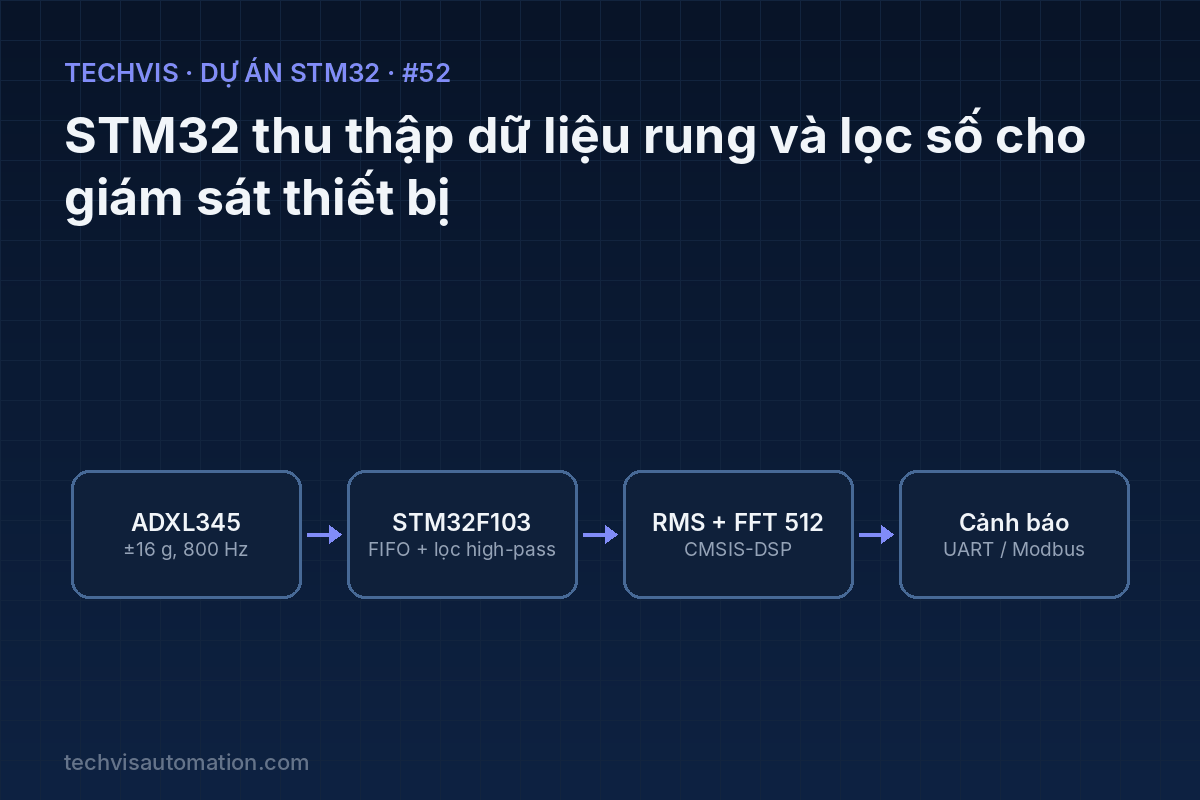
Module giám sát rung cho động cơ/quạt/bơm: STM32 đọc gia tốc 3 trục từ ADXL345 qua SPI ở 800 Hz bằng FIFO, lọc bỏ thành phần trọng trường, tính giá trị RMS và tần số đỉnh bằng FFT (CMSIS-DSP) để cảnh báo sớm hư hỏng.
Hầu hết hư hỏng cơ khí như mất cân bằng, lệch trục, mòn ổ bi đều làm thay đổi đặc tính rung trước khi máy dừng hẳn. Theo dõi rung định kỳ là nền tảng của bảo trì dự đoán. Dự án này xây dựng một module giám sát rung giá rẻ để học và thử nghiệm các kỹ thuật xử lý tín hiệu số trên vi điều khiển.
1. Bài toán thực tế
Thợ bảo trì thường chỉ phát hiện rung bất thường khi đã nghe tiếng kêu. Thiết bị đo rung chuyên dụng đắt tiền và thường chỉ đo theo đợt. Một module nhỏ gắn cố định trên vỏ động cơ, tự tính chỉ số rung và cảnh báo khi vượt ngưỡng sẽ giúp phát hiện sớm hơn.
2. Mục tiêu dự án
- Lấy mẫu gia tốc 3 trục đều đặn 800 Hz bằng FIFO của cảm biến, không mất mẫu.
- Lọc bỏ thành phần DC (trọng trường 1 g) bằng bộ lọc high-pass IIR.
- Tính RMS gia tốc theo từng khối 512 mẫu và tần số có biên độ lớn nhất bằng FFT.
- Cảnh báo theo hai mức (cảnh báo / nguy hiểm) so với đường nền đo khi máy còn tốt.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Module ADXL345 | Gia tốc 3 trục, ±2/4/8/16 g, độ phân giải 3,9 mg/LSB (full-res), ODR tới 3200 Hz, FIFO 32 mẫu, SPI/I²C | Cảm biến rung |
| STM32F103C8T6 | Cortex-M3 72 MHz (không có FPU) | Lấy mẫu và xử lý |
| Đế nam châm hoặc keo epoxy | Gắn chắc cảm biến lên vỏ máy | Truyền rung chính xác |
| Cáp có chống nhiễu | Ngắn nhất có thể | Kết nối SPI |
ADXL345 phù hợp để học và theo dõi xu hướng ở dải tần thấp. Với giám sát công nghiệp nghiêm túc (dải tần vài kHz, nhiễu thấp) nên dùng cảm biến rung chuyên dụng như ADXL1002 hoặc cảm biến IEPE.
4. Sơ đồ khối và đấu nối

ADXL345 nối SPI1 (chế độ 3: CPOL=1, CPHA=1, ≤ 5 MHz). Chân INT1 báo khi FIFO đạt ngưỡng (watermark) 16 mẫu, STM32 đọc một lần cả 16 mẫu × 3 trục. Dữ liệu dồn vào bộ đệm 512 mẫu; khi đầy, vòng lặp chính tính RMS và FFT.
Bảng đấu nối
| Tín hiệu | STM32 | ADXL345 |
|---|---|---|
| SCK | PA5 | SCL/SCLK |
| MISO | PA6 | SDO |
| MOSI | PA7 | SDA/SDI |
| CS | PA4 | CS (mức thấp = SPI) |
| Ngắt | PB0 (EXTI) | INT1 |
5. Nguyên lý và thuật toán
Cấu hình cảm biến. BW_RATE (0x2C) = 0x0D → ODR 800 Hz; DATA_FORMAT (0x31) = 0x0B → full-resolution ±16 g; FIFO_CTL (0x38) = 0x90 → chế độ Stream, watermark 16; INT_ENABLE (0x2E) = 0x02 → ngắt watermark ra INT1; POWER_CTL (0x2D) = 0x08 → bắt đầu đo.
Lọc high-pass. Bộ lọc bậc nhất y[n] = α(y[n−1] + x[n] − x[n−1]) với α ≈ 0,98 (tần số cắt ~2,6 Hz ở 800 Hz) loại bỏ trọng trường và trôi chậm, giữ lại thành phần rung.
RMS và FFT. RMS = √(Σx²/N) cho biết "năng lượng" rung. FFT 512 điểm ở 800 Hz cho độ phân giải 800/512 ≈ 1,56 Hz/bin, dải phân tích tới 400 Hz (Nyquist). Nhân cửa sổ Hann trước FFT để giảm rò phổ. Đỉnh phổ trùng tần số quay (ví dụ 1450 vòng/phút ≈ 24 Hz) thường gợi ý mất cân bằng; đỉnh ở 2× tần số quay gợi ý lệch trục.
Ngưỡng cảnh báo. Các tiêu chuẩn (ISO 10816/20816) đánh giá theo vận tốc rung RMS (mm/s); với module học tập, cách thực tế là đo đường nền khi máy còn tốt, đặt cảnh báo ở ~2× và nguy hiểm ở ~4× đường nền.
6. Chương trình mẫu
Ghi/đọc thanh ghi và đọc nhanh nhiều byte (bit 7 = đọc, bit 6 = đọc liên tiếp):
static void adxl_write(uint8_t reg, uint8_t val)
{
    uint8_t b[2] = { reg & 0x3F, val };
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_RESET);
    HAL_SPI_Transmit(&hspi1, b, 2, 5);
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_SET);
}

static void adxl_read_xyz(int16_t xyz[3])
{
    uint8_t cmd = 0x32 | 0xC0, d[6];
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_RESET);
    HAL_SPI_Transmit(&hspi1, &cmd, 1, 5);
    HAL_SPI_Receive(&hspi1, d, 6, 5);
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_SET);
    for (int i = 0; i < 3; i++) xyz[i] = (int16_t)(d[2*i] | (d[2*i+1] << 8));
}

void adxl_init(void)
{
    adxl_write(0x31, 0x0B);   // full-res ±16 g
    adxl_write(0x2C, 0x0D);   // 800 Hz
    adxl_write(0x38, 0x90);   // FIFO stream, watermark 16
    adxl_write(0x2F, 0x00);   // ngắt ra INT1
    adxl_write(0x2E, 0x02);   // bật ngắt watermark
    adxl_write(0x2D, 0x08);   // measure
}
Đọc FIFO khi có ngắt, lọc high-pass trục Z và tính RMS + FFT bằng CMSIS-DSP:
#include "arm_math.h"
#define N 512
float buf[N], fftOut[N], mag[N/2];
volatile uint16_t idx = 0; volatile uint8_t ready = 0;
arm_rfft_fast_instance_f32 fft;

void HAL_GPIO_EXTI_Callback(uint16_t pin)          // INT1: FIFO >= 16
{
    static float px = 0, py = 0;
    int16_t xyz[3];
    for (int k = 0; k < 16 && !ready; k++) {
        adxl_read_xyz(xyz);
        float x = xyz[2] * 0.0039f;               // g
        py = 0.98f * (py + x - px); px = x;       // high-pass
        buf[idx++] = py;
        if (idx == N) { idx = 0; ready = 1; }
    }
}

void analyse(void)                               // gọi trong while(1) khi ready
{
    float rms; arm_rms_f32(buf, N, &rms);
    for (int i = 0; i < N; i++)                  // cửa sổ Hann
        buf[i] *= 0.5f * (1 - arm_cos_f32(2 * PI * i / (N - 1)));
    arm_rfft_fast_f32(&fft, buf, fftOut, 0);
    arm_cmplx_mag_f32(fftOut, mag, N / 2);
    mag[0] = 0;
    float peak; uint32_t bin; arm_max_f32(mag, N / 2, &peak, &bin);
    printf("rms=%.3f g  peak=%.1f Hz\r\n", rms, bin * 800.0f / N);
    ready = 0;
}
/* khởi tạo một lần: arm_rfft_fast_init_f32(&fft, N); */
STM32F103 không có FPU nên phép tính float chạy bằng phần mềm; FFT 512 điểm vẫn chỉ mất vài chục ms – đủ nhanh vì mỗi khối dữ liệu dài 0,64 s. Nếu cần nhanh hơn, dùng STM32F4 (có FPU) hoặc bản FFT số nguyên Q15.
7. Các bước triển khai và kiểm thử
- Đọc thanh ghi DEVID (0x00) phải trả về 0xE5 – xác nhận SPI đúng chế độ.
- Đặt cảm biến nằm yên: trục Z ~ +1 g trước lọc, ~0 sau lọc high-pass.
- Gắn lên quạt bàn: so tần số đỉnh với tốc độ quay (đo bằng tachometer hoặc ước lượng từ thông số quạt).
- Dán một miếng băng dính nhỏ lên một cánh quạt để tạo mất cân bằng: RMS và biên độ đỉnh 1× tần số quay phải tăng rõ.
- Ghi đường nền 10 phút, đặt ngưỡng cảnh báo và thử kích hoạt.
8. Lỗi thường gặp và cách xử lý
- DEVID đọc ra 0x00 hoặc 0xFF: sai mode SPI (phải là mode 3) hoặc chân CS không được kéo xuống.
- Tần số đỉnh sai lệch: tần số lấy mẫu thực khác 800 Hz (kiểm tra BW_RATE) hoặc bị mất mẫu do đọc FIFO chậm.
- Phổ có nhiều đỉnh lạ: cảm biến gắn lỏng (cộng hưởng của giá đỡ); gắn trực tiếp, chắc chắn lên vỏ máy.
9. Hướng mở rộng
- Tích phân số gia tốc ra vận tốc rung (mm/s) để so sánh với ISO 10816/20816.
- Phân tích đường bao (envelope) để phát hiện sớm hư hỏng ổ bi.
- Gửi chỉ số RMS/đỉnh phổ về SCADA qua Modbus (dự án #61) hoặc LoRa (dự án #88).