
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
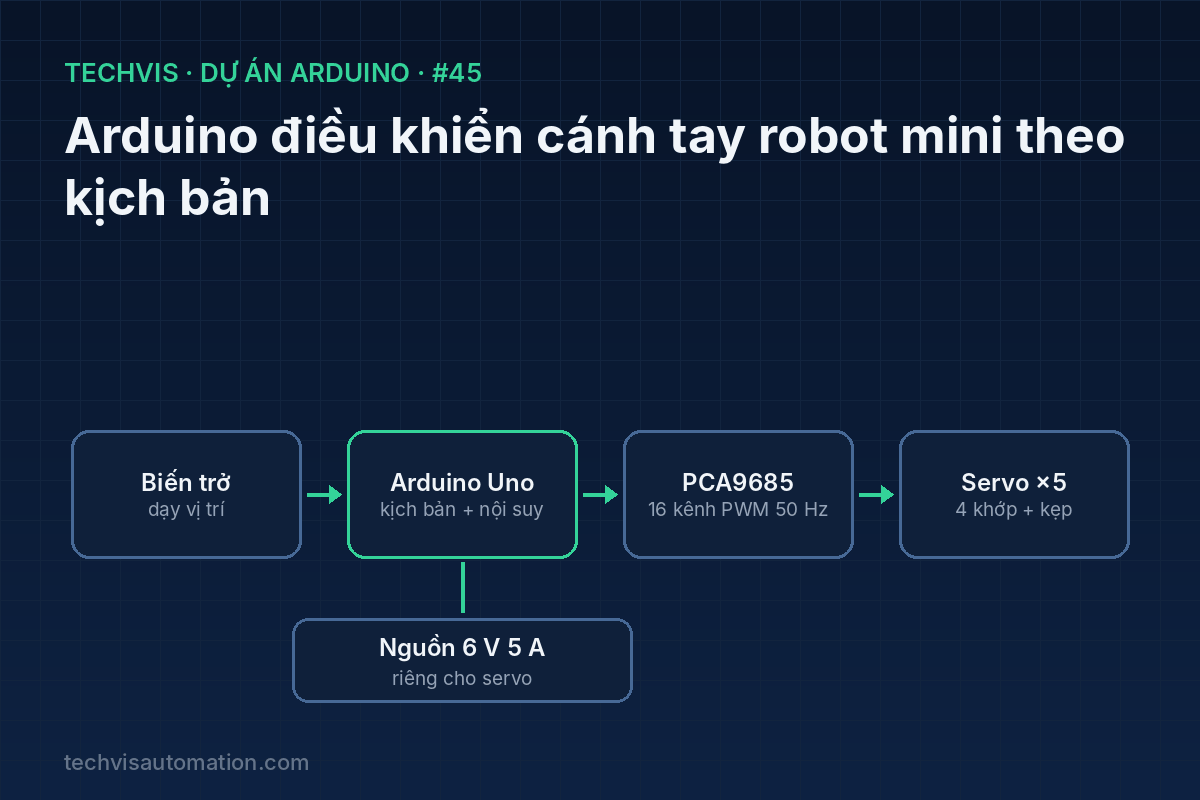
Cánh tay robot 4 bậc tự do + kẹp dùng servo, điều khiển bằng Arduino và driver PCA9685: dạy vị trí bằng biến trở, lưu kịch bản vào EEPROM, phát lại chuyển động mượt bằng nội suy và giới hạn tốc độ từng khớp.
Cánh tay robot mini là mô hình lý tưởng để học các khái niệm của robot công nghiệp: không gian khớp, điểm dạy (teach point), chương trình chuyển động và giới hạn tốc độ. Dự án đi theo đúng cách người vận hành dạy robot thật: đưa tay tới vị trí, ghi lại, rồi cho robot tự chạy lặp lại.
1. Bài toán thực tế
Gửi thẳng góc đích cho servo khiến cánh tay giật mạnh, rung, có thể làm rơi vật và gây quá dòng. Arduino Uno chỉ có ít chân PWM và thư viện Servo dùng timer có thể xung đột với các chức năng khác. Cần một kiến trúc điều khiển mượt và mở rộng được.
2. Mục tiêu dự án
- Điều khiển 5 servo bằng PCA9685 qua I²C, xung 50 Hz.
- Chế độ dạy: 4 biến trở điều khiển 4 khớp, nút ghi lại điểm, nút đóng/mở kẹp.
- Lưu tối đa 30 điểm vào EEPROM, không mất khi tắt nguồn.
- Chế độ chạy: nội suy tuyến tính trong không gian khớp, tất cả khớp tới đích cùng lúc.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Khung cánh tay 4DOF (mica/nhôm) | — | Cơ khí |
| Servo MG996R × 3 (khớp lớn), SG90/MG90S × 2 | Góc 0–180°, xung 0,5–2,5 ms (tùy loại) | Chấp hành |
| Module PCA9685 | 16 kênh PWM 12 bit, I²C, địa chỉ mặc định 0x40 | Tạo xung servo |
| Arduino Uno | — | Điều khiển |
| Biến trở 10 kΩ × 4, nút nhấn × 3 | — | Dạy điểm |
| Nguồn 6 V 5 A (hoặc 5 V 5 A) | Cấp vào cầu đấu V+ của PCA9685 | Nguồn servo |
Mỗi servo MG996R có thể kéo 1–2 A khi khởi động hoặc bị chặn. Tuyệt đối không cấp nguồn servo từ chân 5 V của Arduino; nối GND của nguồn servo chung với GND Arduino.
4. Sơ đồ khối và đấu nối

PCA9685 nối A4/A5. Kênh 0–3: đế, vai, khuỷu, cổ tay; kênh 4: kẹp. Biến trở vào A0–A3. Nút Ghi (D2), Kẹp (D3), Chạy/Dạy (D4) dùng INPUT_PULLUP.
5. Nguyên lý và thuật toán
Xung servo. Chu kỳ 20 ms (50 Hz), độ rộng xung khoảng 0,5–2,5 ms tương ứng 0–180°. PCA9685 có 4096 bước mỗi chu kỳ, nên 1 ms ≈ 205 bước. Mỗi servo nên được đo giới hạn thực tế (min/max) để tránh tì vào cơ khí.
Nội suy đồng bộ. Với mỗi đoạn chuyển động, tính khớp phải đi xa nhất, từ đó suy ra thời gian đoạn theo tốc độ tối đa cho phép (ví dụ 90°/s). Mọi khớp được nội suy tuyến tính theo cùng tỉ lệ thời gian, nên bắt đầu và kết thúc cùng lúc – chuyển động trông "có chủ đích" như robot thật.
Làm mượt đầu/cuối. Thay tỉ lệ tuyến tính s bằng s' = 3s² − 2s³ (đường cong smoothstep) để tăng tốc và giảm tốc êm, giảm rung và dòng đỉnh.
6. Chương trình mẫu
Nội suy và phát lại kịch bản (thư viện Adafruit PWM Servo Driver):
#include <Wire.h>
#include <Adafruit_PWMServoDriver.h>
#include <EEPROM.h>

Adafruit_PWMServoDriver pca;
const uint8_t J = 5;
const int MINP[J] = {110, 120, 120, 110, 150};   // bước PCA9685 ứng 0° (đo thực tế)
const int MAXP[J] = {500, 480, 480, 500, 330};   // ứng 180°
float cur[J] = {90, 90, 90, 90, 40};
const float VMAX = 90.0;                          // độ/giây

void setDeg(uint8_t ch, float d) {
  d = constrain(d, 0, 180);
  pca.setPWM(ch, 0, MINP[ch] + (MAXP[ch] - MINP[ch]) * d / 180.0);
}

void moveTo(const uint8_t target[J]) {
  float dmax = 0;
  for (int i = 0; i < J; i++) dmax = max(dmax, fabs(target[i] - cur[i]));
  unsigned long T = max(200UL, (unsigned long)(dmax / VMAX * 1000));
  float start[J]; memcpy(start, cur, sizeof cur);
  unsigned long t0 = millis();
  for (;;) {
    float s = min(1.0, (millis() - t0) / (float)T);
    float k = s * s * (3 - 2 * s);                // smoothstep
    for (int i = 0; i < J; i++) { cur[i] = start[i] + (target[i] - start[i]) * k; setDeg(i, cur[i]); }
    if (s >= 1) break;
    delay(15);
  }
}

// EEPROM: byte 0 = số điểm, sau đó mỗi điểm 5 byte (góc 0..180)
void playScript() {
  uint8_t n = EEPROM.read(0), p[J];
  for (uint8_t k = 0; k < n && k < 30; k++) {
    for (int i = 0; i < J; i++) p[i] = EEPROM.read(1 + k * J + i);
    moveTo(p);
    delay(300);                                   // dừng ngắn tại mỗi điểm
  }
}

void setup() { pca.begin(); pca.setOscillatorFrequency(27000000); pca.setPWMFreq(50); }
Ở chế độ dạy: đọc biến trở, map(analogRead(A0), 0, 1023, 0, 180), lọc trung bình rồi gọi setDeg; khi nhấn nút Ghi thì lưu 5 góc hiện tại vào EEPROM và tăng số điểm ở byte 0.
7. Các bước triển khai và kiểm thử
- Tháo tay đòn khỏi servo, chạy chương trình đặt tất cả về 90°, rồi lắp tay đòn ở vị trí trung tâm cơ khí.
- Đo MINP/MAXP thực tế của từng servo bằng cách tăng/giảm dần tới khi gần chạm giới hạn cơ khí.
- Dạy kịch bản gắp – đặt 6 điểm: trên vật, hạ xuống, kẹp, nâng lên, tới vị trí đặt, nhả.
- Phát lại 20 lần, đánh dấu vị trí đặt vật để đo độ lặp lại.
- Thử giảm VMAX nếu vật bị văng hoặc tay rung.
8. Lỗi thường gặp và cách xử lý
- Servo giật, Arduino reset: nguồn servo yếu hoặc dùng chung với Arduino.
- Servo kêu rè và nóng khi đứng yên: đang ép vào giới hạn cơ khí – thu hẹp MINP/MAXP.
- Góc lệch nhiều so với lệnh: tần số dao động thực của PCA9685 khác 25 MHz; hiệu chỉnh
setOscillatorFrequencybằng cách đo xung.
9. Hướng mở rộng
- Tính động học thuận/nghịch để điều khiển theo tọa độ X-Y-Z của đầu kẹp.
- Gắn camera nhận màu sắc để gắp – phân loại sản phẩm (xem dự án #33).
- Điều khiển qua giao diện web/điện thoại bằng ESP32.