
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
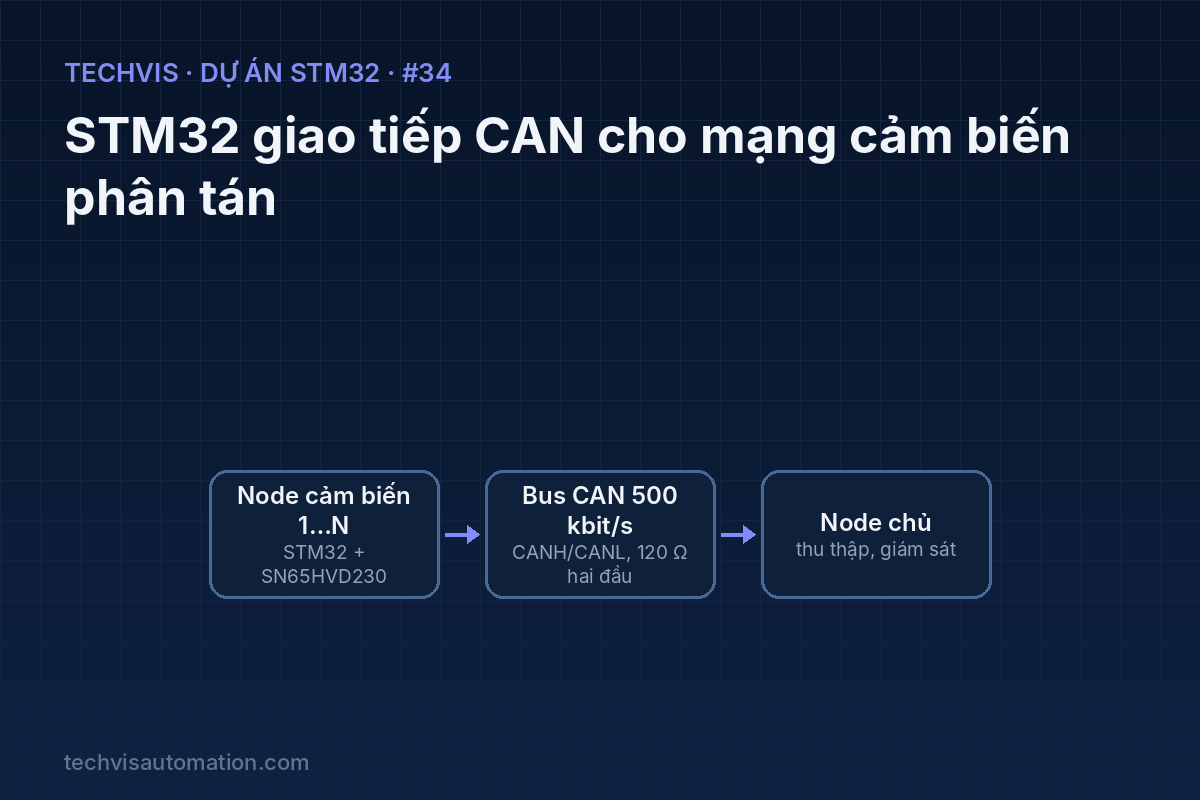
Xây dựng mạng CAN 500 kbit/s gồm nhiều node STM32F103 dùng bộ bxCAN và transceiver SN65HVD230: thiết kế ID bản tin, cấu hình bit timing, bộ lọc, đấu điện trở đầu cuối 120 Ω và phát hiện node mất kết nối.
CAN là mạng truyền thông được sinh ra cho ô tô và ngày nay xuất hiện khắp nơi trong máy móc công nghiệp: chống nhiễu tốt nhờ tín hiệu vi sai, nhiều node trên một đôi dây, tự phân xử khi hai node cùng gửi. STM32F103 có sẵn bộ điều khiển CAN (bxCAN), chỉ cần thêm một chip transceiver là tham gia mạng được.
1. Bài toán thực tế
Một máy có nhiều cảm biến đặt rải rác (nhiệt độ, áp suất, hành trình). Kéo dây tín hiệu analog về tủ điều khiển vừa tốn dây vừa dễ nhiễu. Giải pháp: đặt một node vi điều khiển gần cụm cảm biến, số hóa tại chỗ và gửi dữ liệu về qua một đôi dây CAN chung.
2. Mục tiêu dự án
- Hiểu sự khác nhau giữa bộ điều khiển CAN (trong STM32) và transceiver (SN65HVD230/TJA1050).
- Cấu hình bit timing 500 kbit/s với APB1 = 36 MHz.
- Thiết kế bảng ID bản tin theo mức ưu tiên; cấu hình bộ lọc để node chỉ nhận bản tin cần thiết.
- Node chủ phát hiện node con mất kết nối nhờ bản tin heartbeat.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| STM32F103C8T6 (mỗi node 1 kit) | bxCAN chuẩn CAN 2.0B, ID 11 và 29 bit | Bộ điều khiển CAN |
| Module SN65HVD230 | Nguồn 3,3 V, tới 1 Mbit/s, ISO 11898 | Transceiver: chuyển TX/RX thành CANH/CANL |
| Điện trở 120 Ω (2 cái) | Đặt ở hai đầu xa nhất của bus | Phối hợp trở kháng, chống phản xạ |
| Cáp xoắn đôi có chống nhiễu | Trở kháng ~120 Ω | Đường bus |
| Cảm biến tại node (ví dụ DS18B20, biến trở) | — | Dữ liệu để truyền |
Không nối thẳng CAN_TX/CAN_RX của hai STM32 với nhau – luôn phải có transceiver. TJA1050 cần nguồn 5 V; với vi điều khiển 3,3 V, SN65HVD230 là lựa chọn gọn hơn.
4. Sơ đồ khối và đấu nối

Mỗi node: STM32 PA12 (CAN_TX) → chân D của transceiver, PA11 (CAN_RX) ← chân R. Tất cả transceiver nối chung CANH với CANH, CANL với CANL theo kiểu daisy-chain (không đi hình sao), hai đầu bus có 120 Ω. Đo giữa CANH và CANL khi tắt nguồn phải được khoảng 60 Ω.
Lưu ý trên STM32F103: CAN và USB dùng chung vùng SRAM đệm nên không chạy đồng thời hai khối này.
Bảng tham chiếu
| ID (11 bit) | Bản tin | Chu kỳ | Dữ liệu (8 byte) |
|---|---|---|---|
| 0x080 | Lệnh từ node chủ (dừng khẩn, đặt chế độ) | Khi cần | cmd, tham số |
| 0x100 + node | Dữ liệu cảm biến | 100 ms | int16 nhiệt độ ×10, uint16 analog, trạng thái, bộ đếm |
| 0x700 + node | Heartbeat | 1 s | trạng thái node, số lỗi CAN |
5. Nguyên lý và thuật toán
Ưu tiên theo ID. Trên bus CAN, bit 0 "thắng" bit 1. Khi hai node gửi cùng lúc, node có ID nhỏ hơn thắng phân xử và tiếp tục, node kia tự rút lui và gửi lại sau. Vì vậy lệnh khẩn đặt ID nhỏ nhất, heartbeat đặt ID lớn.
Bit timing. APB1 = 36 MHz, Prescaler = 4 → mỗi time quantum (tq) = 1/9 µs. Một bit 500 kbit/s = 2 µs = 18 tq = 1 (Sync) + 15 (BS1) + 2 (BS2). Điểm lấy mẫu = 16/18 ≈ 88,9 % – nằm trong vùng khuyến nghị 85–90 %. Mọi node trên bus phải cùng tốc độ.
Bộ lọc. bxCAN có 14 filter bank. Ở chế độ mask 32 bit, node chủ có thể nhận toàn bộ dải 0x100–0x17F bằng ID = 0x100, mask = 0x780 (so sánh 4 bit cao).
Xử lý lỗi. Bật Automatic Bus-Off Management để node tự phục hồi sau khi bị cô lập do lỗi liên tục. Node chủ đánh dấu một node là mất kết nối nếu quá 3 s không nhận heartbeat.
6. Chương trình mẫu
Node cảm biến: cấu hình filter, khởi động CAN và gửi dữ liệu mỗi 100 ms (CubeMX: CAN Prescaler 4, BS1 15tq, BS2 2tq, SJW 1tq, Auto Bus-Off ON):
#define NODE_ID 2
CAN_TxHeaderTypeDef tx = { .StdId = 0x100 + NODE_ID, .IDE = CAN_ID_STD,
                           .RTR = CAN_RTR_DATA, .DLC = 8 };

void can_setup(void)
{
    CAN_FilterTypeDef f = {0};
    f.FilterBank = 0;
    f.FilterMode = CAN_FILTERMODE_IDMASK;
    f.FilterScale = CAN_FILTERSCALE_32BIT;
    f.FilterIdHigh = 0x080 << 5;            // chỉ nhận lệnh 0x080
    f.FilterMaskIdHigh = 0x7FF << 5;
    f.FilterFIFOAssignment = CAN_RX_FIFO0;
    f.FilterActivation = ENABLE;
    HAL_CAN_ConfigFilter(&hcan, &f);
    HAL_CAN_Start(&hcan);
    HAL_CAN_ActivateNotification(&hcan, CAN_IT_RX_FIFO0_MSG_PENDING);
}

void send_sample(int16_t temp_x10, uint16_t analog, uint8_t status)
{
    static uint8_t seq = 0;
    uint8_t d[8] = { temp_x10 & 0xFF, temp_x10 >> 8, analog & 0xFF, analog >> 8,
                     status, seq++, 0, 0 };
    uint32_t mailbox;
    if (HAL_CAN_GetTxMailboxesFreeLevel(&hcan) > 0)
        HAL_CAN_AddTxMessage(&hcan, &tx, d, &mailbox);
}

void HAL_CAN_RxFifo0MsgPendingCallback(CAN_HandleTypeDef *h)
{
    CAN_RxHeaderTypeDef rh; uint8_t d[8];
    HAL_CAN_GetRxMessage(h, CAN_RX_FIFO0, &rh, d);
    if (rh.StdId == 0x080 && d[0] == 0x01) { /* lệnh dừng khẩn */ }
}
Node chủ dùng filter ID 0x100/mask 0x780 để nhận mọi bản tin dữ liệu, ghi lại HAL_GetTick() lần cuối thấy từng node, và báo lỗi khi quá 3 s không thấy heartbeat.
7. Các bước triển khai và kiểm thử
- Bắt đầu với 2 node đặt trên bàn, dây ngắn, đủ 2 điện trở 120 Ω. Đo 60 Ω giữa CANH–CANL khi tắt nguồn.
- Thử chế độ Loopback của bxCAN trên từng node để xác nhận cấu hình phần mềm trước khi ra bus thật.
- Chuyển sang Normal, node 1 gửi, node 2 nhận và in ra UART.
- Thêm node thứ 3, kéo dài dây vài chục mét, theo dõi bộ đếm lỗi (thanh ghi ESR: TEC/REC).
- Rút một node khỏi bus: node chủ phải báo mất kết nối trong vòng 3 s, các node còn lại vẫn chạy bình thường.
8. Lỗi thường gặp và cách xử lý
- HAL_CAN_AddTxMessage thành công nhưng không node nào nhận: chỉ có một node trên bus thì không ai gửi ACK, bản tin bị gửi lại liên tục – cần ít nhất 2 node ở chế độ Normal.
- Bus-off liên tục: các node khác tốc độ, thiếu/thừa điện trở đầu cuối, nối nhầm CANH/CANL.
- Nhận được nhưng dữ liệu sai: kiểm tra thứ tự byte (little-endian) giữa node gửi và node nhận.
- Không vào được callback nhận: quên kích hoạt filter hoặc quên bật ngắt CAN RX0 trong NVIC.
9. Hướng mở rộng
- Áp dụng chuẩn tầng ứng dụng như CANopen hoặc J1939 thay cho bảng ID tự định nghĩa.
- Thêm bootloader qua CAN để cập nhật firmware từng node mà không tháo máy.
- Node chủ chuyển dữ liệu sang Modbus TCP/MQTT để đưa lên SCADA/IoT.