
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
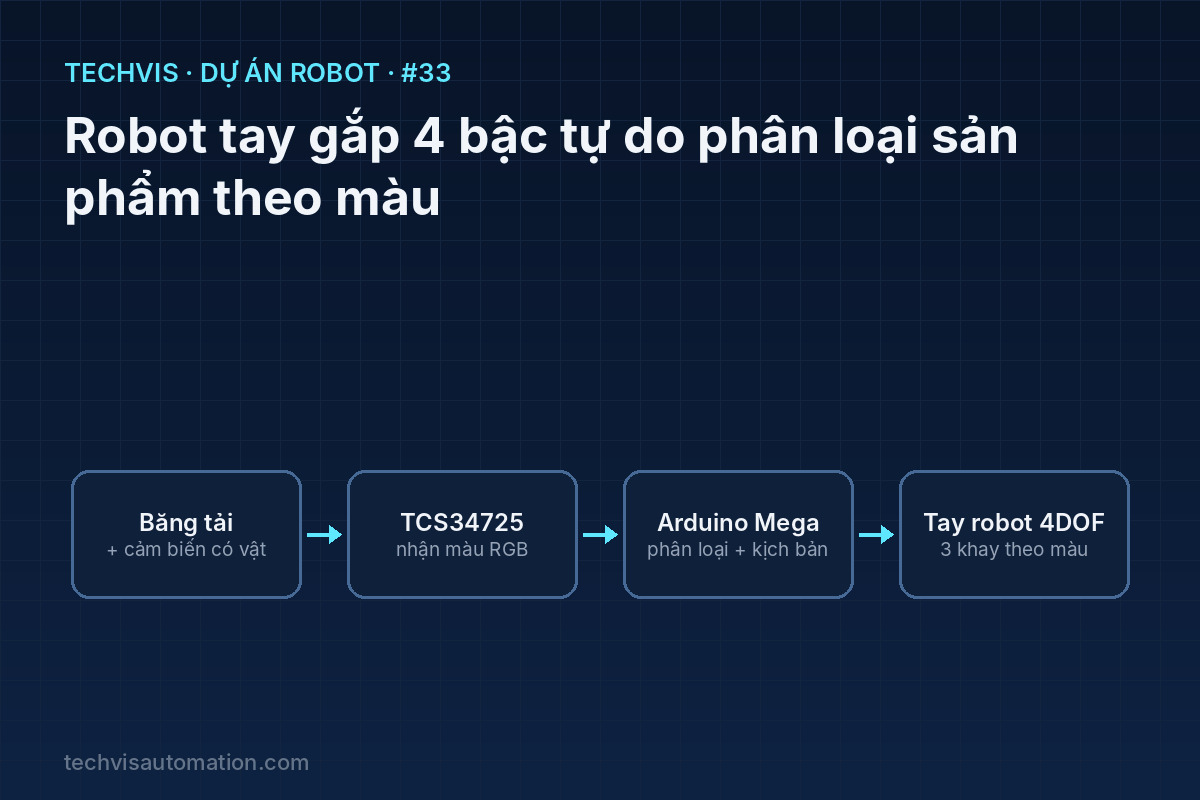
Trạm phân loại sản phẩm theo màu: băng tải đưa vật tới vị trí kiểm tra, cảm biến TCS34725 nhận diện màu bằng sắc độ chuẩn hóa, cánh tay robot 4 bậc tự do gắp và đặt vào 3 khay đỏ – xanh lá – xanh dương, có đếm số lượng và loại bỏ vật không xác định.
Phân loại theo màu là bài toán kinh điển trong đào tạo robot và tự động hóa: kết hợp cảm biến, băng tải và tay máy thành một trạm hoàn chỉnh. Dự án tái sử dụng cánh tay của dự án #45 và bổ sung phần nhận dạng màu đáng tin cậy.
1. Bài toán thực tế
Giá trị RGB thô thay đổi rất nhiều theo khoảng cách và độ sáng: cùng một vật đỏ đặt gần hay xa cho số đọc khác nhau. Nếu so ngưỡng trực tiếp trên giá trị thô, trạm sẽ phân loại sai thường xuyên.
2. Mục tiêu dự án
- Đo màu ổn định bằng TCS34725 có đèn LED trắng riêng và hộp che sáng.
- Phân loại bằng sắc độ chuẩn hóa (r, g, b chia cho tổng) và khoảng cách tới màu mẫu.
- Vật không đủ gần màu mẫu nào → khay "không xác định".
- Phối hợp băng tải – cảm biến – tay robot theo trình tự, đếm số lượng mỗi loại.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Cảm biến màu TCS34725 | RGB + Clear, I²C 0x29, có LED trắng | Nhận màu |
| Cánh tay 4DOF + kẹp, PCA9685, nguồn servo riêng | Như dự án #45 | Gắp – đặt |
| Băng tải mini + động cơ DC + driver | — | Cấp vật |
| Cảm biến quang/hồng ngoại có vật | — | Dừng băng tải đúng vị trí |
| Arduino Mega | — | Điều khiển trạm |
| Khối gỗ/nhựa sơn 3 màu | — | Vật thử |
4. Sơ đồ khối và đấu nối

Cảm biến có vật đặt ngay trước vị trí kiểm tra. Khi vật tới, băng tải dừng; TCS34725 đặt trong hộp che sáng phía trên đo màu; Arduino quyết định khay đích rồi gọi kịch bản gắp tương ứng; sau khi tay rời vùng băng tải thì băng tải chạy tiếp.
Bảng tham chiếu
| Khay | Màu mẫu (r, g, b chuẩn hóa – ví dụ) | Điểm đặt của tay |
|---|---|---|
| 1 | Đỏ (0,55; 0,24; 0,21) | Góc đế 30° |
| 2 | Xanh lá (0,28; 0,46; 0,26) | Góc đế 60° |
| 3 | Xanh dương (0,22; 0,33; 0,45) | Góc đế 120° |
| 4 | Không xác định | Góc đế 150° |
5. Nguyên lý và thuật toán
Chuẩn hóa sắc độ. r = R/(R+G+B), tương tự g, b. Phép chia loại bỏ phần lớn ảnh hưởng của độ sáng và khoảng cách, chỉ giữ lại "màu" thực sự. Kênh Clear dùng để kiểm tra đủ sáng (vật có mặt).
Phân loại lân cận gần nhất. Tính khoảng cách Euclid từ (r, g, b) đo được tới từng màu mẫu; chọn mẫu gần nhất nếu khoảng cách
Thời gian tích phân. Đặt integration time ~ 50 ms và gain 4× để số đọc vừa đủ lớn mà không bão hòa; đo 3 lần lấy trung bình cho mỗi vật.
6. Chương trình mẫu
Đo màu và phân loại (thư viện Adafruit_TCS34725):
#include <Adafruit_TCS34725.h>
Adafruit_TCS34725 tcs(TCS34725_INTEGRATIONTIME_50MS, TCS34725_GAIN_4X);

struct Ref { float r, g, b; uint8_t bin; };
Ref refs[] = { {0.55, 0.24, 0.21, 1}, {0.28, 0.46, 0.26, 2}, {0.22, 0.33, 0.45, 3} };
const float MAX_DIST = 0.08;
uint16_t counts[5];

uint8_t classify() {
  float sr = 0, sg = 0, sb = 0;
  for (int k = 0; k < 3; k++) {
    uint16_t r, g, b, c; tcs.getRawData(&r, &g, &b, &c);   // chờ đủ thời gian tích phân
    float s = r + g + b; if (s < 50) return 0;              // không có vật / quá tối
    sr += r / s; sg += g / s; sb += b / s;
  }
  sr /= 3; sg /= 3; sb /= 3;
  uint8_t best = 4; float bestD = 1e9;
  for (auto &f : refs) {
    float d = sqrt(sq(sr - f.r) + sq(sg - f.g) + sq(sb - f.b));
    if (d < bestD) { bestD = d; best = f.bin; }
  }
  return bestD < MAX_DIST ? best : 4;                      // 4 = không xác định
}

void loop() {
  conveyor(true);
  if (digitalRead(PART_SENSOR) == LOW) {                   // vật tới vị trí kiểm tra
    conveyor(false); delay(200);                           // chờ vật đứng yên
    uint8_t bin = classify();
    if (bin) { pickFromBelt(); placeToBin(bin); counts[bin]++; }
  }
}
pickFromBelt() và placeToBin() dùng hàm moveTo() nội suy mượt của dự án #45 với các điểm đã dạy sẵn.
7. Các bước triển khai và kiểm thử
- Lắp TCS34725 trong hộp che sáng, cố định khoảng cách tới mặt vật (~1 cm).
- Đo 10 lần mỗi vật mẫu, in (r, g, b) chuẩn hóa ra Serial, nhập vào bảng màu mẫu.
- Thử 30 vật trộn ngẫu nhiên, tính tỉ lệ đúng; chỉnh MAX_DIST.
- Dạy các điểm gắp trên băng tải và điểm đặt 4 khay.
- Chạy liên tục 15 phút, ghi số lượng mỗi khay và số lần gắp trượt.
8. Lỗi thường gặp và cách xử lý
- Phân loại sai khi đổi ánh sáng phòng: hộp che sáng hở; luôn bật LED của cảm biến khi đo.
- Xanh lá và xanh dương bị nhầm: màu vật quá gần nhau – lấy thêm mẫu, cân nhắc thêm kênh Clear hoặc chuyển sang không gian màu HSV.
- Gắp trượt: vật dừng không đúng chỗ do quán tính băng tải – thêm thanh chặn hoặc giảm tốc trước cảm biến.
9. Hướng mở rộng
- Thay cảm biến màu bằng camera + OpenCV để phân loại theo cả hình dạng và kích thước.
- Đếm sản lượng và gửi lên HMI/SCADA.
- Gắp vật đang chạy trên băng tải (tracking) như dự án #51.