
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
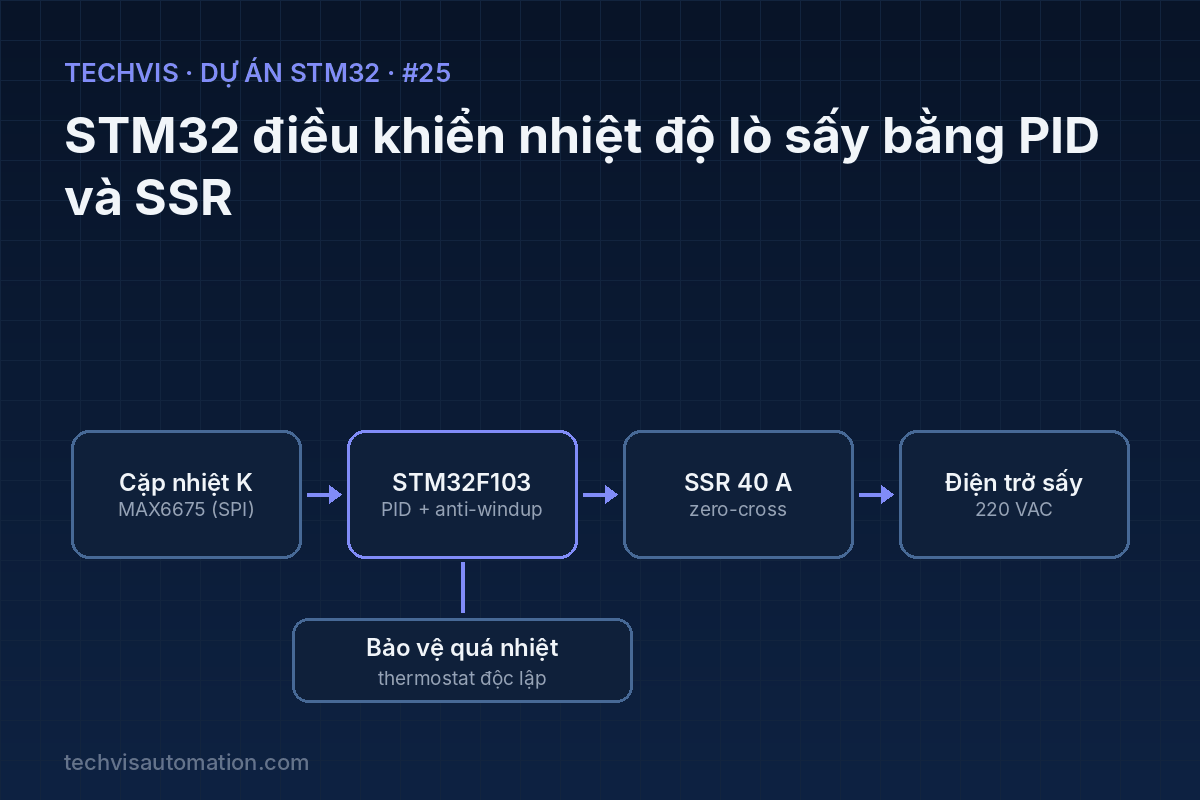
Bộ điều khiển nhiệt độ lò sấy dùng STM32F103, đọc cặp nhiệt K qua MAX6675, thuật toán PID có chống bão hòa tích phân và điều khiển công suất điện trở sấy bằng SSR theo chu kỳ thời gian.
Lò sấy nông sản, lò sấy linh kiện hay tủ ủ đều cần giữ nhiệt độ ổn định quanh điểm đặt. Điều khiển ON/OFF đơn giản làm nhiệt độ dao động vài độ; PID kết hợp SSR cho phép giữ sai số nhỏ hơn nhiều. Dự án xây dựng trọn bộ: đo nhiệt, thuật toán, công suất và bảo vệ.
1. Bài toán thực tế
Lò sấy có quán tính nhiệt lớn: khi cắt điện trở, nhiệt độ vẫn tiếp tục tăng thêm một lúc. Nếu chỉ bật/tắt theo ngưỡng, nhiệt độ sẽ vọt lố rồi tụt sâu. Ngoài ra, khi lò mới khởi động (sai số lớn kéo dài), khâu tích phân của PID dễ bị "tích lũy" quá mức gây vọt lố nghiêm trọng – cần cơ chế chống bão hòa.
2. Mục tiêu dự án
- Đo nhiệt độ 0–400 °C bằng cặp nhiệt K và MAX6675 (độ phân giải 0,25 °C).
- Cài đặt PID rời rạc chu kỳ 1 s, có anti-windup và giới hạn đầu ra 0–100 %.
- Điều khiển SSR theo kiểu "time-proportional" với cửa sổ 2 s.
- Phát hiện đứt cặp nhiệt và quá nhiệt để cắt tải an toàn.
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Cặp nhiệt điện loại K + module MAX6675 | Dải đo 0–1024 °C, 12 bit, 0,25 °C/LSB, SPI | Đo nhiệt độ buồng sấy |
| STM32F103C8T6 | 72 MHz | Tính PID, điều khiển SSR |
| SSR DC-AC 40 A (có zero-cross) | Điều khiển 3–32 VDC, tải 24–380 VAC | Đóng cắt điện trở sấy |
| Tản nhiệt cho SSR | Phù hợp dòng tải | SSR tỏa nhiệt ~1–1,5 W/A |
| Thermostat cơ / cầu chì nhiệt | Ngưỡng cao hơn điểm đặt tối đa | Bảo vệ độc lập với vi điều khiển |
| Transistor NPN / MOSFET nhỏ | Kéo dòng 10–15 mA cho đầu vào SSR | Đệm tín hiệu từ chân 3,3 V |
4. Sơ đồ khối và đấu nối

MAX6675 giao tiếp SPI chỉ đọc (SCK, CS, SO). STM32 tính toán rồi xuất tín hiệu điều khiển SSR qua transistor đệm. Mạch động lực 220 VAC đi qua thermostat bảo vệ độc lập rồi mới tới SSR – nếu chương trình lỗi, lò vẫn không thể quá nhiệt.
Bảng đấu nối
| Tín hiệu | STM32 | Thiết bị |
|---|---|---|
| SPI1 SCK | PA5 | MAX6675 SCK |
| SPI1 MISO | PA6 | MAX6675 SO |
| CS | PA4 (GPIO) | MAX6675 CS |
| SSR | PB0 → transistor NPN | SSR (+), SSR (−) về GND |
5. Nguyên lý và thuật toán
Đọc MAX6675. Kéo CS xuống, đọc 16 bit. Bit 14…3 là nhiệt độ (12 bit, mỗi đơn vị 0,25 °C); bit 2 = 1 nghĩa là cặp nhiệt bị hở. Chip cần khoảng 0,22 s cho mỗi lần chuyển đổi, vì vậy đọc với chu kỳ 250 ms trở lên.
PID rời rạc. u = Kp·e + Ki·Σe·T + Kd·(de/dt). Với lò sấy nên lấy đạo hàm trên giá trị đo (không phải trên sai số) để tránh giật khi thay đổi điểm đặt. Anti-windup: chỉ cộng tích phân khi đầu ra chưa bão hòa, và kẹp tích phân trong khoảng 0–100 %.
Time-proportional. Trong cửa sổ 2 s, nếu PID ra 35 % thì SSR bật 0,7 s và tắt 1,3 s. SSR có zero-cross nên đóng cắt ở điểm 0 của điện áp, ít nhiễu. Cửa sổ quá ngắn sẽ làm sai số do chỉ cắt được theo từng bán chu kỳ 10 ms.
Chỉnh tham số. Có thể dùng phương pháp đáp ứng bước: cấp 50 % công suất, ghi đường cong nhiệt, đo thời gian trễ L và hằng số thời gian T, rồi áp dụng công thức Ziegler–Nichols/Cohen–Coon làm điểm xuất phát, sau đó tinh chỉnh tay.
6. Chương trình mẫu
Đọc MAX6675 bằng HAL SPI (SPI1: Master Receive Only, 16 bit hoặc 2×8 bit, CPOL=0, CPHA=1Edge, ≤ 4 MHz):
// trả về nhiệt độ °C, hoặc -1 nếu cặp nhiệt bị hở
float max6675_read(void)
{
    uint8_t rx[2];
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_RESET);
    HAL_SPI_Receive(&hspi1, rx, 2, 10);
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_4, GPIO_PIN_SET);

    uint16_t raw = ((uint16_t)rx[0] << 8) | rx[1];
    if (raw & 0x0004) return -1.0f;          // bit D2: open thermocouple
    return (raw >> 3) * 0.25f;
}
PID có anti-windup và điều khiển SSR theo cửa sổ thời gian:
typedef struct { float kp, ki, kd, integ, prevMeas; } Pid;
Pid pid = { .kp = 8.0f, .ki = 0.08f, .kd = 40.0f };   // giá trị khởi đầu

float pid_step(Pid *p, float sp, float meas, float dt)
{
    float e = sp - meas;
    float deriv = -(meas - p->prevMeas) / dt;   // đạo hàm theo giá trị đo
    p->prevMeas = meas;
    float out = p->kp * e + p->integ + p->kd * deriv;
    if ((out < 100.0f || e < 0) && (out > 0.0f || e > 0))
        p->integ += p->ki * e * dt;              // chỉ tích phân khi chưa bão hòa
    if (p->integ > 100) p->integ = 100;
    if (p->integ < 0)   p->integ = 0;
    out = p->kp * e + p->integ + p->kd * deriv;
    return out < 0 ? 0 : (out > 100 ? 100 : out);
}

#define WINDOW_MS 2000
float setpoint = 60.0f, duty = 0;
uint32_t tPid = 0, winStart = 0;

/* trong while(1) */
uint32_t now = HAL_GetTick();
if (now - tPid >= 1000) {
    tPid = now;
    float t = max6675_read();
    if (t < 0 || t > 120.0f) duty = 0;          // hở cảm biến / quá nhiệt: cắt
    else duty = pid_step(&pid, setpoint, t, 1.0f);
}
if (now - winStart >= WINDOW_MS) winStart = now;
HAL_GPIO_WritePin(GPIOB, GPIO_PIN_0,
    (now - winStart) < duty * WINDOW_MS / 100 ? GPIO_PIN_SET : GPIO_PIN_RESET);
7. Các bước triển khai và kiểm thử
- Kiểm tra đo nhiệt: so MAX6675 với nhiệt kế chuẩn ở nhiệt độ phòng và trong nước sôi (~100 °C).
- Thử phần công suất bằng bóng đèn sợi đốt thay cho điện trở sấy, quan sát độ sáng theo duty.
- Chạy thử đáp ứng bước 50 % công suất, ghi log nhiệt độ mỗi giây qua UART để vẽ đồ thị.
- Nạp tham số PID khởi đầu, chạy với điểm đặt 60 °C: ghi lại độ vọt lố, thời gian xác lập, sai số xác lập.
- Tinh chỉnh: giảm vọt lố bằng giảm Kp/tăng Kd, triệt sai số xác lập bằng Ki.
- Thử bảo vệ: rút cặp nhiệt (phải cắt SSR), cho thermostat tác động (điện trở mất điện dù SSR đang dẫn).
8. Lỗi thường gặp và cách xử lý
- Nhiệt độ đọc nhảy lung tung: dây cặp nhiệt chạy song song dây động lực; đi dây riêng, xoắn đôi, thêm tụ 10 nF giữa T+ và T− tại module.
- Nhiệt độ âm hoặc 0 liên tục: cắm ngược cực cặp nhiệt (dây đỏ/vàng theo chuẩn từng nước khác nhau) hoặc đọc sai mode SPI.
- Dao động quanh điểm đặt: Kp hoặc Ki quá lớn; cửa sổ quá dài so với quán tính lò.
- SSR nóng: thiếu tản nhiệt, hoặc chọn SSR sát dòng tải; nên chọn dòng định mức gấp 2–3 lần dòng tải.
9. Hướng mở rộng
- Thêm màn hình và nút nhấn để đặt profile nhiệt nhiều bước (sấy – ủ – làm nguội).
- Dùng MAX31855 (14 bit, có bù mối lạnh tốt hơn) hoặc PT100 + MAX31865 cho dải nhiệt thấp chính xác cao.
- Gửi dữ liệu lên SCADA qua Modbus RTU (dự án #61) hoặc lưu thẻ SD (dự án #79).