
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
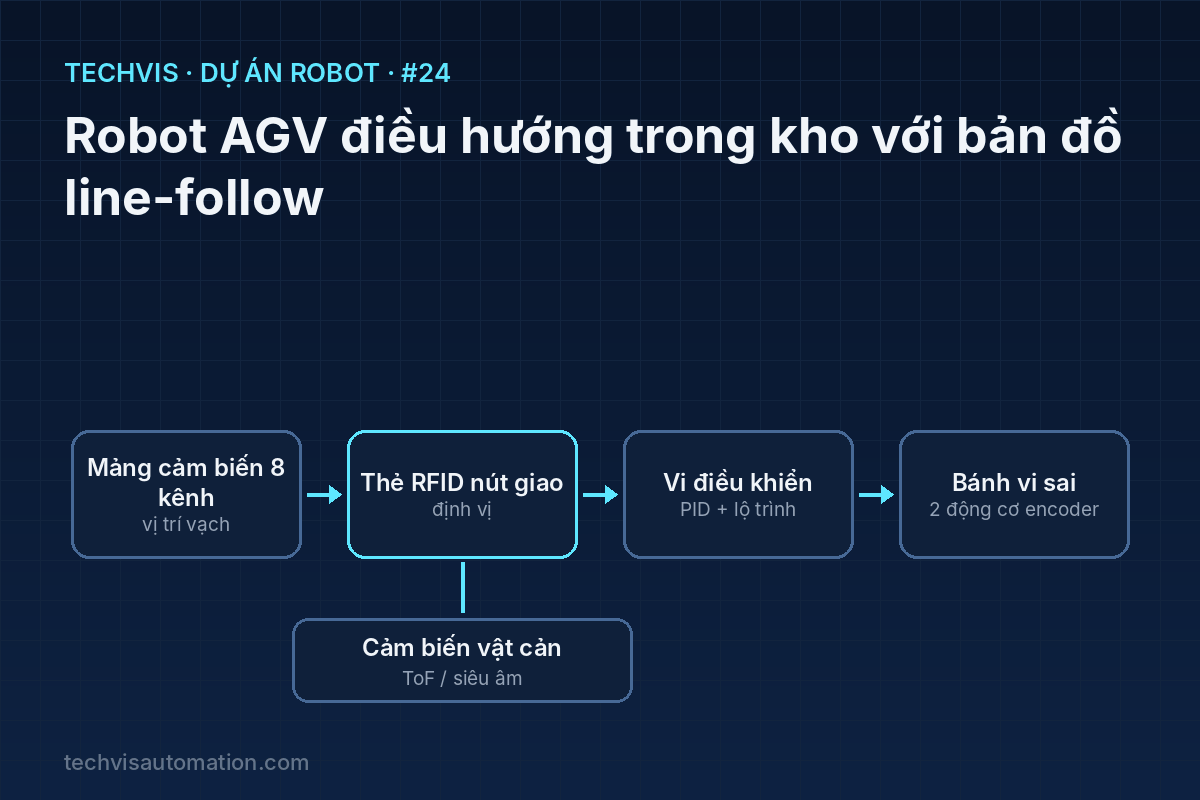
Robot AGV mô hình chạy theo vạch từ/vạch đen trong kho: dò vạch bằng mảng cảm biến 8 kênh và PID, xác định vị trí bằng thẻ RFID tại các nút giao, lập lộ trình trên bản đồ dạng đồ thị, dừng an toàn khi có vật cản và cập bến chính xác tại trạm.
AGV dò line là dạng xe tự hành lâu đời và vẫn được dùng rộng rãi trong nhà máy vì đơn giản, tin cậy và rẻ. Vạch từ dán trên sàn định nghĩa các tuyến đường, thẻ RFID tại các điểm giao giúp xe biết mình đang ở đâu. Dự án xây dựng một AGV mô hình với đủ các thành phần đó.
1. Bài toán thực tế
Kho có nhiều kệ và trạm nhận/trả hàng nối với nhau bằng mạng vạch. Xe cần đi từ trạm A tới trạm B theo đường ngắn nhất, rẽ đúng tại các ngã ba/ngã tư, dừng đúng vị trí và không va vào người hay vật cản.
2. Mục tiêu dự án
- Bám vạch ổn định bằng PID theo vị trí vạch tính từ mảng 8 cảm biến.
- Biểu diễn bản đồ kho dạng đồ thị: nút = thẻ RFID, cạnh = đoạn vạch kèm hướng rẽ.
- Tìm đường bằng BFS/Dijkstra, chuyển lộ trình thành chuỗi lệnh rẽ tại từng nút.
- Giảm tốc khi vật cản
3. Phần cứng sử dụng
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| Khung xe vi sai + bánh tự lựa | — | Nền tảng |
| 2 động cơ giảm tốc có encoder + driver | — | Truyền động |
| Mảng cảm biến hồng ngoại 8 kênh (ví dụ QTR-8A) hoặc cảm biến vạch từ | Ngõ ra analog/số | Dò vạch |
| Đầu đọc RFID 125 kHz/13,56 MHz đặt dưới gầm + thẻ dán sàn | — | Nhận diện nút giao |
| Cảm biến khoảng cách ToF VL53L1X hoặc siêu âm | — | Phát hiện vật cản |
| Arduino Mega / STM32 | — | Điều khiển |
AGV công nghiệp thật bắt buộc có cảm biến an toàn đạt chuẩn (máy quét laser an toàn), cản va chạm, nút dừng khẩn – cảm biến ToF/siêu âm trong mô hình chỉ phục vụ học tập.
4. Sơ đồ khối và đấu nối

Vòng điều khiển 100 Hz đọc mảng cảm biến → tính sai lệch vị trí vạch → PID ra chênh lệch tốc độ hai bánh. Khi đầu đọc gặp thẻ RFID, xe tra bảng lộ trình để biết tại nút này phải đi thẳng, rẽ trái, rẽ phải hay dừng.
Bảng tham chiếu
| Nút (thẻ) | Hướng Bắc | Hướng Đông | Hướng Nam | Hướng Tây |
|---|---|---|---|---|
| N1 – Trạm nhận hàng | N2 | — | — | — |
| N2 – Ngã ba | N4 | N3 | N1 | — |
| N3 – Kệ A | — | — | — | N2 |
| N4 – Ngã ba | N5 (Kệ B) | — | N2 | N6 (Trạm trả) |
5. Nguyên lý và thuật toán
Vị trí vạch. Trung bình có trọng số: pos = Σ(vi × 1000·i) / Σvi, cho giá trị 0–7000, tâm là 3500. Sai lệch e = pos − 3500. Khi mất vạch (Σv nhỏ), giữ hướng của lần cuối nhìn thấy và giảm tốc tìm lại.
PID bám vạch. Δ = Kp·e + Kd·(e − etrước); tốc độ trái = v0 + Δ, phải = v0 − Δ. Thường chỉ cần PD; giảm v0 khi |e| lớn (khúc cua) giúp xe không văng khỏi vạch.
Lộ trình thành lệnh rẽ. Biết hướng xe đang đi (Bắc/Đông/Nam/Tây) và hướng của cạnh tiếp theo trong lộ trình, lệnh tại nút là: cùng hướng → thẳng; quay +90° → rẽ phải; −90° → rẽ trái. Khi rẽ, xe đi thêm một đoạn ngắn rồi quay tại chỗ cho tới khi cảm biến giữa bắt lại vạch.
6. Chương trình mẫu
Bám vạch PD và xử lý lệnh tại nút giao (C++ Arduino):
enum Dir { N, E, S, W };
enum Act { STRAIGHT, LEFT, RIGHT, STOP };
const int V0 = 160; float kp = 0.06, kd = 0.4; int lastErr = 0;

int linePosition(bool &found) {
  long num = 0, den = 0;
  for (int i = 0; i < 8; i++) { int v = analogRead(A0 + i); num += (long)v * 1000 * i; den += v; }
  found = den > 800;
  static int last = 3500;
  if (found) last = num / den;
  return last;
}

Act actionAt(Dir heading, Dir next) {
  int d = (next - heading + 4) % 4;
  return d == 0 ? STRAIGHT : d == 1 ? RIGHT : d == 3 ? LEFT : STOP;   // 2 = quay đầu
}

void followLine(int vmax) {
  bool found; int e = linePosition(found) - 3500;
  int v = found ? vmax - abs(e) / 40 : 60;            // vào cua thì chậm lại
  int d = kp * e + kd * (e - lastErr); lastErr = e;
  setMotors(v + d, v - d);
}

void loop() {
  int dist = readDistanceCm();
  int vmax = dist < 30 ? 0 : dist < 60 ? V0 / 2 : V0;    // dừng / giảm tốc
  uint8_t tag;
  if (readTag(tag)) {                                     // tới một nút
    Dir next = route.nextDirection(tag);                 // từ lộ trình đã tính
    Act a = route.isGoal(tag) ? STOP : actionAt(heading, next);
    execute(a);                                          // rẽ/quay tới khi bắt lại vạch
    heading = next;
  }
  if (vmax == 0) setMotors(0, 0); else followLine(vmax);
  delay(10);
}
Đối tượng route giữ bảng kề của bản đồ (như bảng ở mục 4) và lộ trình tìm bằng BFS từ nút hiện tại tới nút đích – với bản đồ nhỏ, BFS cho đường ít nút nhất; cần tính theo chiều dài thật thì dùng Dijkstra.
7. Các bước triển khai và kiểm thử
- Hiệu chuẩn mảng cảm biến trên nền sàn và trên vạch (giá trị min/max từng kênh).
- Chỉnh PD trên vòng chạy hình bầu dục: tăng Kp tới khi lắc, rồi tăng Kd để dập lắc.
- Dán thẻ tại các nút, đọc ID và nhập bảng bản đồ.
- Chạy lộ trình N1 → N5 → N6 → N1 lặp lại 20 lần, đếm số lần rẽ sai.
- Đặt vật cản trên đường: xe phải giảm tốc rồi dừng, tự chạy tiếp khi vật được bỏ đi.
8. Lỗi thường gặp và cách xử lý
- Xe lắc mạnh: Kp quá lớn, tốc độ quá cao so với tần số đọc cảm biến.
- Đọc vạch sai dưới đèn xưởng: ánh sáng ngoài lọt vào cảm biến hồng ngoại – che chắn, hạ cảm biến sát sàn; vạch từ ít bị ảnh hưởng hơn.
- Bỏ lỡ thẻ RFID: xe đi quá nhanh so với thời gian đọc; giảm tốc gần nút hoặc dùng đầu đọc có vùng đọc rộng hơn.
9. Hướng mở rộng
- Hệ thống quản lý nhiều xe (traffic control): khóa đoạn đường để tránh hai xe đối đầu.
- Nhận lệnh vận chuyển từ WMS qua Wi-Fi/MQTT.
- Chuyển sang định vị không cần vạch bằng lidar (dự án #42, #69).