
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
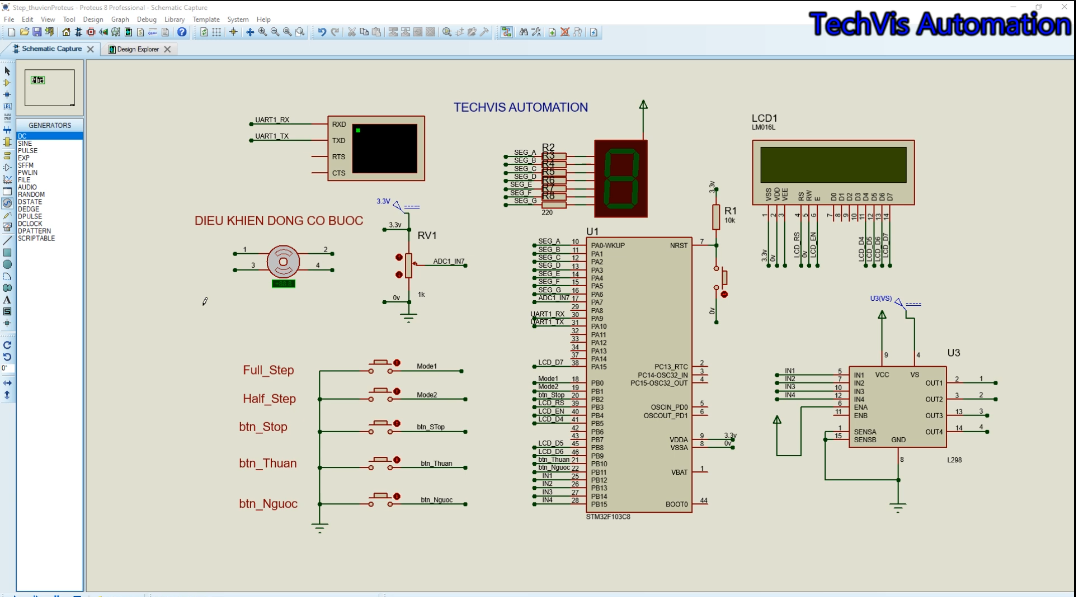
Bài tập 02: STM32F103C8 điều khiển động cơ bước qua driver L298 ở hai chế độ Full Step / Half Step, quay thuận – ngược – dừng bằng nút ngắt ngoài, biến trở ADC chỉnh tốc độ, LCD 16x2 và LED 7 đoạn hiển thị trạng thái, UART gửi báo cáo ra Virtual Terminal. Bước động cơ được phát trong ngắt Timer 2 để không bị giật.
Bài tập tổng hợp thứ hai của playlist: một hệ thống điều khiển động cơ bước dùng gần như đủ các ngoại vi cơ bản của STM32 – GPIO, ngắt ngoài, ADC, Timer, UART, LCD và LED 7 đoạn. Driver công suất là L298, loại "driver quốc dân" quen thuộc khi mới học điều khiển động cơ.
1. Video hướng dẫn (Bài tập 02)
Xem trên YouTube: youtube.com/watch?v=fEs4DXH7zq4 – thuộc playlist Học lập trình STM32 của TechVis Automation.
2. Mục tiêu bài tập
- Chọn chế độ Full Step (4 bước) hoặc Half Step (8 bước) bằng hai nút Mode1/Mode2.
- Quay thuận (CW), quay ngược (CCW), dừng bằng ba nút btn_Thuan, btn_Nguoc, btn_Stop.
- Đổi tốc độ bằng biến trở RV1 đọc qua ADC1 kênh 7 (PA7).
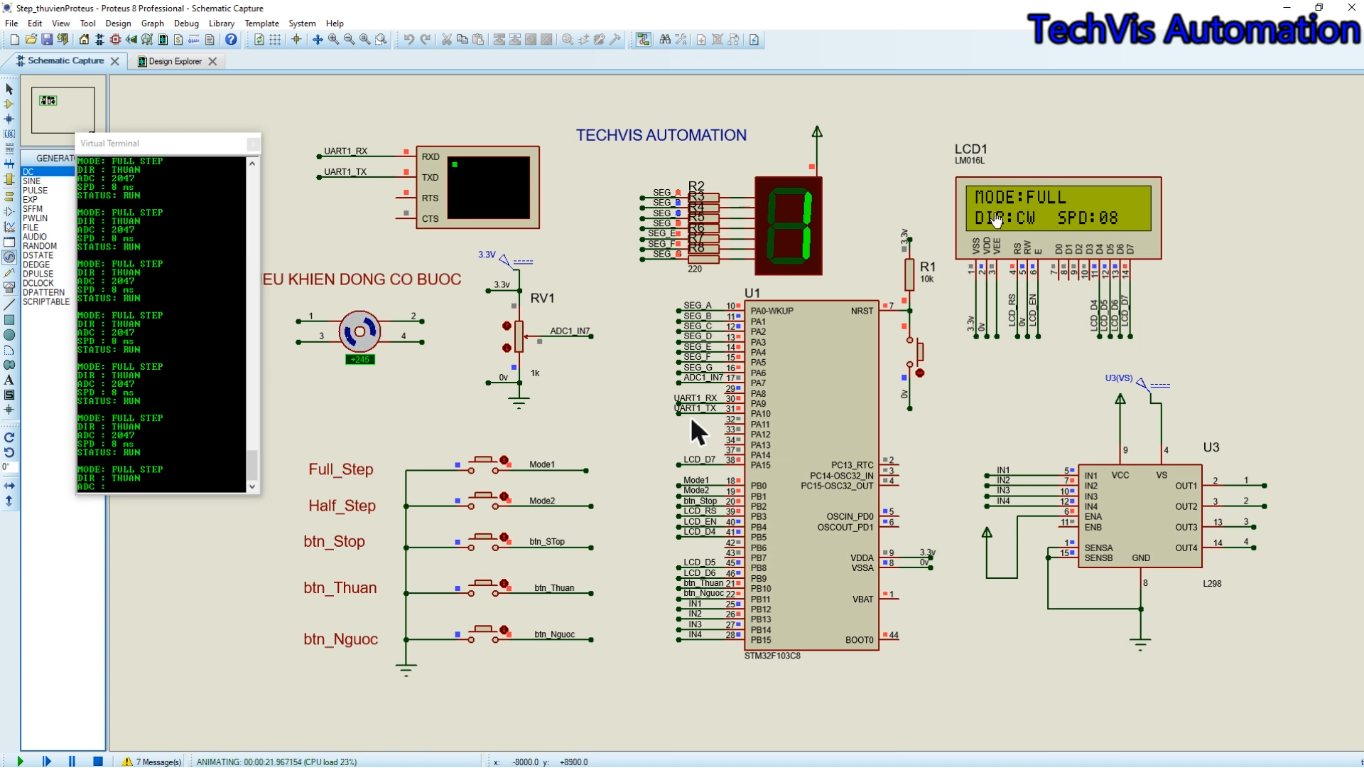
- Hiển thị: LCD 16x2 (chế độ, chiều, tốc độ), LED 7 đoạn (0 = dừng, 1 = full step, 2 = half step), UART1 báo cáo định kỳ.
3. Phần cứng và phần mềm
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| STM32F103C8T6 | 72 MHz | Bộ điều khiển |
| L298 | 2 cầu H, tới 2 A/kênh | Cấp dòng cho 2 cuộn dây động cơ |
| Động cơ bước | Lưỡng cực/4 dây (MOTOR-STEPPER trong Proteus) | Cơ cấu chấp hành |
| LCD LM016L (16x2) | HD44780, chế độ 4 bit | Hiển thị trạng thái |
| LED 7 đoạn | 1 chữ số, PA0–PA6 | Hiển thị mode |
| Biến trở RV1 1 kΩ | 0–3,3 V vào PA7 | Đặt tốc độ |
| Virtual Terminal | UART1 9600 baud | Giám sát |
Công cụ dùng trong video:
- Vi điều khiển STM32F103C8T6, clock 72 MHz từ thạch anh ngoài 8 MHz.
- STM32CubeMX cấu hình chân, clock, ngoại vi và sinh code HAL.
- Keil C (MDK-ARM) V5 biên dịch, bật Create HEX File.
- Proteus 8 mô phỏng: nạp file .hex vào STM32 trong sơ đồ.
4. Sơ đồ chân
Bảng chân (đọc từ sơ đồ trong video)
| Chân STM32 | Tín hiệu | Ghi chú |
|---|---|---|
| PA0–PA6 | SEG_A … SEG_G | LED 7 đoạn hiển thị mode |
| PA7 | ADC1_IN7 | Biến trở tốc độ |
| PA9 / PA10 | USART1 TX / RX | Virtual Terminal, 9600 baud |
| PB3, PB4 | LCD_RS, LCD_EN | LCD 4 bit |
| PB5, PB8, PB9, PA15 | LCD_D4, D5, D6, D7 | |
| PB0, PB1 | Mode1 (Full), Mode2 (Half) | EXTI, nút nối GND |
| PB2, PB10, PB11 | btn_Stop, btn_Thuan, btn_Nguoc | EXTI |
| PB12–PB15 | IN1–IN4 của L298 | Chuỗi kích cuộn dây |
5. Nguyên lý và thuật toán
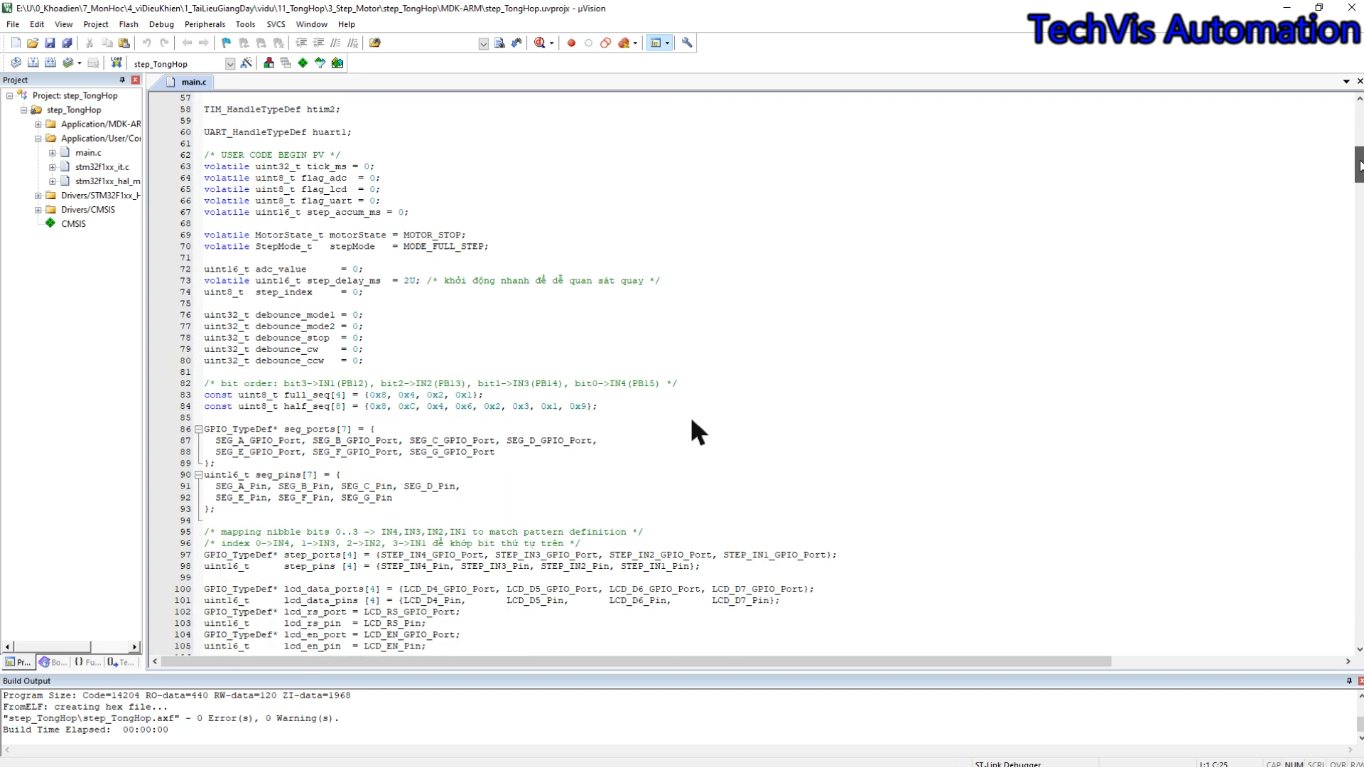
Chuỗi kích. Code trong video lưu mẫu bit của IN1…IN4 trong hai mảng: full_seq[4] = {0x8, 0x4, 0x2, 0x1} (mỗi lúc một pha, kiểu wave drive) và half_seq[8] = {0x8, 0xC, 0x4, 0x6, 0x2, 0x3, 0x1, 0x9} (xen kẽ 1 pha – 2 pha). Half step có gấp đôi số bước mỗi vòng nên quay mịn hơn, góc bước nhỏ hơn một nửa.
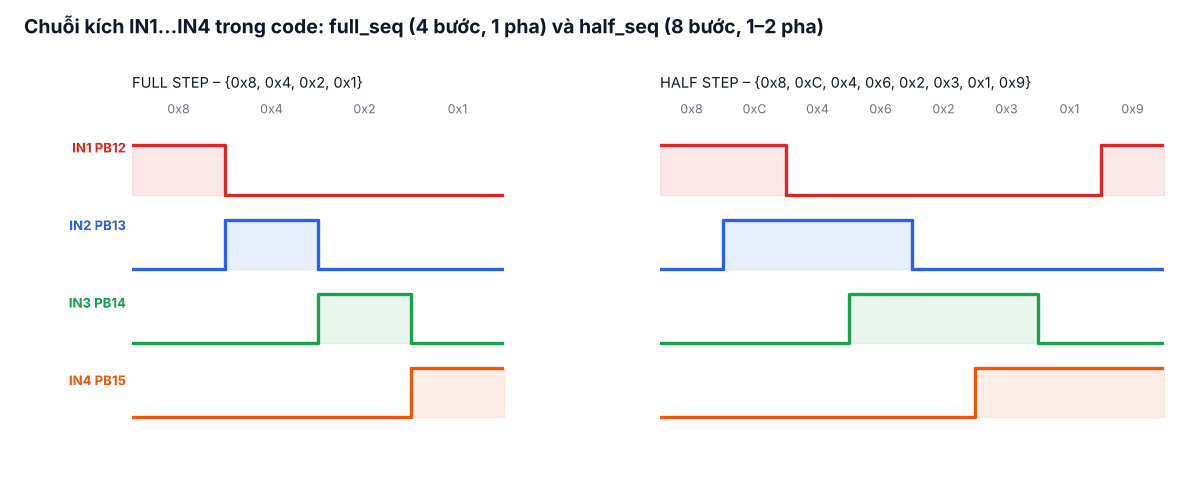
Đổi chiều. Thuận: step_index = (step_index + 1) % length; ngược: (step_index + length - 1) % length. Chỉ cần đi ngược thứ tự bảng là động cơ đảo chiều.
Tốc độ. Hàm Read_ADC_Speed() đọc ADC (polling) rồi tính step_delay_ms = STEP_MIN_MS + adc × (STEP_MAX_MS − STEP_MIN_MS) / 4095, kẹp trong khoảng cho phép. Bước được phát trong ngắt Timer 2 mỗi 1 ms: cộng dồn tới step_delay_ms thì gọi Stepper_RunTask() – theo chú thích trong code, cách này giúp "jitter-free stepping" (không giật như dùng delay trong vòng lặp).
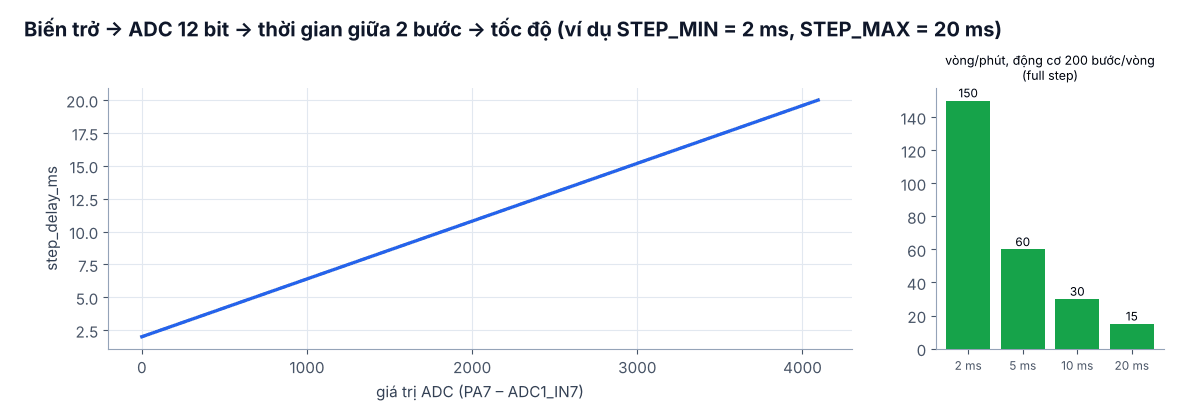
Vòng lặp chính chỉ kiểm tra 3 cờ: flag_adc → đọc tốc độ, flag_lcd → cập nhật LCD, flag_uart → gửi báo cáo. Các cờ được bật trong ngắt timer và ngắt nút nhấn.
6. Chương trình (trích các phần chính)
Bảng bước và hàm chạy một bước (theo cấu trúc trong video):
typedef enum { MOTOR_STOP, MOTOR_RUN_CW, MOTOR_RUN_CCW } MotorState_t;
typedef enum { MODE_FULL_STEP, MODE_HALF_STEP } StepMode_t;

volatile MotorState_t motorState = MOTOR_STOP;
volatile StepMode_t   stepMode   = MODE_FULL_STEP;
volatile uint16_t step_delay_ms = 20;
uint8_t step_index = 0;

/* bit3->IN1(PB12), bit2->IN2(PB13), bit1->IN3(PB14), bit0->IN4(PB15) */
const uint8_t full_seq[4] = {0x8, 0x4, 0x2, 0x1};
const uint8_t half_seq[8] = {0x8, 0xC, 0x4, 0x6, 0x2, 0x3, 0x1, 0x9};

void Stepper_Output(uint8_t pattern)
{
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_12, (pattern & 0x8) ? GPIO_PIN_SET : GPIO_PIN_RESET);
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_13, (pattern & 0x4) ? GPIO_PIN_SET : GPIO_PIN_RESET);
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_14, (pattern & 0x2) ? GPIO_PIN_SET : GPIO_PIN_RESET);
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_15, (pattern & 0x1) ? GPIO_PIN_SET : GPIO_PIN_RESET);
}

void Stepper_RunTask(void)
{
    const uint8_t *table = (stepMode == MODE_FULL_STEP) ? full_seq : half_seq;
    uint8_t length = (stepMode == MODE_FULL_STEP) ? 4 : 8;

    if (motorState == MOTOR_RUN_CW)
        step_index = (uint8_t)((step_index + 1) % length);
    else if (motorState == MOTOR_RUN_CCW)
        step_index = (uint8_t)((step_index + length - 1) % length);
    else
        return;
    Stepper_Output(table[step_index]);
}
Đọc tốc độ, ngắt Timer 2 và ngắt nút nhấn:
#define STEP_MIN_MS  2U
#define STEP_MAX_MS  20U
#define DEBOUNCE_MS  150U
volatile uint32_t tick_ms = 0;
volatile uint8_t flag_adc = 0, flag_lcd = 0, flag_uart = 0;
uint16_t adc_value = 0;

void Read_ADC_Speed(void)
{
    HAL_ADC_Start(&hadc1);
    if (HAL_ADC_PollForConversion(&hadc1, 10) == HAL_OK) {
        adc_value = (uint16_t)HAL_ADC_GetValue(&hadc1);
        step_delay_ms = STEP_MIN_MS + (uint16_t)((adc_value * (STEP_MAX_MS - STEP_MIN_MS)) / 4095U);
    }
    HAL_ADC_Stop(&hadc1);
}

void HAL_TIM_PeriodElapsedCallback(TIM_HandleTypeDef *htim)   /* TIM2: 1 ms */
{
    static uint16_t acc = 0;
    if (htim->Instance != TIM2) return;
    tick_ms++;
    if (++acc >= step_delay_ms) { acc = 0; Stepper_RunTask(); }
    if (tick_ms % 100 == 0) flag_adc = 1;
    if (tick_ms % 500 == 0) { flag_lcd = 1; flag_uart = 1; }
}

void HAL_GPIO_EXTI_Callback(uint16_t GPIO_Pin)
{
    static uint32_t last = 0;
    if (tick_ms - last < DEBOUNCE_MS) return;
    last = tick_ms;
    if (GPIO_Pin == GPIO_PIN_0)       stepMode = MODE_FULL_STEP;   /* Mode1 */
    else if (GPIO_Pin == GPIO_PIN_1)  stepMode = MODE_HALF_STEP;   /* Mode2 */
    else if (GPIO_Pin == GPIO_PIN_2)  motorState = MOTOR_STOP;     /* btn_Stop */
    else if (GPIO_Pin == GPIO_PIN_10) motorState = MOTOR_RUN_CW;   /* btn_Thuan */
    else if (GPIO_Pin == GPIO_PIN_11) motorState = MOTOR_RUN_CCW;  /* btn_Nguoc */
    if (motorState == MOTOR_STOP) Stepper_Output(0);               /* nhả cuộn dây */
    Seg7_Show(motorState == MOTOR_STOP ? 0 : (stepMode == MODE_FULL_STEP ? 1 : 2));
    flag_lcd = 1; flag_uart = 1;
}
Báo cáo UART đúng định dạng thấy trên Virtual Terminal:
char uart_buf[96];
void UART_SendStatus(void)
{
    const char *mode_str = (stepMode == MODE_FULL_STEP) ? "FULL STEP" : "HALF STEP";
    const char *dir_str  = (motorState == MOTOR_RUN_CW) ? "THUAN" :
                           (motorState == MOTOR_RUN_CCW) ? "NGUOC" : "STOP";
    const char *run_str  = (motorState == MOTOR_STOP) ? "STOP" : "RUN";
    int len = sprintf(uart_buf, "MODE: %s\r\nDIR : %s\r\nADC : %u\r\nSPD : %u ms\r\nSTATUS: %s\r\n\r\n",
                      mode_str, dir_str, adc_value, step_delay_ms, run_str);
    HAL_UART_Transmit(&huart1, (uint8_t *)uart_buf, (uint16_t)len, 100);
}
STEP_MIN_MS/STEP_MAX_MS ở trên là giá trị ví dụ – chỉnh theo động cơ và tải thực tế (động cơ bước không khởi động được nếu bước quá nhanh).
7. Các bước thực hiện và kiểm thử
- CubeMX: HSE 72 MHz; PB0, PB1, PB2, PB10, PB11 = GPIO_EXTI sườn xuống + pull-up; PB12–PB15, PA0–PA6, chân LCD = output.
- ADC1: bật IN7 (PA7), chuyển đổi đơn; USART1 Asynchronous 9600 baud – phải trùng tốc độ của Virtual Terminal trong Proteus, nếu không sẽ hiện ký tự lạ.
- TIM2: Prescaler 71, Period 999 (1 ms); NVIC bật EXTI0, EXTI1, EXTI2, EXTI15_10, TIM2.
- Sinh code MDK-ARM, viết phần USER CODE, biên dịch tạo .hex, nạp vào Proteus.
- Thử: Mode1 → Thuận (LED 7 đoạn = 1), xoay RV1 thấy tốc độ đổi; Stop (LED = 0); Mode2 → Ngược (LED = 2, LCD "DIR:CCW").
8. Lỗi thường gặp
- Động cơ rung tại chỗ, không quay: sai thứ tự IN1…IN4 so với cuộn dây, hoặc bước quá nhanh – tăng STEP_MIN_MS.
- Terminal hiện ký tự rác: baud của USART1 khác Virtual Terminal.
- L298 nóng khi dừng: khi STOP nên xuất 0 ra cả 4 chân để nhả cuộn dây (nếu không cần giữ moment).
- Mạch thật: L298 cần nguồn động cơ riêng (VS) và diode dập (L298N module đã có sẵn); PB3/PB4 là chân JTAG nên phải chọn Debug = Serial Wire để dùng làm GPIO.
9. Hướng mở rộng
- Thay L298 bằng driver A4988/TMC2209 (chỉ cần STEP/DIR, có vi bước).
- Tăng tốc dần (ramp) khi khởi động để không mất bước.
- Điều khiển góc quay chính xác theo số bước, nhận lệnh qua UART.
10. Bộ tài liệu khi mua dự án
- File mô phỏng Proteus (.pdsprj) đúng như trong video.
- Project STM32CubeMX (.ioc) và project Keil MDK-ARM, mã nguồn
main.cđầy đủ có chú thích. - File .hex đã biên dịch để nạp thử ngay vào Proteus.