
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
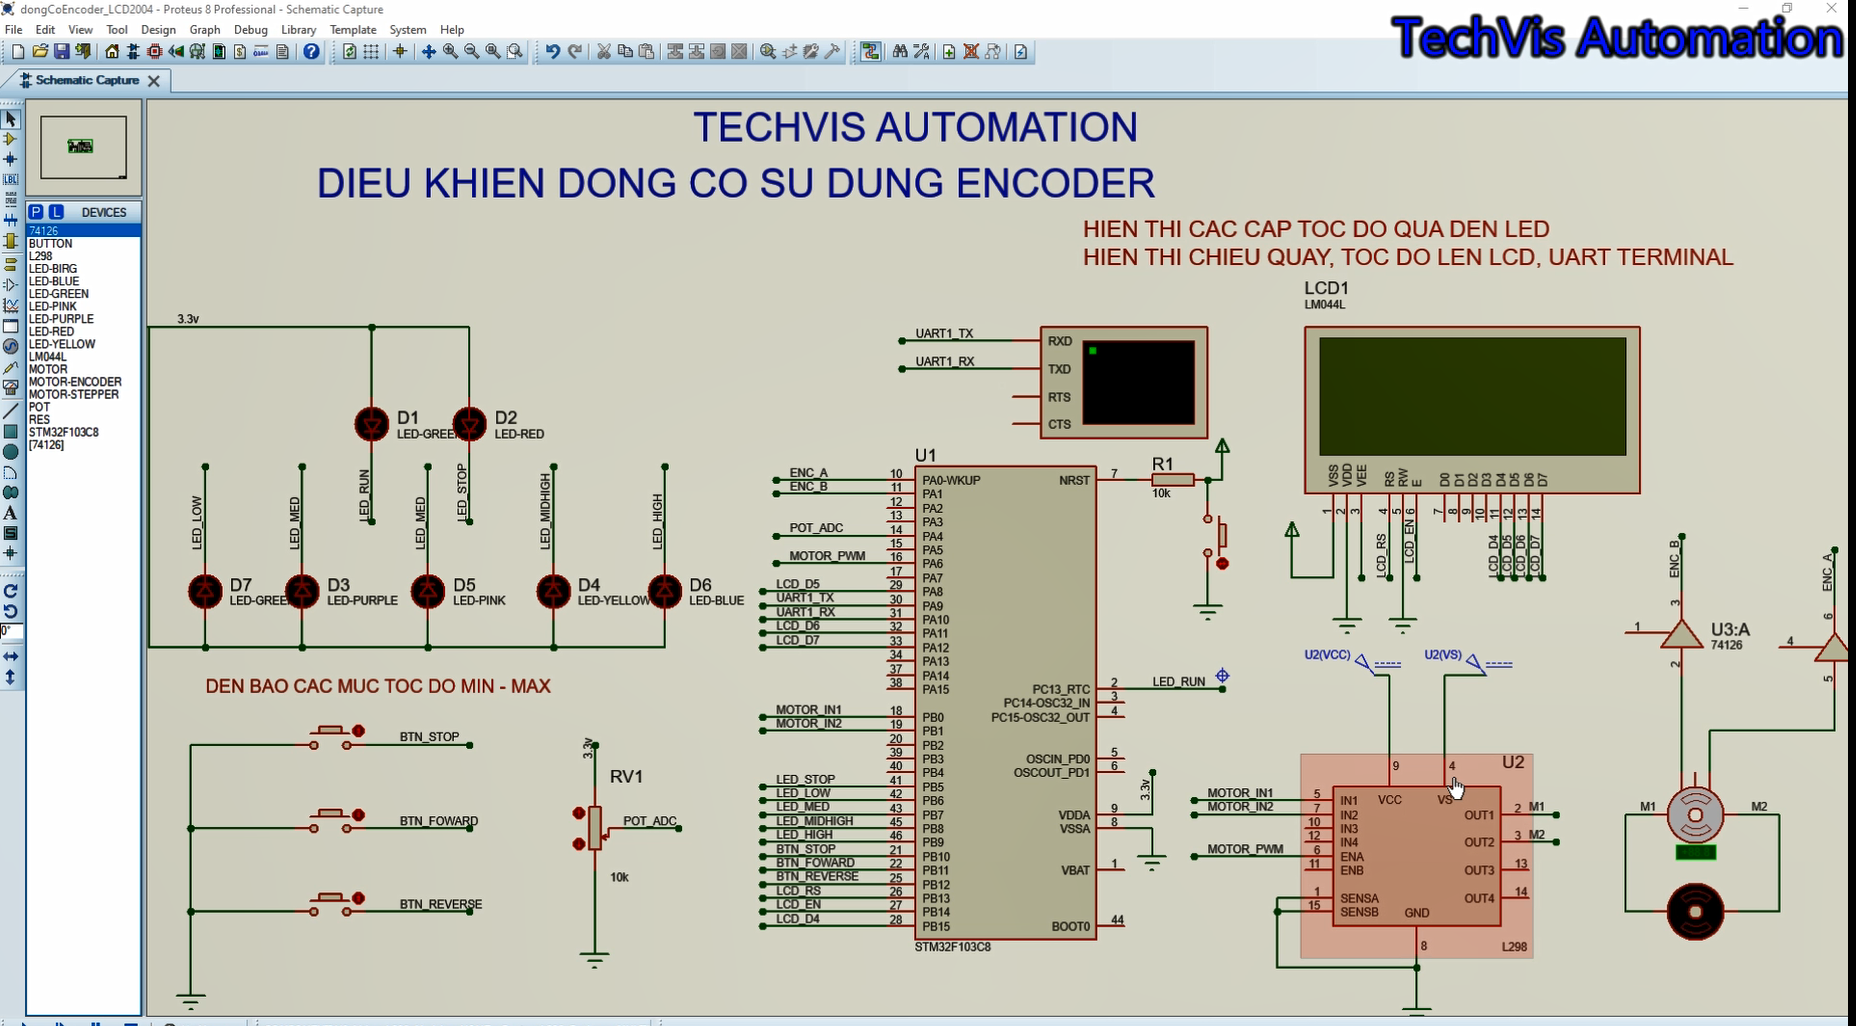
Bài tập 03: STM32F103C8 điều khiển động cơ DC qua L298 – nút Forward/Reverse/Stop, biến trở ADC đặt duty PWM (TIM3), encoder hai kênh đọc bằng TIM2 Encoder Mode để tính RPM; LCD 20x4, UART và 5 LED báo mức tốc độ. Đảo chiều có giảm tốc mềm trước khi quay ngược.
Bài tập thứ ba nâng từ động cơ bước lên động cơ DC có encoder – nền tảng của mọi bài điều khiển tốc độ vòng kín. STM32 vừa phát PWM, vừa đọc encoder bằng phần cứng timer, vừa cập nhật LCD/UART theo các mốc thời gian riêng, không có hàm delay nào làm chậm hệ thống.
1. Video hướng dẫn (Bài tập 03)
Xem trên YouTube: youtube.com/watch?v=eXiXWmpnLeo – thuộc playlist Học lập trình STM32 của TechVis Automation.
2. Mục tiêu bài tập
- Điều khiển chiều quay bằng IN1/IN2 của L298, tốc độ bằng PWM vào ENA.
- Đặt duty 0–100 % bằng biến trở (ADC1 kênh 4).
- Đọc encoder A/B bằng TIM2 ở Encoder Mode, tính RPM có dấu (dương = thuận, âm = ngược).
- Hiển thị trạng thái, chiều, RPM, PWM, ADC trên LCD 20x4 và UART; 5 LED báo mức tốc độ thấp → cao, LED RUN/STOP.
3. Phần cứng và phần mềm
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| STM32F103C8T6 | 72 MHz | Bộ điều khiển |
| L298 | Cầu H, ENA nhận PWM | Driver động cơ |
| Động cơ DC có encoder (MOTOR-ENCODER) | 2 kênh A/B lệch 90° | Cơ cấu + phản hồi tốc độ |
| 74126 | Đệm 3 trạng thái | Đệm tín hiệu encoder vào STM32 (trong mô phỏng) |
| LCD LM044L 20x4 | HD44780, 4 bit | Hiển thị |
| Biến trở 10 kΩ, 3 nút, 7 LED | Đặt tốc độ, lệnh, báo trạng thái |
Công cụ dùng trong video:
- Vi điều khiển STM32F103C8T6, clock 72 MHz từ thạch anh ngoài 8 MHz.
- STM32CubeMX cấu hình chân, clock, ngoại vi và sinh code HAL.
- Keil C (MDK-ARM) V5 biên dịch, bật Create HEX File.
- Proteus 8 mô phỏng: nạp file .hex vào STM32 trong sơ đồ.
4. Sơ đồ chân
Bảng chân (đọc từ sơ đồ trong video)
| Chân STM32 | Tín hiệu | Ngoại vi |
|---|---|---|
| PA0 / PA1 | ENC_A / ENC_B | TIM2 CH1/CH2 – Encoder Mode |
| PA4 | POT_ADC | ADC1_IN4 |
| PA6 | MOTOR_PWM → ENA | TIM3_CH1 PWM |
| PB0 / PB1 | MOTOR_IN1 / IN2 | Chiều quay |
| PA9 / PA10 | UART1_TX / RX | USART1 9600 |
| PB13, PB14, PB15, PA8, PA11, PA12 | LCD_RS, EN, D4, D5, D6, D7 | LCD 4 bit |
| PB10, PB11, PB12 | BTN_STOP, BTN_FORWARD, BTN_REVERSE | Input pull-up |
| PB5…PB9, PC13 | LED_STOP, LOW, MED, MIDHIGH, HIGH, LED_RUN | Output |
5. Nguyên lý và thuật toán
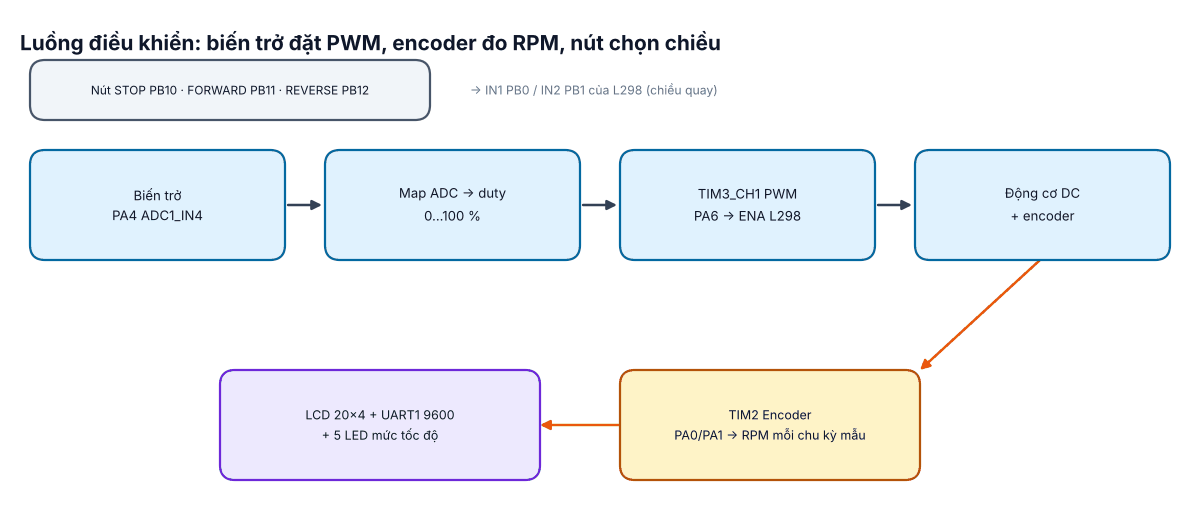
Encoder Mode. TIM2 cấu hình Combined Channels → Encoder Mode TI1 and TI2: bộ đếm tự tăng khi A sớm pha hơn B và tự giảm khi ngược lại, đếm cả 4 cạnh (×4). Phần mềm chỉ việc đọc __HAL_TIM_GET_COUNTER() theo chu kỳ lấy mẫu và lấy hiệu số.
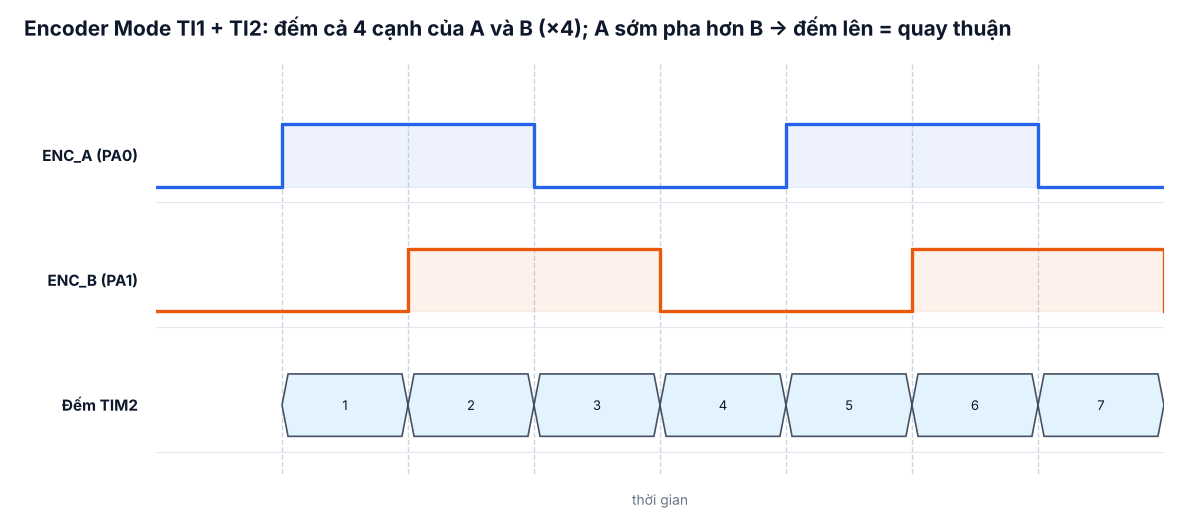
Tính RPM. Với encoder N xung/vòng (mỗi kênh), đếm ×4 cho 4N đơn vị/vòng. Sau khoảng lấy mẫu Δt (giây), số đếm thay đổi Δc thì RPM = Δc × 60 / (4N × Δt). Dùng biến int16_t cho hiệu số để tự xử lý tràn 0 ↔ 65535.
PWM. TIM3_CH1 tạo PWM; duty = ADC × ARR / 4095. Chiều quay do IN1/IN2: (1,0) thuận, (0,1) ngược, (0,0) dừng tự do – hai chân cùng mức thì đầu ra L298 không có điện áp, đúng như giải thích trong video.
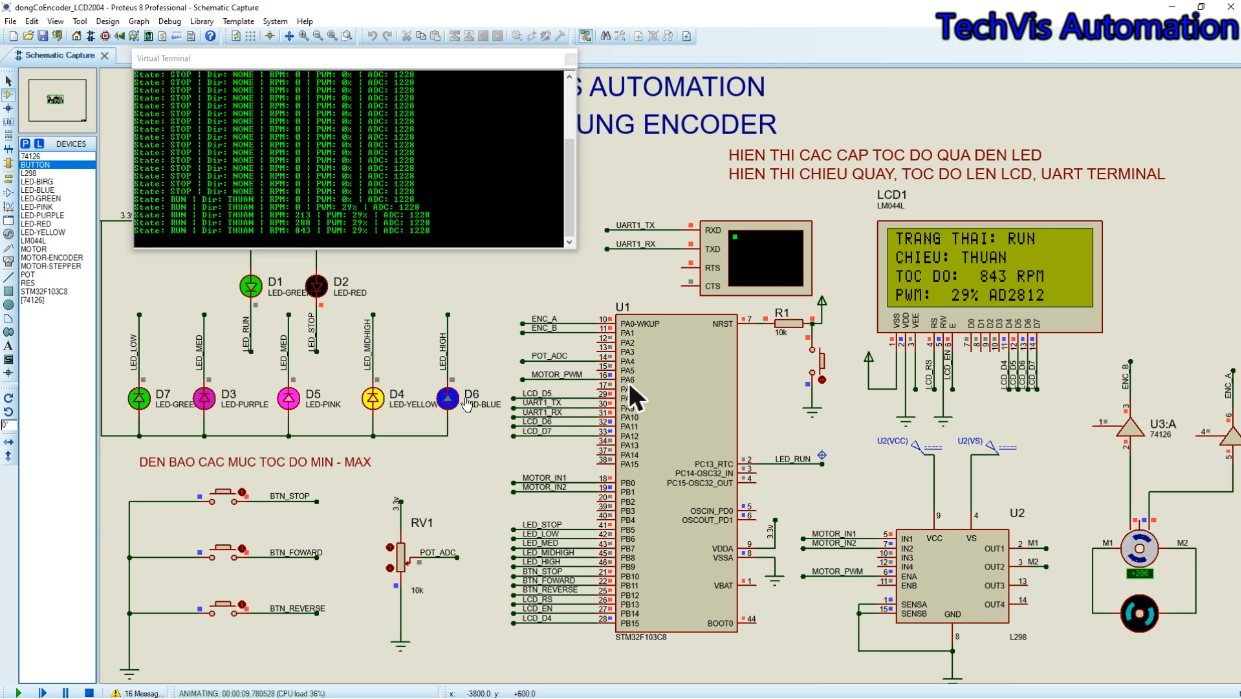
Đảo chiều mềm. Khi đang chạy thuận mà ấn ngược, chương trình giảm PWM về 0 rồi mới đổi IN1/IN2 – trong video thấy RPM giảm dần (còn khoảng 300 vòng/phút…) rồi mới quay chiều kia. Cách này tránh dòng xung lớn qua L298.
6. Chương trình (trích các phần chính)
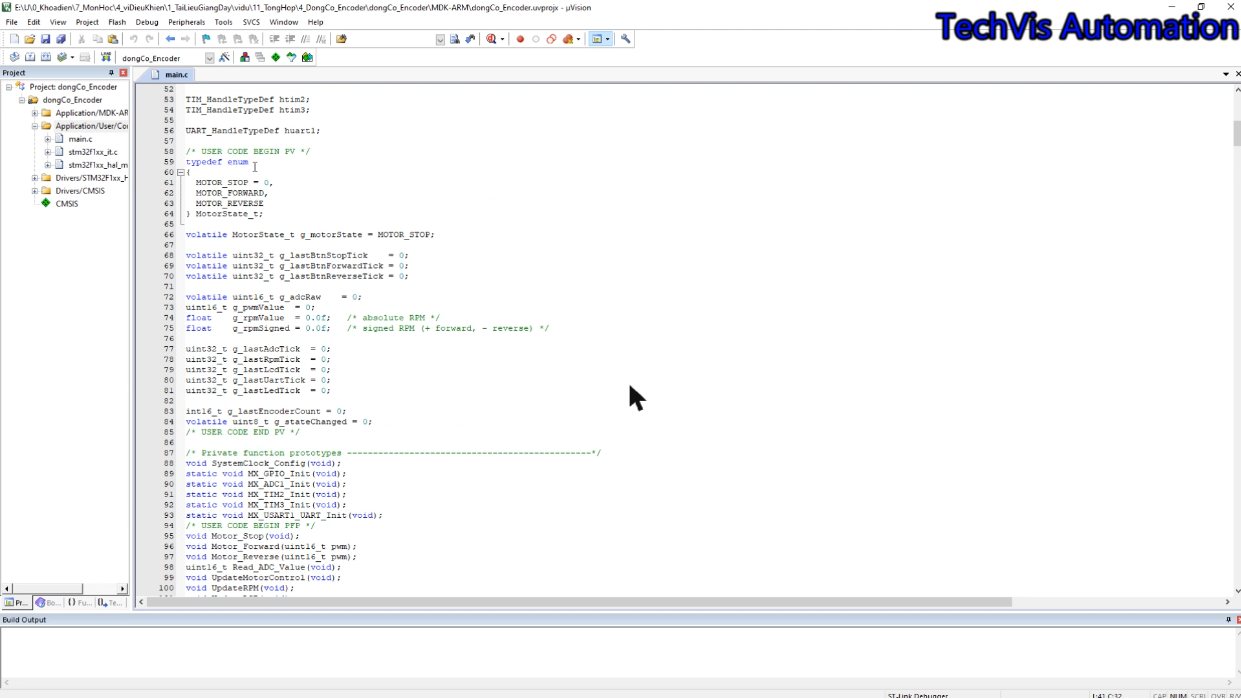
Khai báo và đọc tốc độ từ encoder (chu kỳ 100 ms):
#define ENCODER_PPR   100U          /* xung/vòng mỗi kênh – đặt theo encoder thực tế */
#define RPM_PERIOD_MS 100U

typedef enum { MOTOR_STOP = 0, MOTOR_FORWARD, MOTOR_REVERSE } MotorState_t;
volatile MotorState_t g_motorState = MOTOR_STOP;
uint16_t g_pwmValue = 0;            /* duty hiện tại 0..999 */
float g_rpmValue = 0.0f, g_rpmSigned = 0.0f;
uint16_t g_lastEncoderCount = 0;
uint32_t g_lastRpmTick = 0;

void UpdateRPM(void)
{
    uint32_t now = HAL_GetTick();
    if (now - g_lastRpmTick < RPM_PERIOD_MS) return;
    uint16_t cnt = (uint16_t)__HAL_TIM_GET_COUNTER(&htim2);
    int16_t delta = (int16_t)(cnt - g_lastEncoderCount);   /* tự xử lý tràn */
    g_lastEncoderCount = cnt;
    float dt = (now - g_lastRpmTick) / 1000.0f;
    g_lastRpmTick = now;
    g_rpmSigned = (delta * 60.0f) / (4.0f * ENCODER_PPR * dt);
    g_rpmValue = (g_rpmSigned < 0) ? -g_rpmSigned : g_rpmSigned;
}
Điều khiển chiều, PWM và đảo chiều có giảm tốc:
static void Motor_Apply(MotorState_t dir, uint16_t pwm)
{
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_0, dir == MOTOR_FORWARD ? GPIO_PIN_SET : GPIO_PIN_RESET); /* IN1 */
    HAL_GPIO_WritePin(GPIOB, GPIO_PIN_1, dir == MOTOR_REVERSE ? GPIO_PIN_SET : GPIO_PIN_RESET); /* IN2 */
    __HAL_TIM_SET_COMPARE(&htim3, TIM_CHANNEL_1, pwm);
}

void UpdateMotorControl(void)        /* gọi mỗi 20 ms */
{
    static MotorState_t applied = MOTOR_STOP;
    uint16_t target = (g_motorState == MOTOR_STOP) ? 0 : (uint16_t)((Read_ADC_Value() * 999UL) / 4095UL);

    if (g_motorState != applied && applied != MOTOR_STOP) {
        /* đang quay chiều cũ: giảm dần về 0 rồi mới đổi chiều */
        g_pwmValue = (g_pwmValue > 20) ? g_pwmValue - 20 : 0;
        Motor_Apply(applied, g_pwmValue);
        if (g_pwmValue == 0) applied = MOTOR_STOP;
        return;
    }
    applied = g_motorState;
    if (g_pwmValue < target) g_pwmValue = (target - g_pwmValue > 20) ? g_pwmValue + 20 : target;
    else g_pwmValue = target;
    Motor_Apply(applied, g_pwmValue);
}
Khởi động timer và vòng lặp chính dựa trên các mốc thời gian:
HAL_TIM_Encoder_Start(&htim2, TIM_CHANNEL_ALL);
HAL_TIM_PWM_Start(&htim3, TIM_CHANNEL_1);
uint32_t tCtrl = 0, tLcd = 0, tUart = 0;
while (1)
{
    ReadButtons();                                  /* STOP ưu tiên cao nhất */
    if (HAL_GetTick() - tCtrl >= 20)  { tCtrl = HAL_GetTick(); UpdateMotorControl(); }
    UpdateRPM();
    if (HAL_GetTick() - tLcd >= 250)  { tLcd = HAL_GetTick(); LCD_Update(); Update_Speed_LEDs(); }
    if (HAL_GetTick() - tUart >= 500) { tUart = HAL_GetTick(); UART_SendStatus(); }
}
UART_SendStatus() in một dòng dạng State: RUN | Dir: THUAN | RPM: 843 | PWM: 29% | ADC: 1228 như trong video. ENCODER_PPR phải đúng với encoder (Proteus: xem thuộc tính của MOTOR-ENCODER), nếu không RPM sẽ sai theo tỉ lệ.
7. Các bước thực hiện và kiểm thử
- CubeMX: HSE 72 MHz. TIM2 → Combined Channels: Encoder Mode TI1 and TI2 (PA0/PA1), Counter Period 65535.
- TIM3 → Channel1 PWM Generation (PA6), Prescaler 71, Period 999 → PWM 1 kHz, duty 0–999.
- ADC1 IN4 (PA4); USART1 9600 baud; các chân LCD, LED, IN1/IN2 là output; nút là input pull-up.
- Sinh code MDK-ARM, viết phần USER CODE, biên dịch tạo .hex, nạp Proteus.
- Thử: Forward → RPM tăng theo biến trở; Reverse khi đang chạy → giảm về 0 rồi quay ngược, RPM âm; Stop luôn dừng kể cả đang giữ nút khác.
8. Lỗi thường gặp
- RPM luôn 0: chưa gọi
HAL_TIM_Encoder_Starthoặc chọn sai chân TIM2_CH1/CH2. - RPM nhảy dấu khi quay thuận: đảo A/B hoặc đổi cực tính trong cấu hình encoder.
- Mô phỏng chạy chậm: encoder + PWM tần số cao làm Proteus nặng (video cũng nhắc) – giảm tần số PWM hoặc tăng chu kỳ lấy mẫu.
- Mạch thật: encoder 5 V cần chia áp/đệm về 3,3 V (vai trò của 74126 trong sơ đồ); nguồn động cơ tách khỏi nguồn vi điều khiển.
9. Hướng mở rộng
- Thêm bộ PI giữ RPM theo giá trị đặt (vòng kín) – xem các dự án PID trên website.
- Gửi dữ liệu RPM ra máy tính vẽ đồ thị đáp ứng.
- Dùng encoder công nghiệp (line driver) qua bộ thu RS-422.
10. Bộ tài liệu khi mua dự án
- File mô phỏng Proteus (.pdsprj) đúng như trong video.
- Project STM32CubeMX (.ioc) và project Keil MDK-ARM, mã nguồn
main.cđầy đủ có chú thích. - File .hex đã biên dịch để nạp thử ngay vào Proteus.