
Bài đăng kỹ thuật
Triển khai và phân tích hệ thống
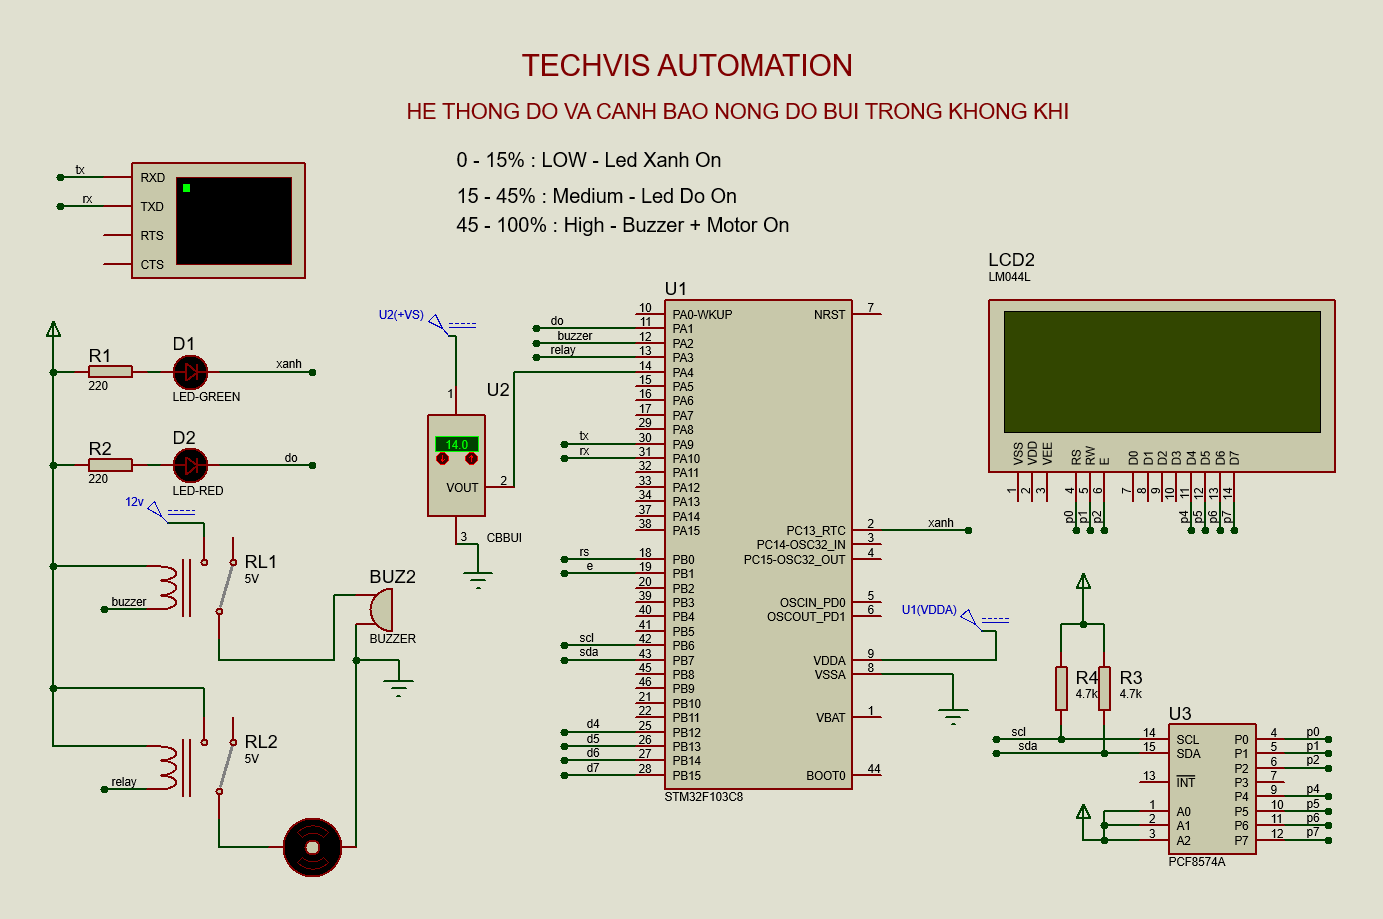
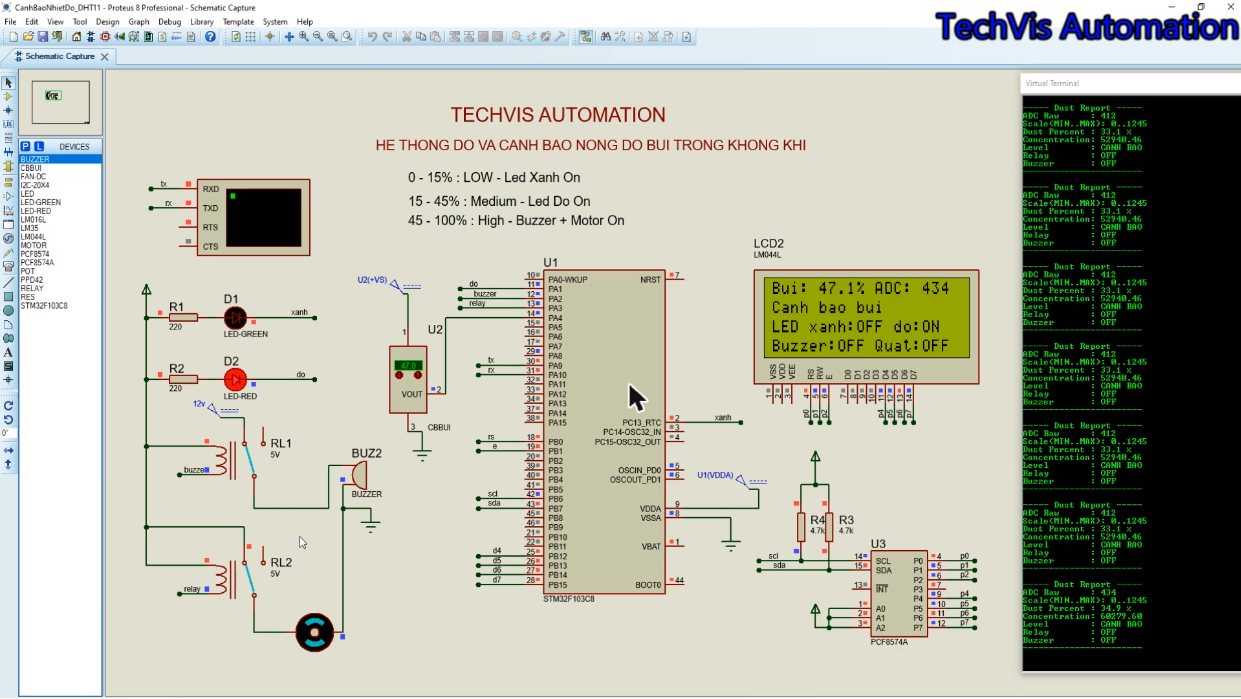
Bài tập 04: STM32F103C8 đọc cảm biến bụi (tín hiệu analog, ADC1 kênh 4 lấy trung bình), quy đổi ra % và chia 3 mức cảnh báo: dưới 15 % LED xanh, 15–45 % LED đỏ, trên 45 % bật còi và quạt qua relay. Hiển thị LCD 20x4 qua module I2C PCF8574A (I2C mềm trên PB6/PB7) và gửi báo cáo UART.
Bài tập thứ tư là một hệ thống giám sát môi trường thu nhỏ: đo nồng độ bụi trong không khí, hiển thị tại chỗ và tự động cảnh báo theo ngưỡng. Điểm mới so với các bài trước là giao tiếp LCD qua I2C (chỉ 2 dây) thay vì 6 dây song song.
1. Video hướng dẫn (Bài tập 04)
Xem trên YouTube: youtube.com/watch?v=sQDuhfkHUt8 – thuộc playlist Học lập trình STM32 của TechVis Automation.
2. Mục tiêu bài tập
- Đọc tín hiệu analog cảm biến bụi bằng ADC, lọc bằng trung bình nhiều mẫu.
- Quy đổi giá trị ADC (thang 0…1245 trong video) sang 0–100 %.
- Chia 3 mức cảnh báo và điều khiển LED xanh, LED đỏ, còi, quạt.
- Hiển thị LCD 20x4 qua PCF8574A bằng I2C; gửi báo cáo định kỳ qua UART1.
3. Phần cứng và phần mềm
| Thiết bị | Thông số chính | Vai trò |
|---|---|---|
| STM32F103C8T6 | 72 MHz | Bộ điều khiển |
| Cảm biến bụi (CBBUI trong Proteus, mô phỏng đầu ra analog) | VOUT 0–3,3 V | Đo nồng độ bụi |
| LCD LM044L 20x4 + PCF8574A | I2C, kéo lên 4,7 kΩ | Hiển thị 4 dòng |
| 2 relay 5 V | Cuộn từ 12 V trong mô phỏng | Bật còi và quạt |
| LED xanh, LED đỏ (220 Ω) | Anode lên nguồn | Báo mức |
| Virtual Terminal | UART1 | Giám sát |
Công cụ dùng trong video:
- Vi điều khiển STM32F103C8T6, clock 72 MHz từ thạch anh ngoài 8 MHz.
- STM32CubeMX cấu hình chân, clock, ngoại vi và sinh code HAL.
- Keil C (MDK-ARM) V5 biên dịch, bật Create HEX File.
- Proteus 8 mô phỏng: nạp file .hex vào STM32 trong sơ đồ.
4. Sơ đồ chân
Bảng chân (đọc từ sơ đồ trong video)
| Chân STM32 | Tín hiệu | Ghi chú |
|---|---|---|
| PA4 | VOUT cảm biến bụi | ADC1_IN4 |
| PC13 | LED xanh | Sáng khi mức 0 |
| PA1 | LED đỏ | Sáng khi mức 0 |
| PA2 | Relay còi | |
| PA3 | Relay quạt | |
| PB6 / PB7 | SCL / SDA | Tới PCF8574A, pull-up 4,7 kΩ |
| PA9 / PA10 | TX / RX | Virtual Terminal |
| PB0, PB1, PB12–PB15 | rs, e, d4–d7 | Đường LCD song song dự phòng trong sơ đồ |
5. Nguyên lý và thuật toán
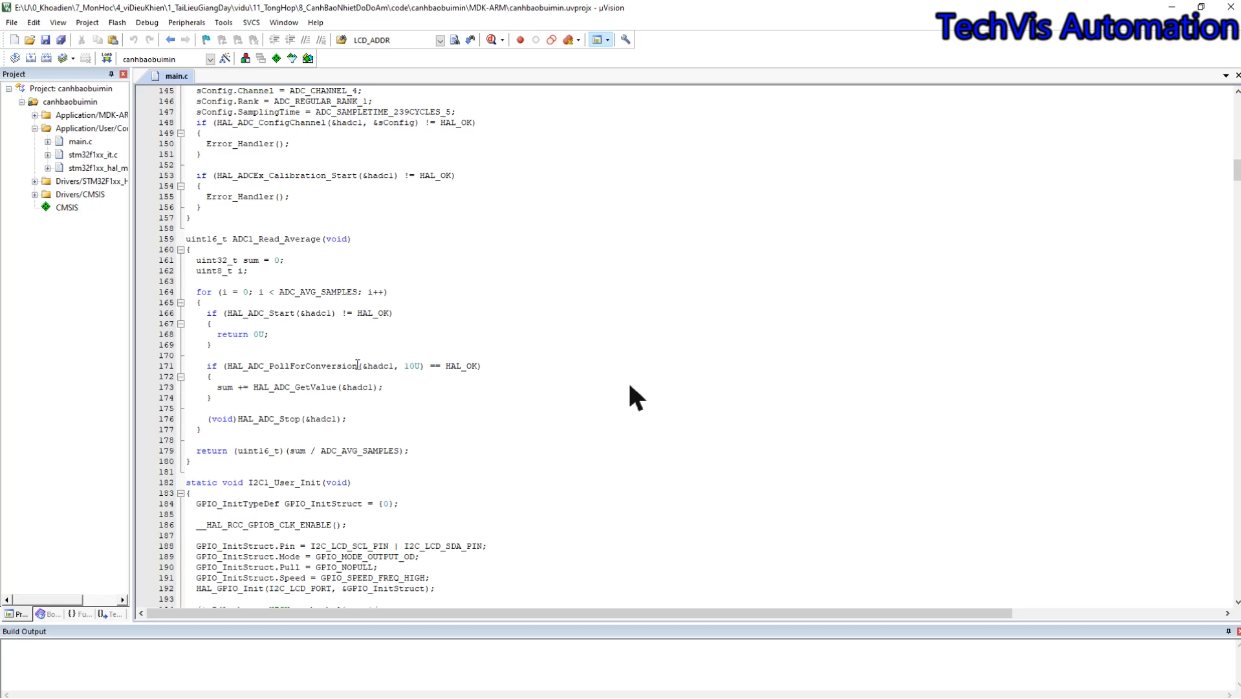
Đọc ADC ổn định. Code trong video cấu hình ADC1 kênh 4 với thời gian lấy mẫu dài nhất (239,5 chu kỳ) cho nguồn tín hiệu trở kháng cao, gọi HAL_ADCEx_Calibration_Start() một lần, và hàm ADC1_Read_Average() cộng ADC_AVG_SAMPLES mẫu rồi chia trung bình để giảm nhiễu.
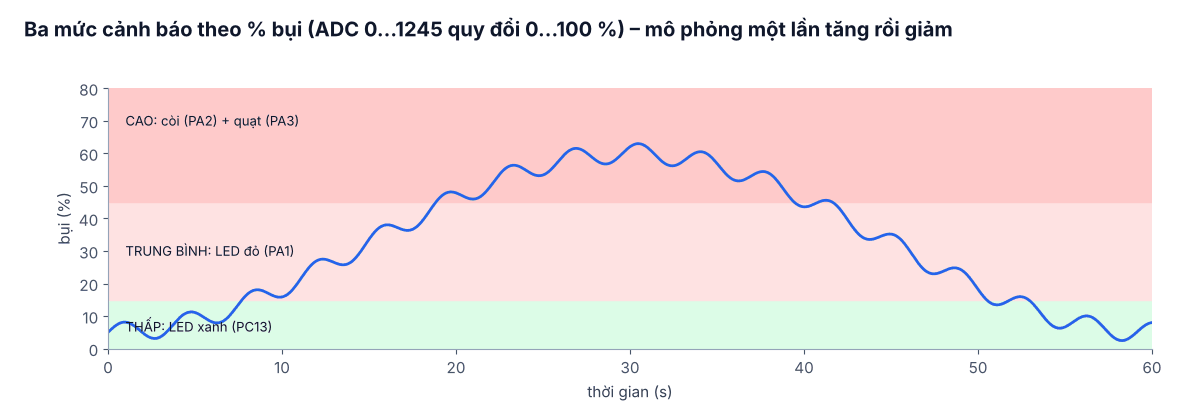
Quy đổi và phân mức. % bụi = ADC × 100 / ADC_MAX (ADC_MAX = 1245 trong video, tương ứng điện áp tối đa của cảm biến mô phỏng). Ngưỡng: < 15 % thấp (an toàn), 15–45 % trung bình, ≥ 45 % cao. Video cho thấy để trở về mức xanh thì phải xuống dưới 15 % – nên thêm vùng trễ (hysteresis) vài % để relay không đóng cắt liên tục quanh ngưỡng.
| Mức | Khoảng | LED xanh | LED đỏ | Còi | Quạt |
|---|---|---|---|---|---|
| Thấp | 0–15 % | ON | OFF | OFF | OFF |
| Trung bình | 15–45 % | OFF | ON | OFF | OFF |
| Cao | 45–100 % | OFF | ON | ON | ON |
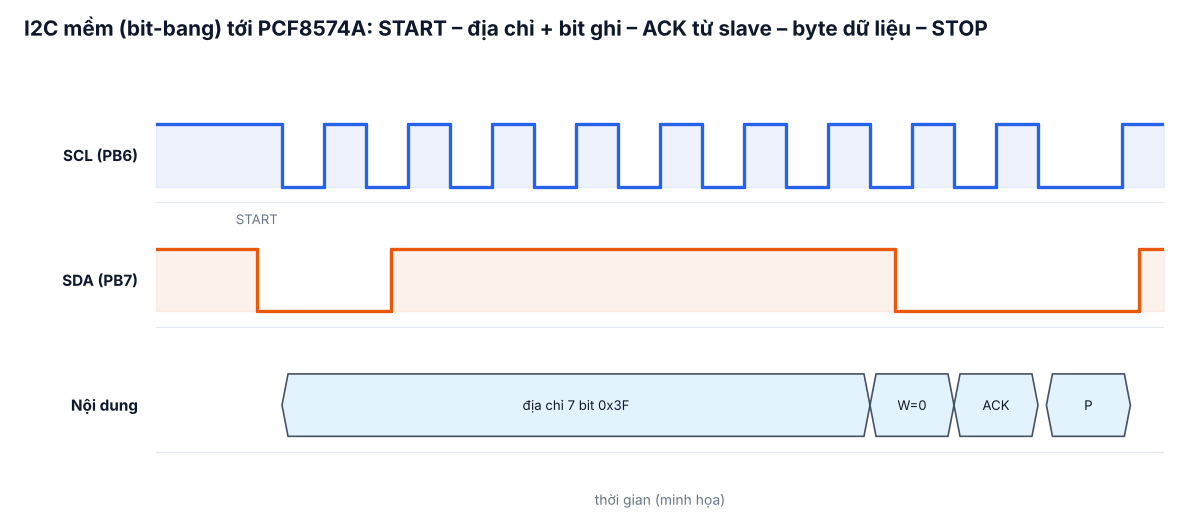
LCD qua I2C. PCF8574A là IC mở rộng 8 bit: mỗi byte ghi qua I2C xuất ra P0–P7 nối tới RS, RW, E và D4–D7 của LCD. Video dùng I2C mềm (bit-bang) trên PB6/PB7 – tự tạo START, gửi byte, chờ ACK, STOP – và thử cả hai địa chỉ thường gặp 0x27 (PCF8574) và 0x3F (PCF8574A). Địa chỉ thực tế phụ thuộc loại chip và chân A0–A2.
6. Chương trình (trích các phần chính)
Đọc ADC trung bình và phân mức có vùng trễ:
#define ADC_AVG_SAMPLES 16U
#define ADC_MAX         1245U   /* thang của cảm biến trong mô phỏng */
#define TH_LOW          15.0f
#define TH_HIGH         45.0f
#define HYST            2.0f

typedef enum { LEVEL_LOW, LEVEL_MEDIUM, LEVEL_HIGH } DustLevel_t;
DustLevel_t level = LEVEL_LOW;

uint16_t ADC1_Read_Average(void)
{
    uint32_t sum = 0;
    for (uint8_t i = 0; i < ADC_AVG_SAMPLES; i++) {
        if (HAL_ADC_Start(&hadc1) != HAL_OK) return 0;
        if (HAL_ADC_PollForConversion(&hadc1, 10) == HAL_OK) sum += HAL_ADC_GetValue(&hadc1);
        HAL_ADC_Stop(&hadc1);
    }
    return (uint16_t)(sum / ADC_AVG_SAMPLES);
}

DustLevel_t UpdateLevel(float pct)
{
    switch (level) {
    case LEVEL_LOW:    if (pct >= TH_LOW) level = (pct >= TH_HIGH) ? LEVEL_HIGH : LEVEL_MEDIUM; break;
    case LEVEL_MEDIUM: if (pct >= TH_HIGH) level = LEVEL_HIGH; else if (pct < TH_LOW - HYST) level = LEVEL_LOW; break;
    case LEVEL_HIGH:   if (pct < TH_HIGH - HYST) level = (pct < TH_LOW) ? LEVEL_LOW : LEVEL_MEDIUM; break;
    }
    return level;
}
Cập nhật đầu ra theo mức (LED nối anode lên nguồn nên mức 0 = sáng):
void ApplyOutputs(DustLevel_t lv)
{
    HAL_GPIO_WritePin(GPIOC, GPIO_PIN_13, lv == LEVEL_LOW  ? GPIO_PIN_RESET : GPIO_PIN_SET);  /* LED xanh */
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_1,  lv != LEVEL_LOW  ? GPIO_PIN_RESET : GPIO_PIN_SET);  /* LED đỏ */
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_2,  lv == LEVEL_HIGH ? GPIO_PIN_SET : GPIO_PIN_RESET);  /* còi */
    HAL_GPIO_WritePin(GPIOA, GPIO_PIN_3,  lv == LEVEL_HIGH ? GPIO_PIN_SET : GPIO_PIN_RESET);  /* quạt */
}

void Dust_Task(void)                 /* gọi trong while(1) mỗi 500 ms */
{
    uint16_t raw = ADC1_Read_Average();
    float pct = raw * 100.0f / ADC_MAX;
    if (pct > 100.0f) pct = 100.0f;
    ApplyOutputs(UpdateLevel(pct));
    LCD_ShowDust(pct, raw, level);   /* 4 dòng: Bui %, trạng thái, LED, còi/quạt */
    UART_SendReport(raw, pct, level);
}
I2C mềm tối thiểu cho PCF8574A (chân open-drain, có điện trở kéo lên):
#define SCL_H() HAL_GPIO_WritePin(GPIOB, GPIO_PIN_6, GPIO_PIN_SET)
#define SCL_L() HAL_GPIO_WritePin(GPIOB, GPIO_PIN_6, GPIO_PIN_RESET)
#define SDA_H() HAL_GPIO_WritePin(GPIOB, GPIO_PIN_7, GPIO_PIN_SET)
#define SDA_L() HAL_GPIO_WritePin(GPIOB, GPIO_PIN_7, GPIO_PIN_RESET)
#define SDA_IN() HAL_GPIO_ReadPin(GPIOB, GPIO_PIN_7)

static void i2c_delay(void) { for (volatile int i = 0; i < 40; i++) { } }

static void I2C_Start(void) { SDA_H(); SCL_H(); i2c_delay(); SDA_L(); i2c_delay(); SCL_L(); }
static void I2C_Stop(void)  { SDA_L(); SCL_H(); i2c_delay(); SDA_H(); i2c_delay(); }

static uint8_t I2C_Write(uint8_t b)        /* trả 1 nếu slave ACK */
{
    for (uint8_t i = 0; i < 8; i++) {
        if (b & 0x80) SDA_H(); else SDA_L();
        b <<= 1;
        i2c_delay(); SCL_H(); i2c_delay(); SCL_L();
    }
    SDA_H(); i2c_delay(); SCL_H(); i2c_delay();
    uint8_t ack = (SDA_IN() == GPIO_PIN_RESET);
    SCL_L();
    return ack;
}

uint8_t PCF_Write(uint8_t addr7, uint8_t data)
{
    I2C_Start();
    uint8_t ok = I2C_Write((uint8_t)(addr7 << 1)) && I2C_Write(data);
    I2C_Stop();
    return ok;
}
Hàm LCD 4 bit qua PCF8574 gửi mỗi nửa byte hai lần (E = 1 rồi E = 0), kèm bit đèn nền; khi khởi động dò lần lượt 0x27 và 0x3F, địa chỉ nào trả ACK thì dùng.
7. Các bước thực hiện và kiểm thử
- CubeMX: HSE 72 MHz; ADC1 IN4 (PA4), sampling 239.5 cycles; USART1 9600.
- PB6/PB7: GPIO Output Open Drain (I2C mềm) – hoặc bật I2C1 phần cứng nếu muốn dùng HAL_I2C.
- PC13, PA1, PA2, PA3 là output; sinh code MDK-ARM, viết phần USER CODE, biên dịch tạo .hex.
- Proteus: chỉnh giá trị cảm biến bụi lên 30 %, 50 % rồi giảm xuống, kiểm tra LED/còi/quạt và LCD đổi đúng mức.
8. Lỗi thường gặp
- LCD sáng nền nhưng không có chữ: sai địa chỉ I2C (0x27 ↔ 0x3F), sai thứ tự chân P0–P7 so với RS/E/D4–D7, hoặc thiếu điện trở kéo lên.
- Giá trị nhảy mạnh: tăng số mẫu trung bình, tăng thời gian lấy mẫu ADC.
- Relay đóng cắt liên tục ở ngưỡng: thêm vùng trễ như code ở trên.
- Cảm biến thật: PPD42 cho tín hiệu dạng xung (đo thời gian mức thấp), còn GP2Y1010 cho analog cần phát xung LED – phải đổi cách đọc theo cảm biến cụ thể.
9. Hướng mở rộng
- Dùng cảm biến laser PMS5003/PMS7003 (UART) để đo PM2.5/PM10 theo µg/m³.
- Ghi dữ liệu và cảnh báo qua Wi-Fi bằng ESP32 làm gateway.
- Điều khiển tốc độ quạt bằng PWM theo nồng độ bụi.
10. Bộ tài liệu khi mua dự án
- File mô phỏng Proteus (.pdsprj) đúng như trong video.
- Project STM32CubeMX (.ioc) và project Keil MDK-ARM, mã nguồn
main.cđầy đủ có chú thích. - File .hex đã biên dịch để nạp thử ngay vào Proteus.